Mobile Control Station (MCS - Mobilna Stacja Kontroli)
Krok 0: bezpieczny pierwszy test
Nie uzbrajaj ani nie uruchamiaj napędu przed przejściem tej listy. Zachowanie failsafe zależy od firmware, odbiornika, ESC i konfiguracji zestawu.
- Unieś koła nad podłożem albo odłącz napęd.
- Sprawdź neutralne kanały, kierunek skrętu i limit gazu.
- Przetestuj utratę łącza, odłączenie kontrolera i E-stop.
- Zweryfikuj failsafe odbiornika oraz ESC zgodnie z ich instrukcjami.
Przenośna stacja terenowa z komputerem RPi 5 i RP2350 pracująca w 100% bez komputera PC.
Oficjalny Podręcznik PDF (Wydanie Październik 2026)
Kompletny opis sprzętu, pinouty, warianty firmware, kalibracja i rozwiązywanie problemów.
Zarys Techniczny i Opis Działania
RCSIM-MCS przekształca walizkę w autonomiczną stację terenową z wbudowanym ekranem, baterią i własnym punktem dostępowym Wi-Fi z interfejsem WebUI. Komputer RPi 5 wraz z mikrokontrolerem RP2350 obsługuje kierownice USB i kontrolery sim-racingowe bezpośrednio na torze.
Kluczowe Elementy Architektury
- Headless RPi 5 + RP2350: Przetwarzanie sygnałów sterowania w terenie bez udziału komputera PC.
- Kierownice USB (Gotcha Thrustmaster T128X): Wymóg włączenia trybu pedałów Separate w firmware kierownicy przed podłączeniem do Linuxa RPi oraz obniżony próg auto-detekcji 0.5% (delta >20 jednostek).
- Bindowanie urządzeń po device_name: UI stacji MCS binuje kontrolery po stabilnej nazwie sprzętowej zamiast dynamicznej ścieżki /dev/input/event*.
- Obsługa USB ExpressLRS (RadioMaster Nomad CP2102): Stabilny standardowy baudrate 115200 bps na Linuxie z ciągłą pętlą 100 Hz (ramki neutralne w DISARM) i Heartbeat 100 ms zapobiegającym wygaszeniu RF Idle.
- Oficjalny Obraz Systemu RCSIM_MCS_OS.img: Sanityzowany skryptem clean_mcs_image.sh (brak domowych haseł Wi-Fi), zoptymalizowany pishrink -s (ochrona wirtualnego AP uap0) i hostowany na Cloudflare R2.
Tabela Części i Listy Zakupów (BOM)
| Komponent | Rola w Architekturze | Szacowany Koszt |
|---|---|---|
| Walizka Ochronna z Ekranem 10-15" | Terenowa obudowa stacji ze zintegrowanym monitorem | ~400 - 800 PLN |
| Raspberry Pi 5 + RP2350 MCU | Komputer zarządzający i mikrokontroler sygnałów | ~350 - 450 PLN |
| Pakiet Zasilający / Bateria LiFePO4 | Wielogodzinne zasilanie terenowe stacji MCS | ~300 - 600 PLN |
100% PC-Free Driving
Podłącz kierownicę USB bezpośrednio do RPi 5 i steruj bez zabierania laptopa na tor.
Mobilny Interfejs WebUI
Wszystkie ustawienia kalibracji i bindowania osi dostępne przez Wi-Fi ze smartfona lub tabletu.
Gotowy Obraz Systemu (RCSIM_MCS_OS)
Pobierz gotowy obraz z Cloudflare R2 i wgraj na kartę SD (1-Click setup z punktem AP i WebUI).
Galeria Schematów i Zdjęć Sprzętowych
Pulpit zarządzania stacji mobilnej MCS
Powiększ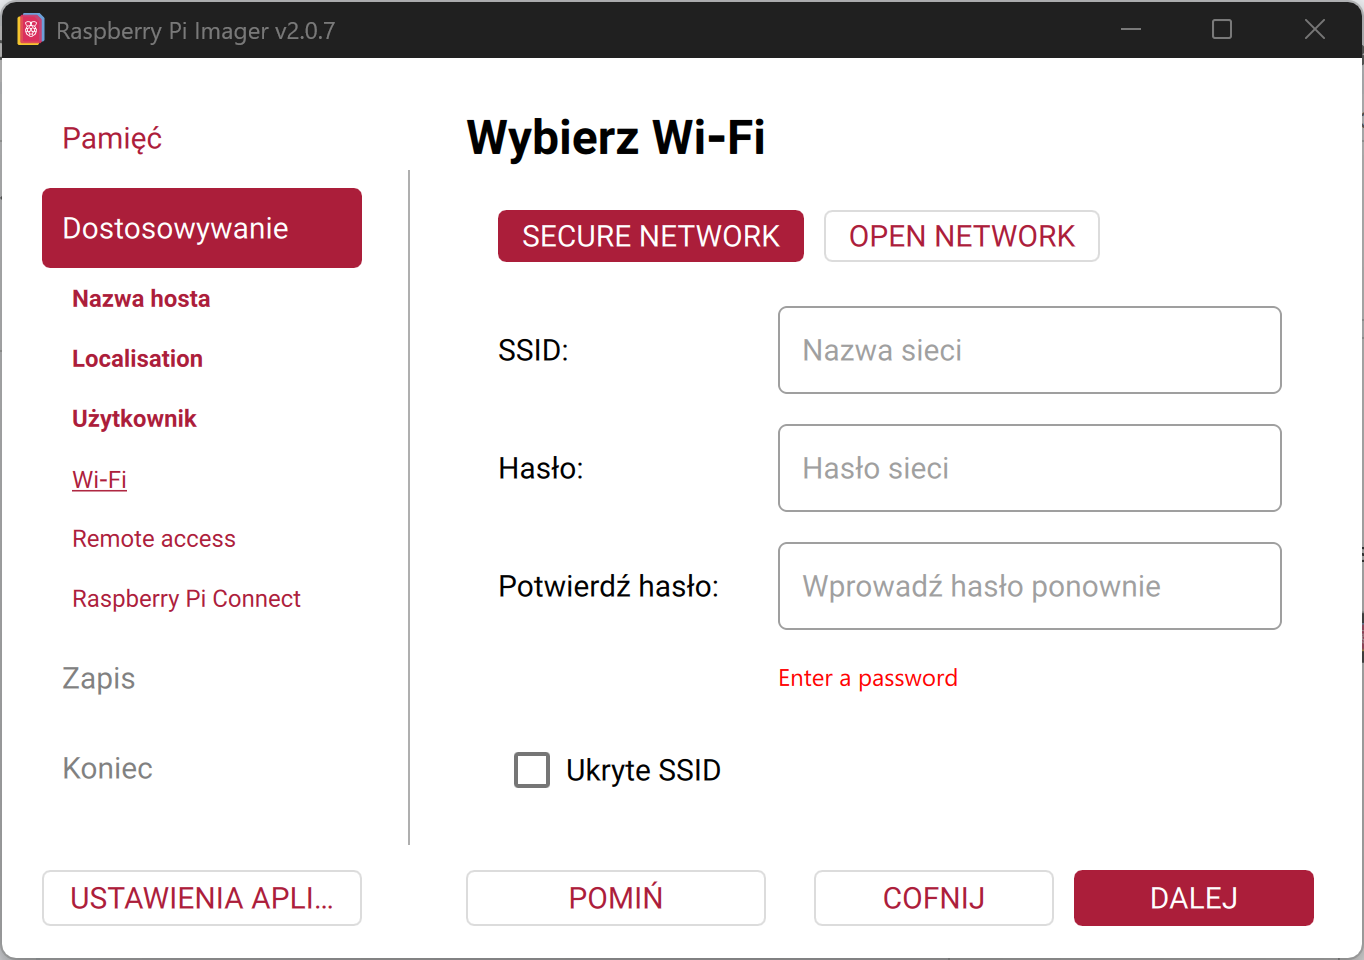
Połączenie SSH i transfer plików ze stacją MCS
Powiększ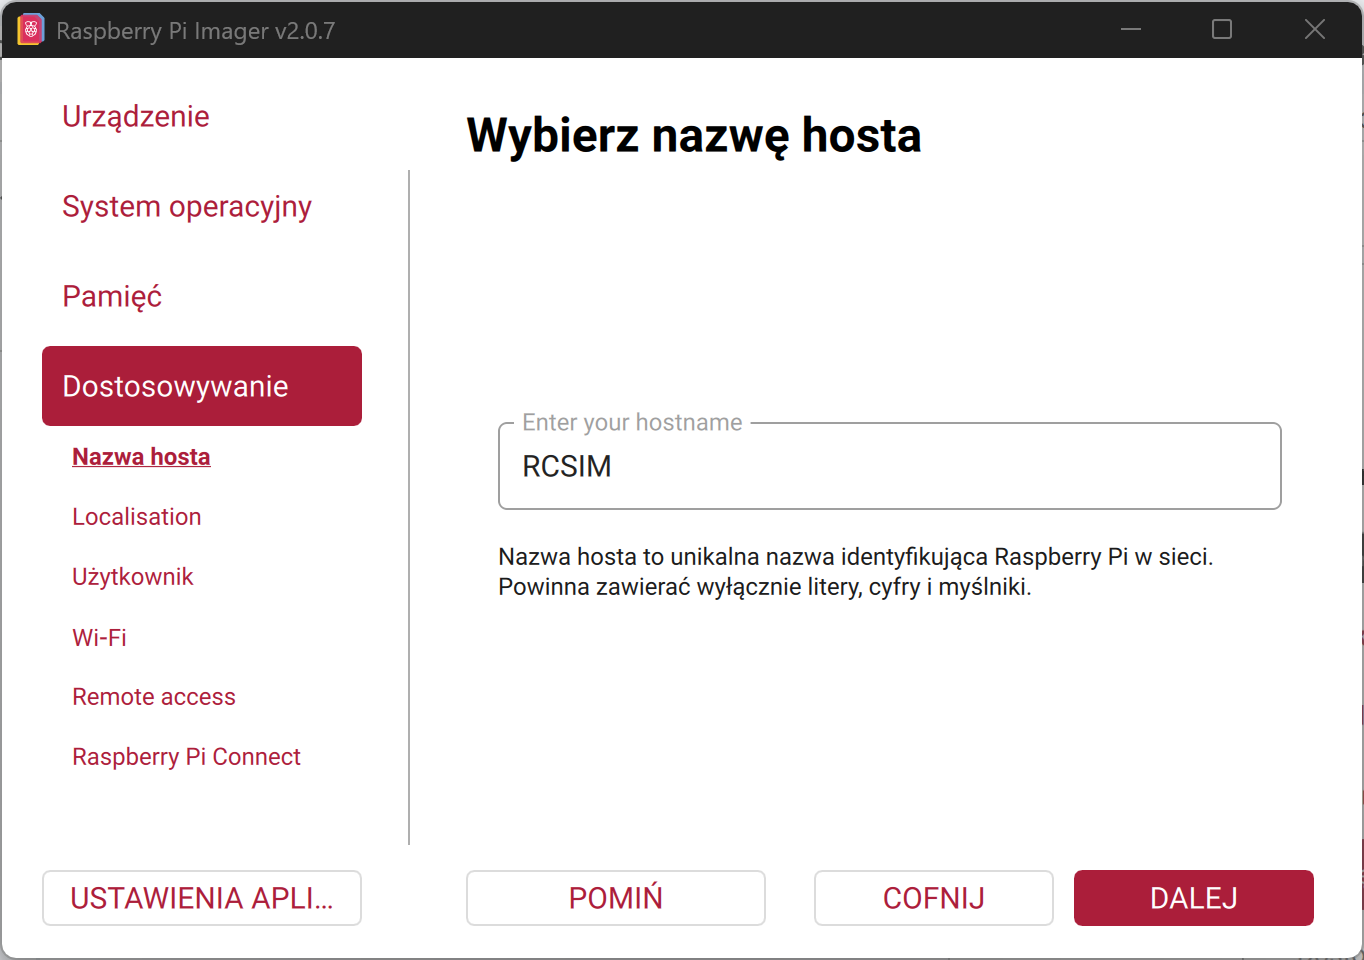
Weryfikacja stanu połączenia i statusu zielonej diody
Powiększ
Test połączenia SSH i zielony komunikat Connection OK
PowiększPoradnik Wideo i Demonstracja
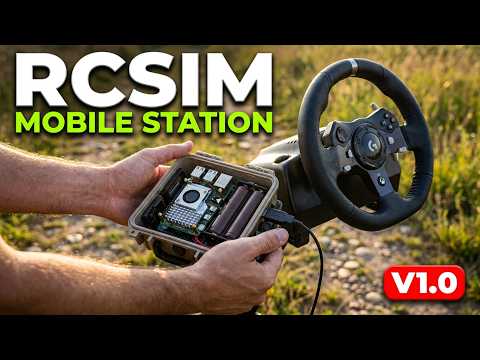
Instrukcja Budowy: Mobile Control Station (MCS - Mobilna Stacja Kontroli)
Instrukcja Montażu Krok po Kroku
Uruchom Punkt Wi-Fi MCS
Włącz zasilanie walizki MCS — RPi 5 uruchomi własny punkt dostępowy Wi-Fi.
Podłącz Kierownicę USB
Wepnij kierownicę Thrustmaster / Fanatec do portu USB w RPi 5.
Otwórz WebUI w Telefonie
Połącz się z Wi-Fi MCS i otwórz przeglądarkę pod adresem http://192.168.4.1 aby rozpocząć jazdę.