Tier 4: The Ultimate (Raspberry Pi 5, GPS RTK, UPS, Tailscale LTE/5G & Hailo NPU)
Krok 0: bezpieczny pierwszy test
Nie uzbrajaj ani nie uruchamiaj napędu przed przejściem tej listy. Zachowanie failsafe zależy od firmware, odbiornika, ESC i konfiguracji zestawu.
- Unieś koła nad podłożem albo odłącz napęd.
- Sprawdź neutralne kanały, kierunek skrętu i limit gazu.
- Przetestuj utratę łącza, odłączenie kontrolera i E-stop.
- Zweryfikuj failsafe odbiornika oraz ESC zgodnie z ich instrukcjami.
Autonomiczny robot pokładowy z centymetrowym GPS RTK, zasilaniem z UPS, siecią VPN LTE/5G (ping ~150ms) i akceleracją AI Hailo-8 NPU.
Oficjalny Podręcznik PDF (Wydanie Październik 2026)
Kompletny opis sprzętu, pinouty, warianty firmware, kalibracja i rozwiązywanie problemów.
Zarys Techniczny i Opis Działania
Tier 4 to najbardziej rozbudowana platforma pokładowa RCSIM oparta na komputerze Raspberry Pi 5. Integruje kluczowe podsystemy: zasilanie z przetwornicy UBEC/UPS z bezpiecznym wyłączaniem przy spadku <3.4V/ogniwo (sensor INA219 0x42), odbiornik GPS RTK Quectel LC29H z precyzją 1-2 cm i ochroną Zero-Jump Guard, wirtualną sieć prywatną Tailscale VPN do łączności terenowej po LTE/5G (z realnym czasem odpowiedzi ping ~150ms), pokładowy daemon MAVLink 2.0 oraz akcelerator Hailo-8 NPU (26 TOPS) dla autonomicznej jazdy Donkey Car.
Kluczowe Elementy Architektury
- Łączność LTE/5G & Tailscale VPN (Ping ~150ms): Statyczny routing IP w sieciach komórkowych bez blokad CGNAT. Realny czas odpowiedzi w sieci komórkowej wynosi około 150 ms (ping ~150ms), co idealnie służy do telemetrii i podglądu autonomii (nie do ultra-szybkiego FPV).
- IMU lokalne RPi: włącz I2C i połącz SDA GPIO2 / SCL GPIO3 ze wspólną masą oraz zasilaniem odpowiednim dla modułu. Surowe pomiary mają jawne jednostki i są rozdzielone od orientacji. Poprawki zachowują istniejące kalibracje; nie nakładaj lokalnej kalibracji na dane już kalibrowane przez FC.
- GPS RTK Quectel LC29H: Klient NTRIP (RTCM3), statusy RTK Fixed (~1-2 cm) oraz Zero-Jump Guard filtrujący pakiety z zerowymi współrzędnymi 0.0.
- Zasilanie UPS & INA219 (0x42): Odczyt prądu/napięcia pakietu LiPo oraz automatyczna procedura Safe Shutdown Guard (sudo shutdown -h now przy <3.4V/ogniwo).
- Hailo-8 NPU (26 TOPS): Inferencja modeli ONNX/HEF (cv2.resize, np.expand_dims) w pętli autonomicznej jazdy behawioralnej Donkey Car.
Tabela Części i Listy Zakupów (BOM)
| Komponent | Rola w Architekturze | Szacowany Koszt |
|---|---|---|
| Raspberry Pi 5 (4GB / 8GB RAM) | Główny komputer pokładowy ze środowiskiem RCSIM | ~320 - 420 PLN |
| RCSIM Pro Shield (PCA9685 + MPU6050) | Nakładka I2C: 16-ch PWM (0x40) + lokalny IMU (0x68) | ~80 - 150 PLN |
| Odbiornik GPS RTK (Quectel LC29H) | Odbiornik nawigacji z poprawkami NTRIP (RTCM3) | ~180 - 450 PLN |
| Moduł Zasilania UPS / UBEC + INA219 (0x42) | Zasilanie UBEC 5V/5A z podtrzymaniem i INA219 | ~90 - 160 PLN |
| Akcelerator Hailo-8 M.2 HAT+ (26 TOPS) | Sprzętowy akcelerator sieci AI dla autonomii | ~220 - 380 PLN |
Łączność LTE/5G (Ping ~150ms)
Sieć Tailscale VPN z czasem odpowiedzi ~150ms w połączeniu komórkowym przeznaczona do telemetrii i autonomii.
Precyzja RTK Fixed 1-2 cm
Klient NTRIP w modules/gps.py odbiera poprawki ASG-EUPOS dając centymetrową precyzję śledzenia toru.
Galeria Schematów i Zdjęć Sprzętowych
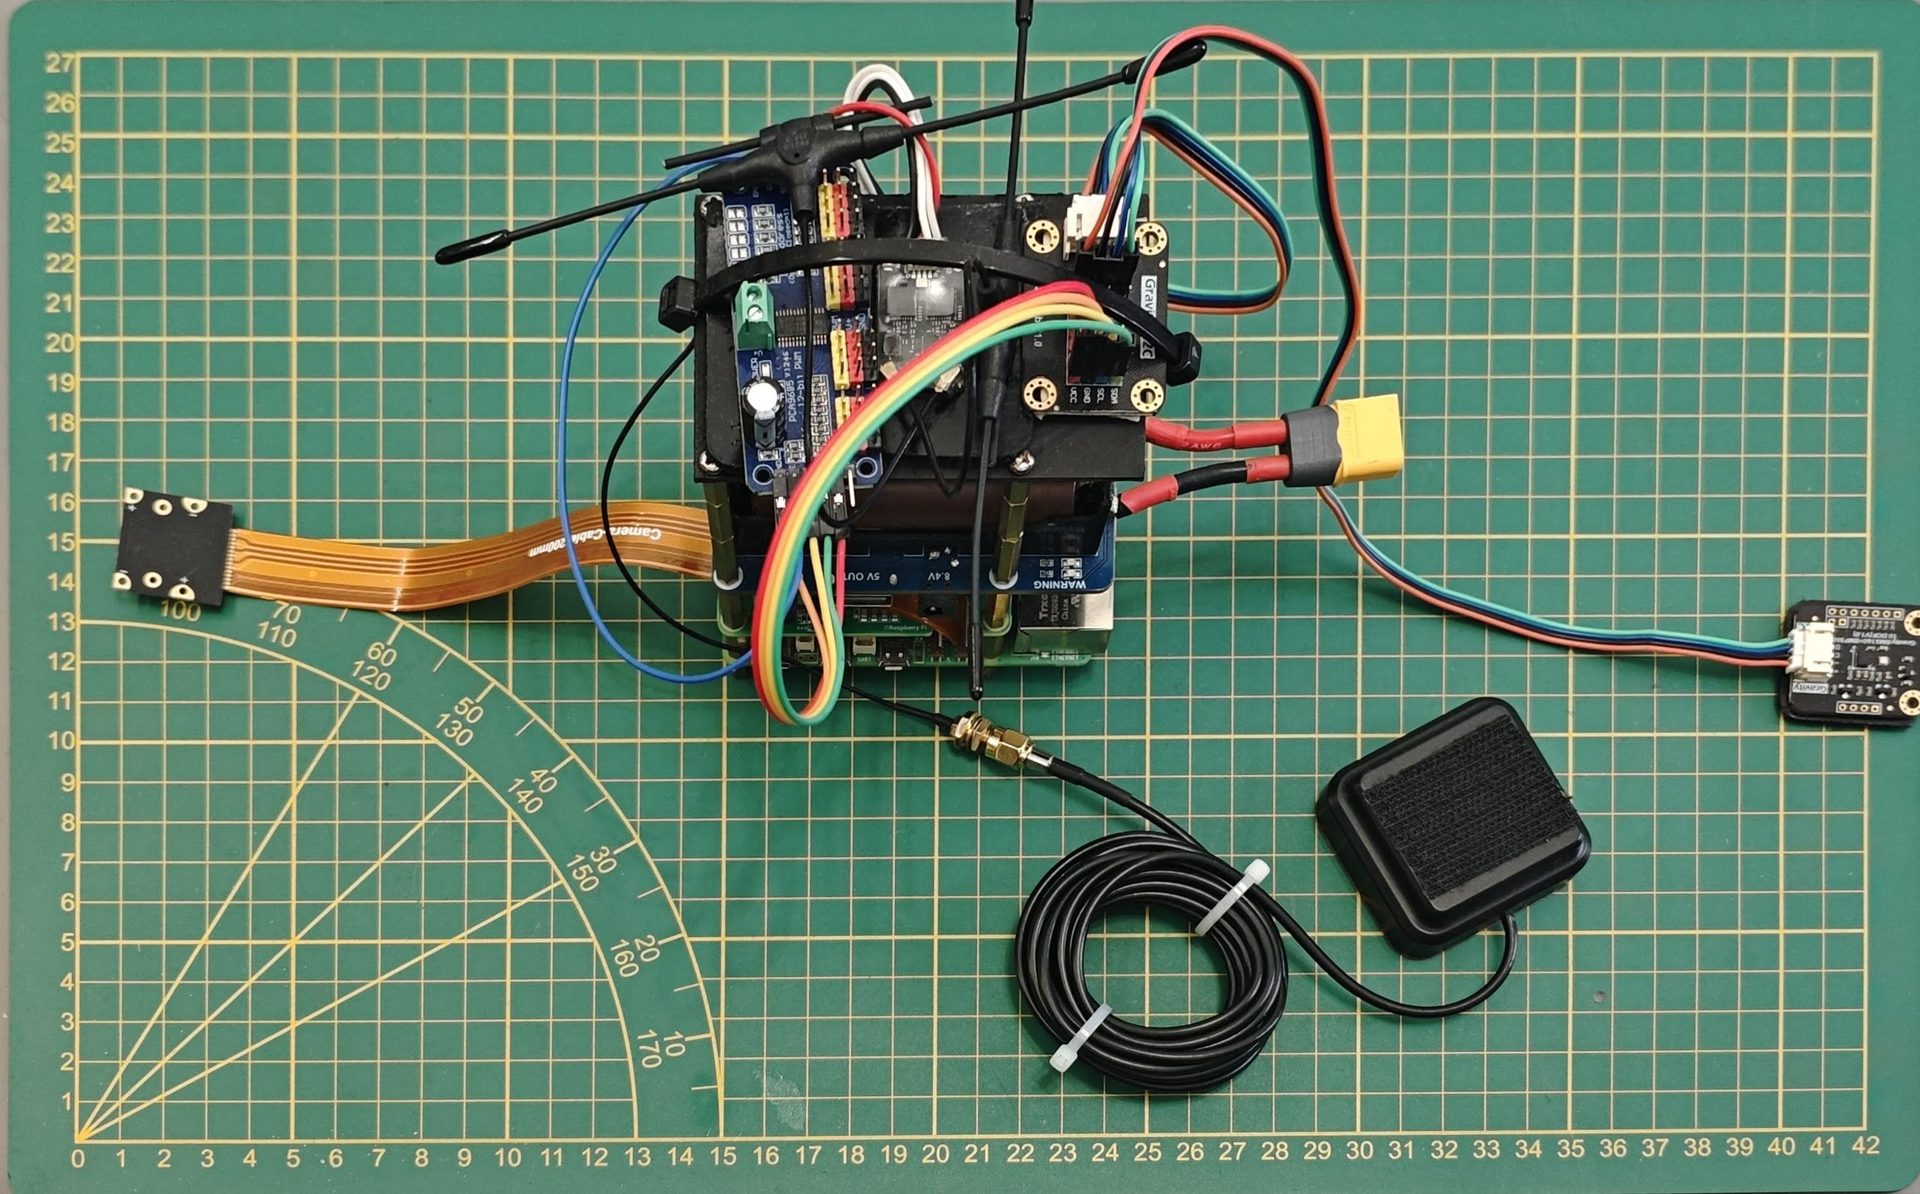
Zbudowany stos Raspberry Pi 5 z odbiornikiem i kwadratową anteną patch GPS RTK Quectel LC29H
Powiększ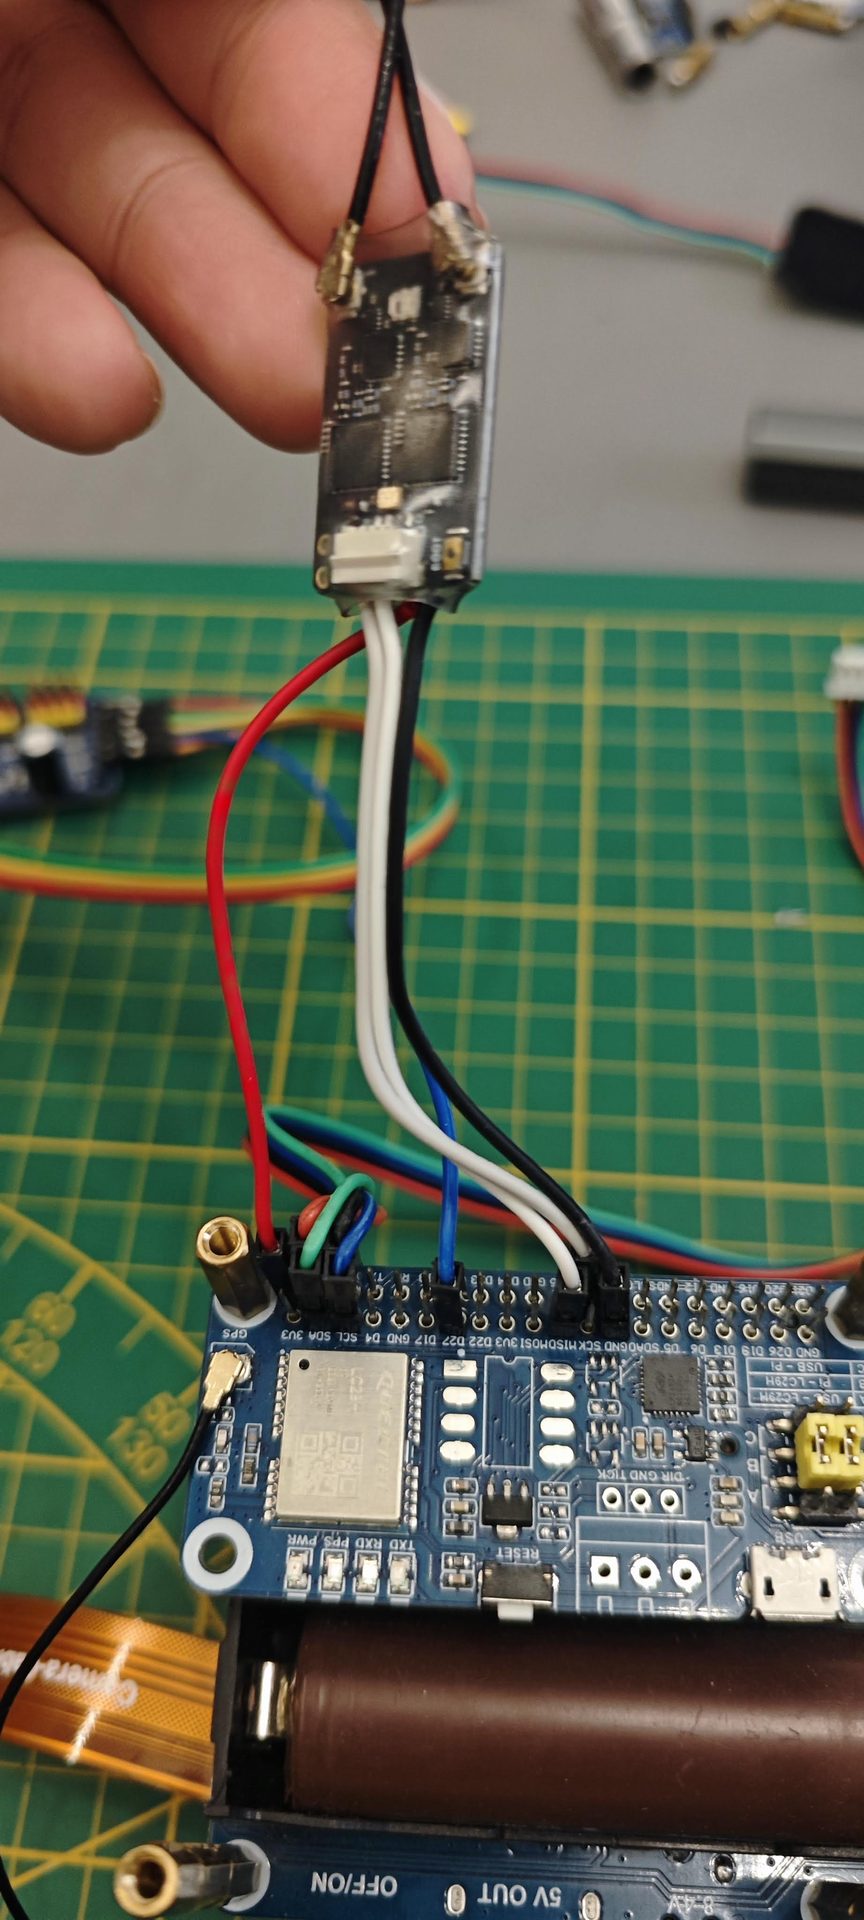
Oficjalna nakładka Raspberry Pi AI HAT+ z procesorem NPU Hailo-8 (26 TOPS) w stosie RPi 5
Powiększ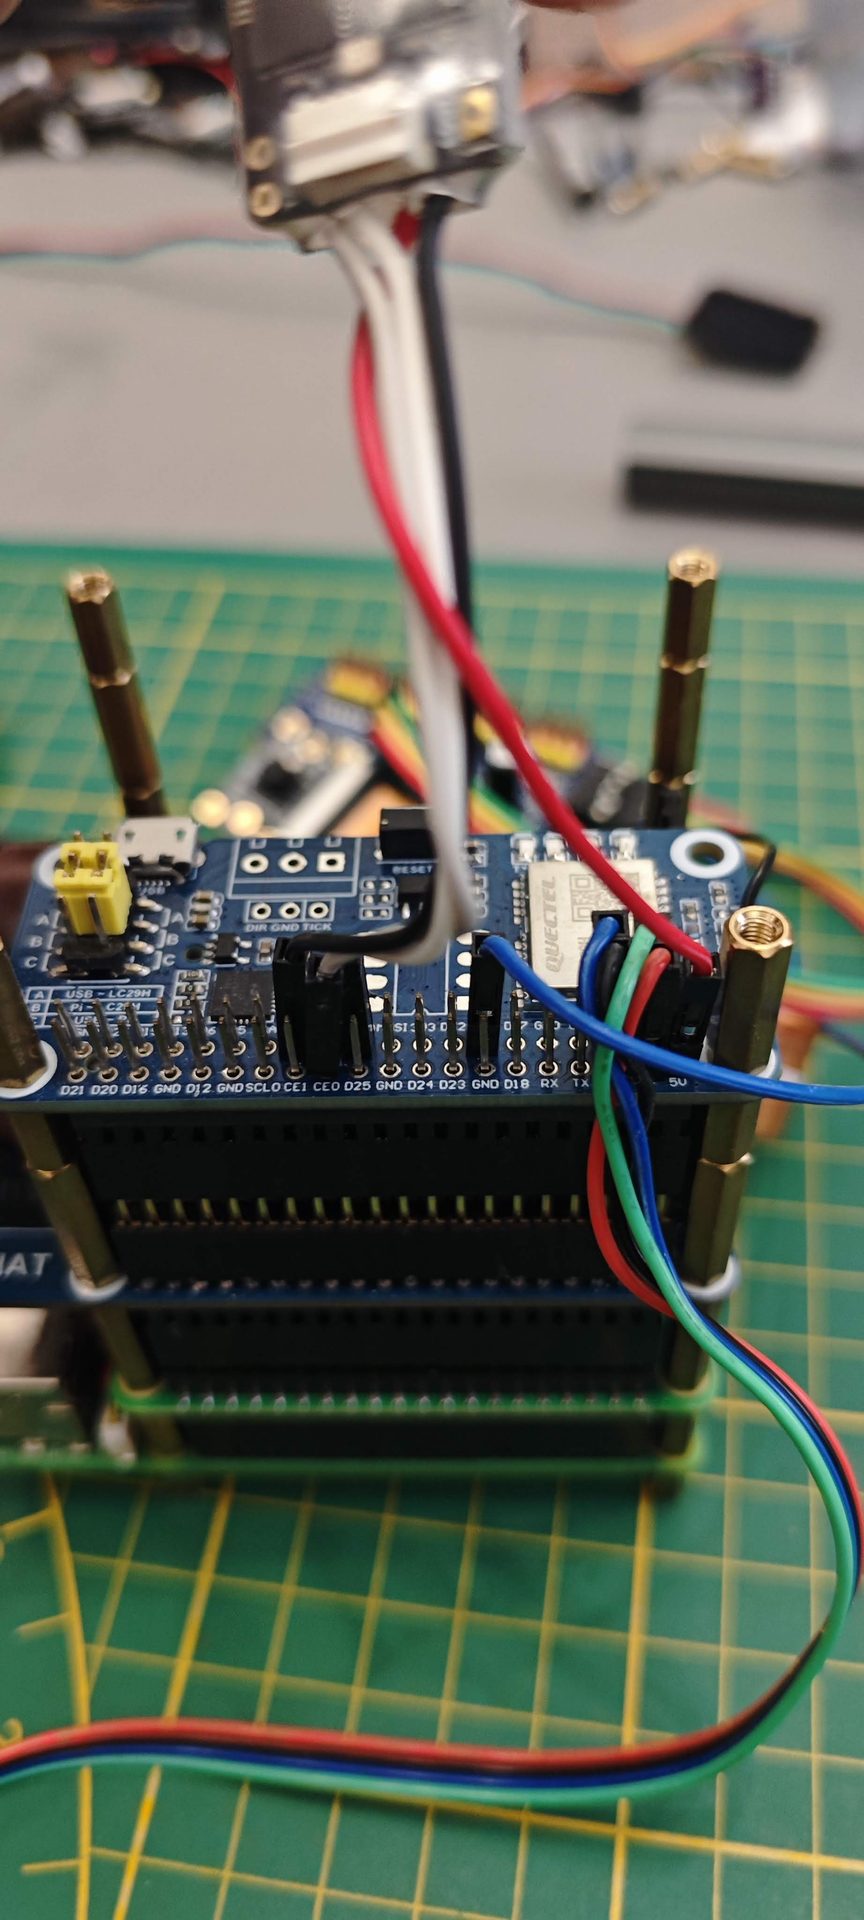
Moduł zasilania awaryjnego UPS HAT z akumulatorami 18650 zintegrowany na spodem płytki RPi 5
Powiększ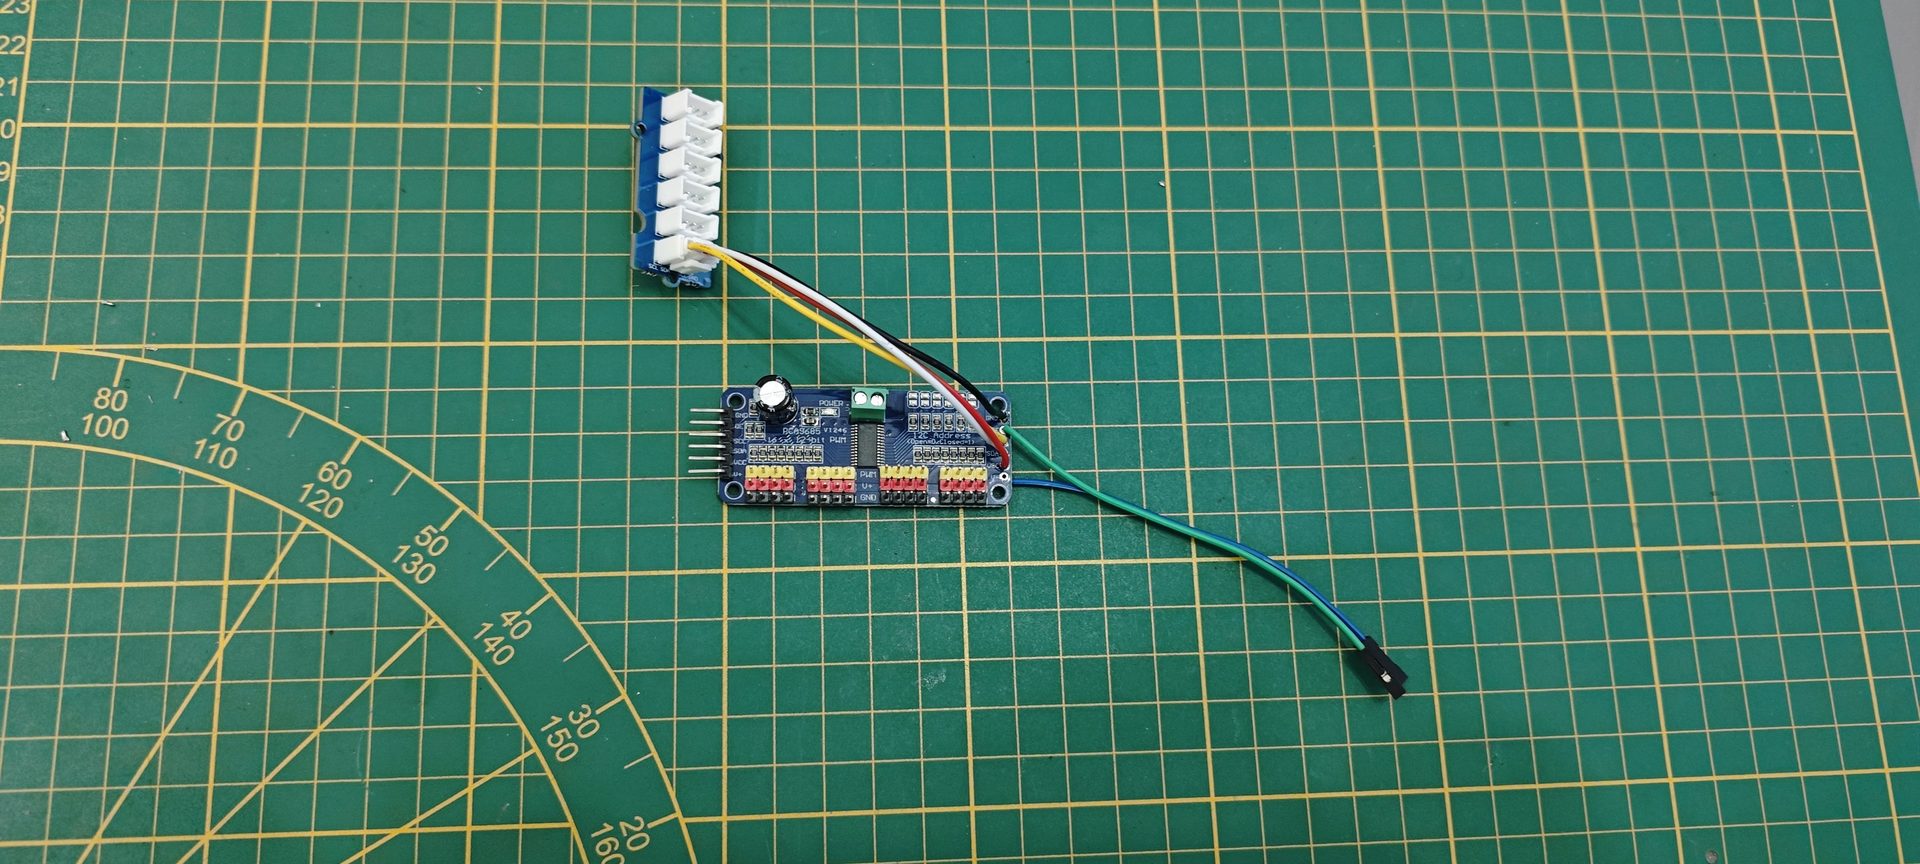
Moduł czujnika inercyjnego Gravity IMU MPU6050 podłączony do magistrali I2C (0x68)
Powiększ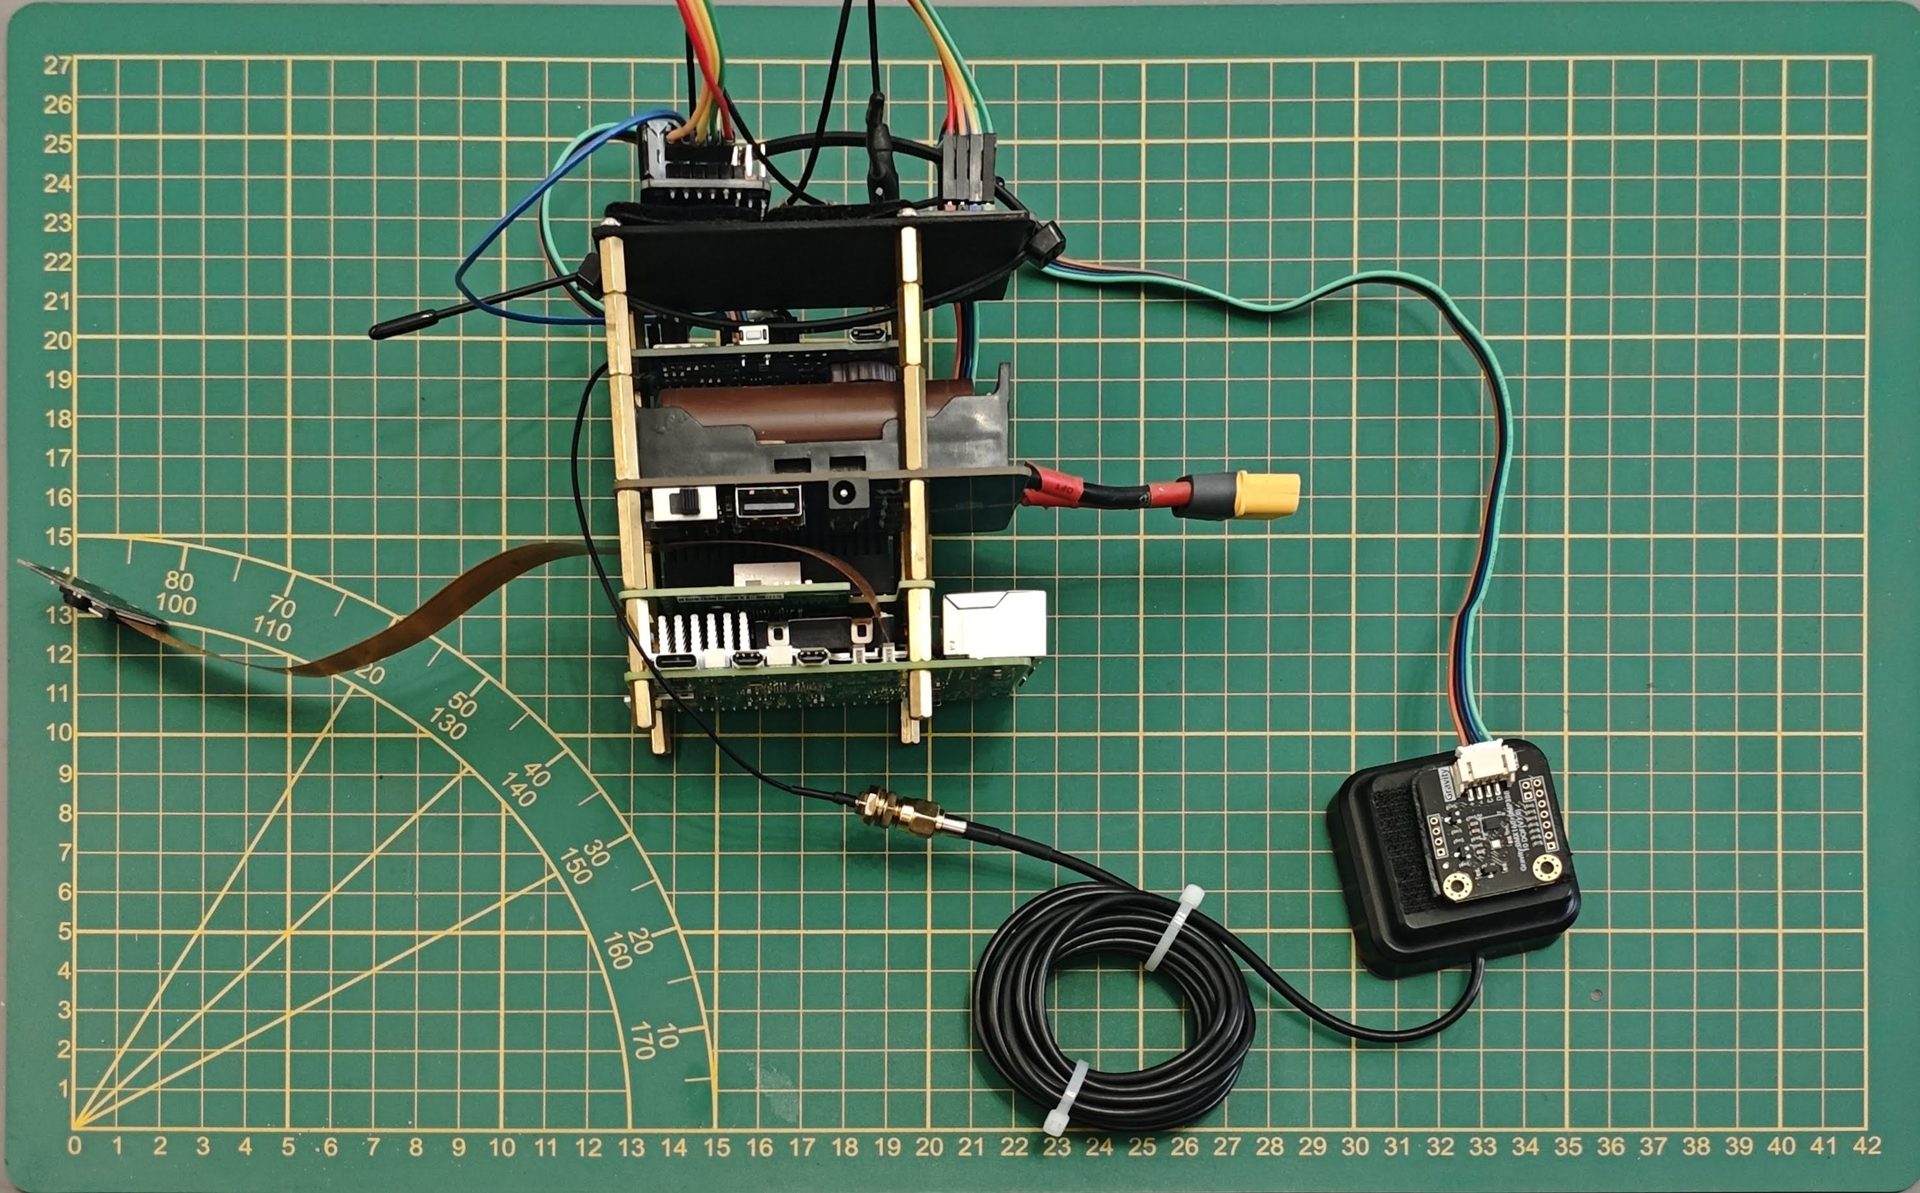
Precyzyjna antena patch odbiornika nawigacji GPS RTK montowana w najwyższym punkcie pojazdu
Powiększ
Portal pobierania kompilatora Hailo Dataflow Compiler dla podsystemu AI Vision
PowiększPoradnik Wideo i Demonstracja
Instrukcja Budowy: Tier 4: The Ultimate (Raspberry Pi 5, GPS RTK, UPS, Tailscale LTE/5G & Hailo NPU)
Instrukcja Montażu Krok po Kroku
Zamontuj Nakładkę i Sensory
Nałóż płytkę RCSIM Pro Shield na złącze GPIO RPi 5 i podłącz GPS RTK do portu UART.
Skonfiguruj Tailscale VPN dla LTE/5G
Połącz RPi 5 z wirtualną siecią Tailscale VPN, aby uzyskać stały adres IP w sieci komórkowej (ping ~150ms).
Uruchom RCSIM_RPI i sprawdź IMU
Uruchom usługę RCSIM_RPI i połącz GCS z właściwym adresem oraz transportem. Sprawdź źródło, jednostki i świeżość IMU. Dla FC przez MAVLink dopasuj UART, baud i SysID; kalibracja należy do FC. Poprawki RPi są przetestowane w kodzie, ale jeszcze nie zweryfikowane na sprzęcie — częstotliwość odbioru należy zmierzyć.