Tier 3: RF Direct & Protokoły (RadioMaster Nomad, ER5C V2 I2C-IMU, XR4 & Corewing F405)
Krok 0: bezpieczny pierwszy test
Nie uzbrajaj ani nie uruchamiaj napędu przed przejściem tej listy. Zachowanie failsafe zależy od firmware, odbiornika, ESC i konfiguracji zestawu.
- Unieś koła nad podłożem albo odłącz napęd.
- Sprawdź neutralne kanały, kierunek skrętu i limit gazu.
- Przetestuj utratę łącza, odłączenie kontrolera i E-stop.
- Zweryfikuj failsafe odbiornika oraz ESC zgodnie z ich instrukcjami.
Dwa sprawdzone źródła surowego IMU: ER5C V2 z naszym modem CRSF 0x13 oraz ArduPilot przez MAVLink i zgodny zestaw radiowy. Częstotliwość i opóźnienia zależą od całego toru transmisji.
Oficjalny Podręcznik PDF (Wydanie Październik 2026)
Kompletny opis sprzętu, pinouty, warianty firmware, kalibracja i rozwiązywanie problemów.
Zarys Techniczny i Opis Działania
ER5C V2 z modem GPS + IMU przesyła surowe pomiary w CRSF 0x13 bez FC. Drugą sprawdzoną ścieżką jest CoreWing F405 Wing V2 z ArduRover 4.6.3 przez XR4 + Nomad z mLRS 1.4.01. Nadajnik i odbiornik muszą używać zgodnego firmware radiowego; mLRS i ExpressLRS nie łączą się ze sobą. Odbiór telemetrii przez własny firmware EdgeTX USB Trainer nie potwierdza uniwersalnego przesyłania zapytań MSP. Na testowanym zestawie Betaflight nie uzyskaliśmy bezpośredniej ramki 0x13 mimo crsf_tlm_accgyro; tunel MSP dawał około 4 Hz przy około 40 Hz wszystkich pakietów łącza.
Kluczowe Elementy Architektury
- EdgeTX USB Trainer: wymagany jest własny, zweryfikowany firmware przekazujący telemetrię do PC. Stock EdgeTX nie gwarantuje tej funkcji. W testowanym Pocket odbiór telemetrii działał, ale przekazywanie zapytań MSP z PC do FC nie zostało potwierdzone.
- Custom Firmware ER5C V2 (I2C IMU Mod): Nasze oprogramowanie układowe przekształca piny PWM CH4 i CH5 odbiornika ER5C V2 w sprzętową szynę I2C (SDA/SCL) dla czujnika MPU6050/MPU9250, eliminując potrzebę montażu kontrolera lotu.
- CRSF 0x13: 18 bajtów — czas próbki, akcelerometr XYZ, żyroskop XYZ i temperatura. Surowy magnetometr nie jest przesyłany. Pętla czujnika 100 Hz nie gwarantuje 100 Hz przez radio; błąd odczytu nie tworzy fałszywej próbki 1g.
- Kontroler Lotu Corewing F405 WING V2: Opcjonalna płytka F405 ze zintegrowanymi BEC-ami dla serw (6V/7.2V), VTX/CAM (12V) oraz procesorem STM32F405 wpiętym do szyny MAVLink 2.0.
- Odbiornik RadioMaster XR4 Dual Diversity: Podwójny układ odbiorczy Sub-GHz & 2.4GHz z wyprowadzonymi liniami GND, 5V, TX, RX połączonymi bezpośrednio z portem UART kontrolera F405.
- Krzyżowanie Linii Serial (Gotcha RX/TX): Przewód TX z konwertera USB komputera PC musi łączyć się z pinem RX nadajnika Nomad (USB TX -> Nomad RX) z poprawną zamianą pinów 4/4 w konfiguratorze ELRS.
- MAVLink: ustaw SERIALx_PROTOCOL=2 na UART FC używanym do telemetrii i baud zgodny z modemem. W RCSIM wybierz SysID zgodny z FC (na stanowisku 1). Profil IMU żąda 40 Hz; pasmo radiowe może ograniczyć odbiór. Kalibracja pozostaje w FC; ARM ani fix GPS nie są potrzebne do samego odczytu IMU.
Tabela Części i Listy Zakupów (BOM)
| Komponent | Rola w Architekturze | Szacowany Koszt |
|---|---|---|
| Aparatura EdgeTX z ELRS (Pocket / MT12 / Boxer / TX16S) | Opcjonalny mostek USB z własnym firmware; transmisja telemetrii i MSP wymaga osobnej weryfikacji. | 0 PLN (posiadane radio) |
| RadioMaster ER5C V2 (Custom Firmware I2C IMU) | Odbiornik PWM z bezpośrednią obsługą czujnika MPU6050/9250 po I2C dla FFB bez FC | ~90 - 130 PLN |
| Nadajnik RadioMaster Nomad Gemini (Dual 1W) | Opcjonalny wieloprotokołowy zewnętrzny nadajnik RF podłączany USB/Serial do PC GCS | ~300 - 450 PLN |
| Czujnik Ruchu IMU MPU6050 / MPU9250 | Dedykowany sensor inercyjny podłączany do pinów CH4/CH5 odbiornika ER5C V2 | ~15 - 35 PLN |
| Kontroler Lotu Corewing F405 Wing V2 (Opcja B) | Opcjonalny procesor ArduPilot z zasilaniem BEC dla serw i VTX dla pełnej autonomii | ~220 - 320 PLN |
| Odbiornik RadioMaster XR4 Dual Diversity (Opcja B) | Odbiornik ExpressLRS Gemini z podwójną anteną T-antenna dla kontrolera F405 | ~120 - 160 PLN |
Aparatura EdgeTX jako mostek USB
Zweryfikowany własny firmware może przekazywać telemetrię do PC; nie zakładaj obsługi MSP w obu kierunkach.
ER5C V2 z Custom Firmware IMU
Piny CH4/CH5 jako I2C dla czujnika IMU – Force Feedback bez kontrolera lotu.
Podwójny Odbiornik XR4 Gemini & F405
Zaawansowana autonomia, nawigacja GPS i MAVLink 2.0 w opcji z kontrolerem lotu.
Galeria Schematów i Zdjęć Sprzętowych
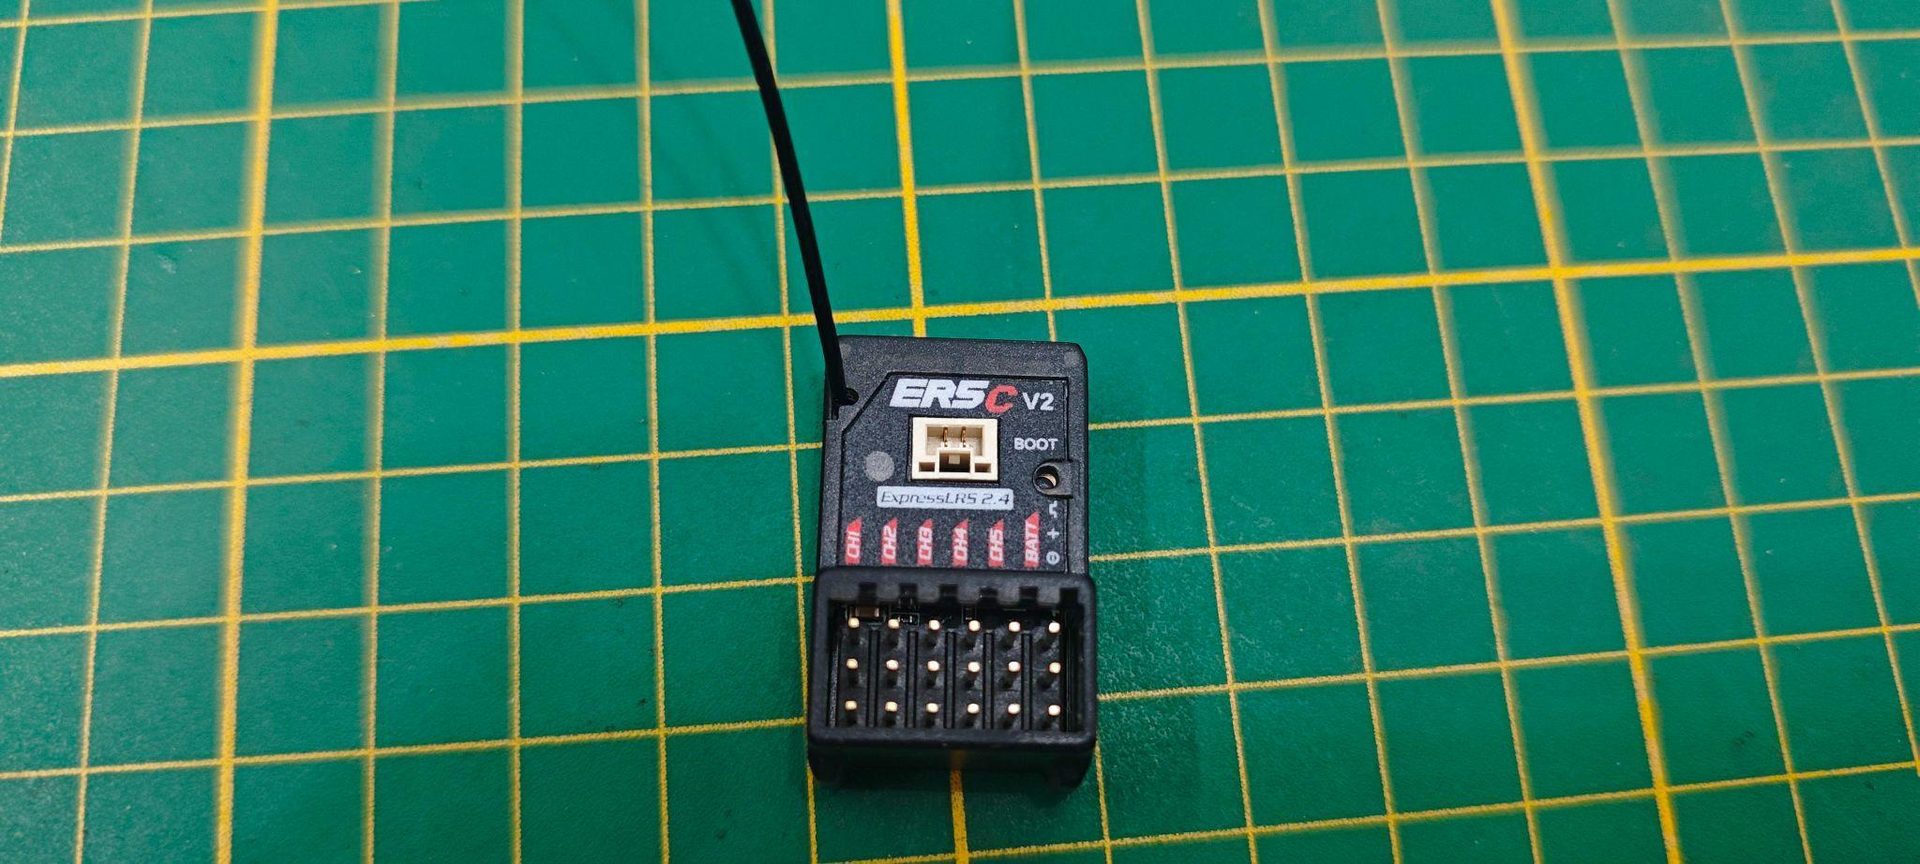
Odbiornik PWM ExpressLRS 2.4GHz ER5C V2 ze złączami serw (CH1-CH3) oraz pinami I2C IMU (CH4-CH5)
Powiększ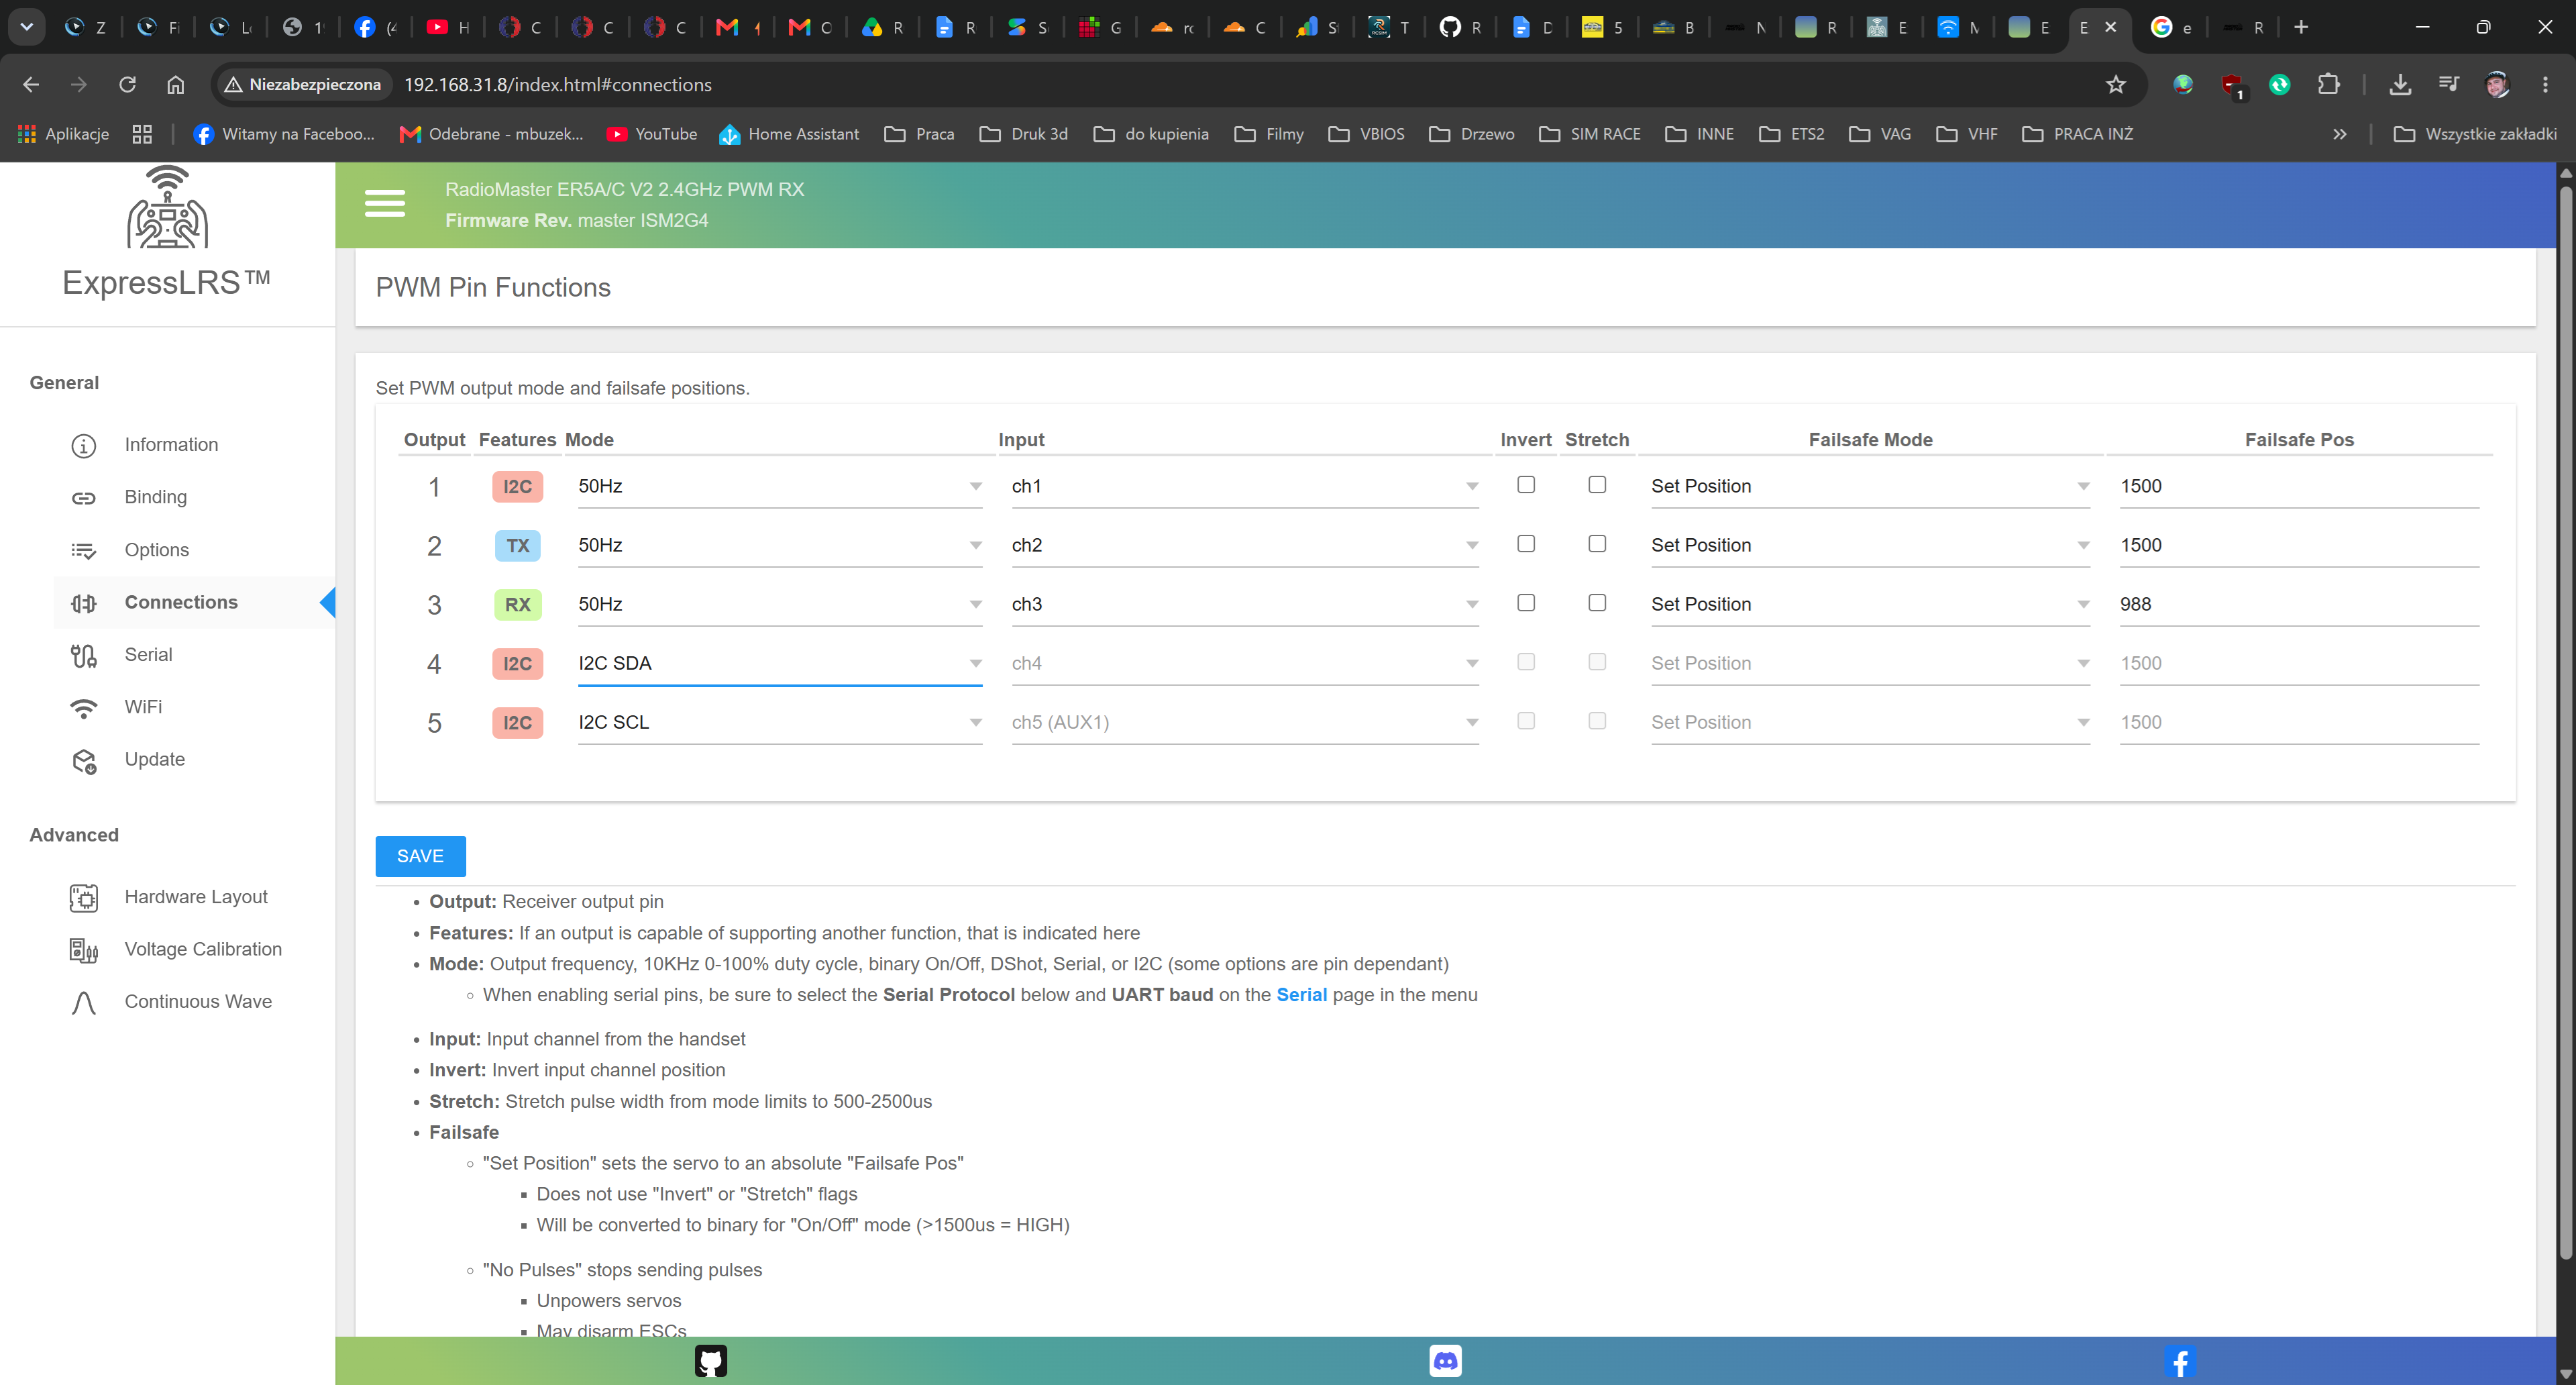
Panel WebUI odbiornika ER5C V2: Konfiguracja pinów I2C (Pin 4: I2C_SDA, Pin 5: I2C_SCL) pod sensor MPU6050/9250
Powiększ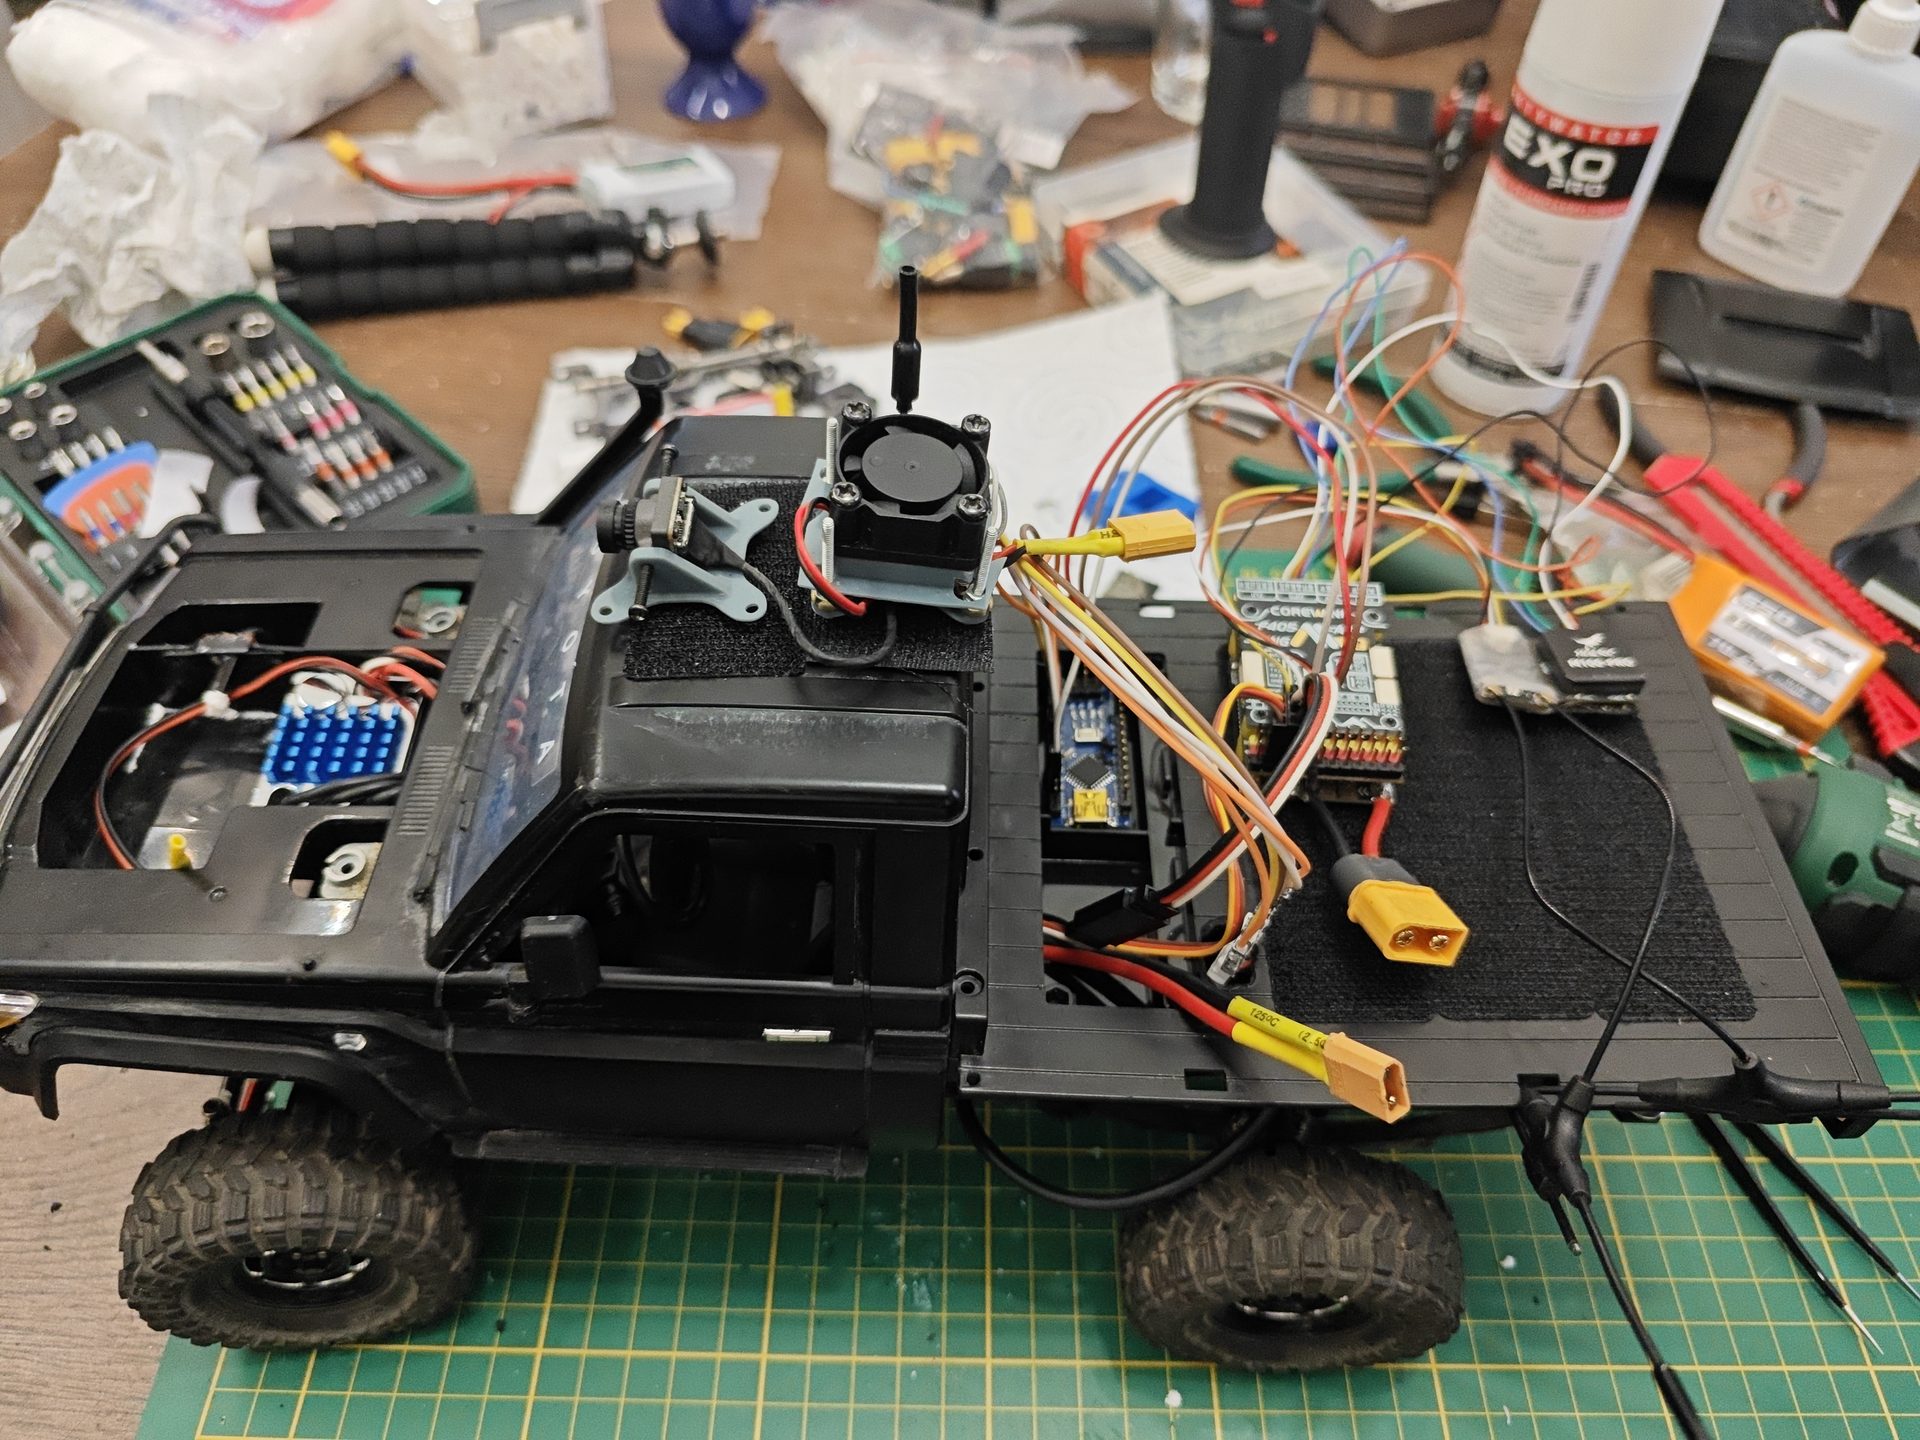
Montaż kontrolera lotu Corewing F405 Wing V2 oraz odbiornika RadioMaster XR4 na podwoziu RC Pickup Truck z wentylatorem i kamerą FPV
Powiększ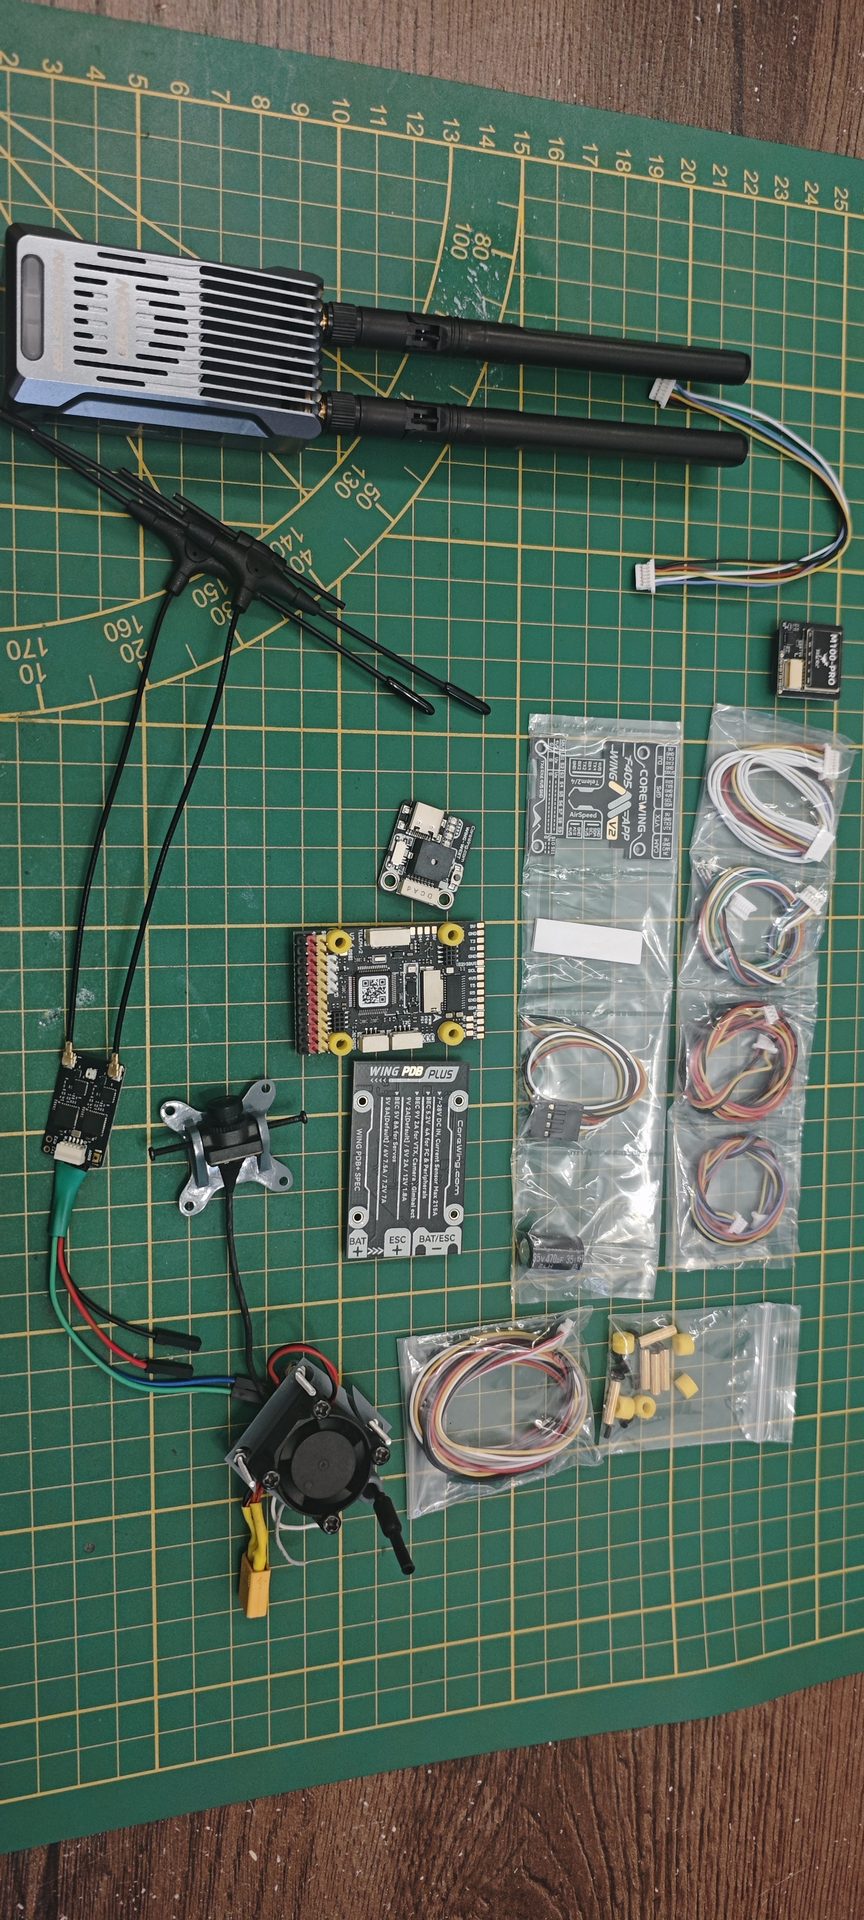
Kompletny ekosystem sprzętowy Tier 3: Nadajnik RadioMaster Nomad Gemini, odbiornik XR4 Dual Diversity, kontroler Corewing F405, moduł GPS M100-PRO oraz kamera FPV
Powiększ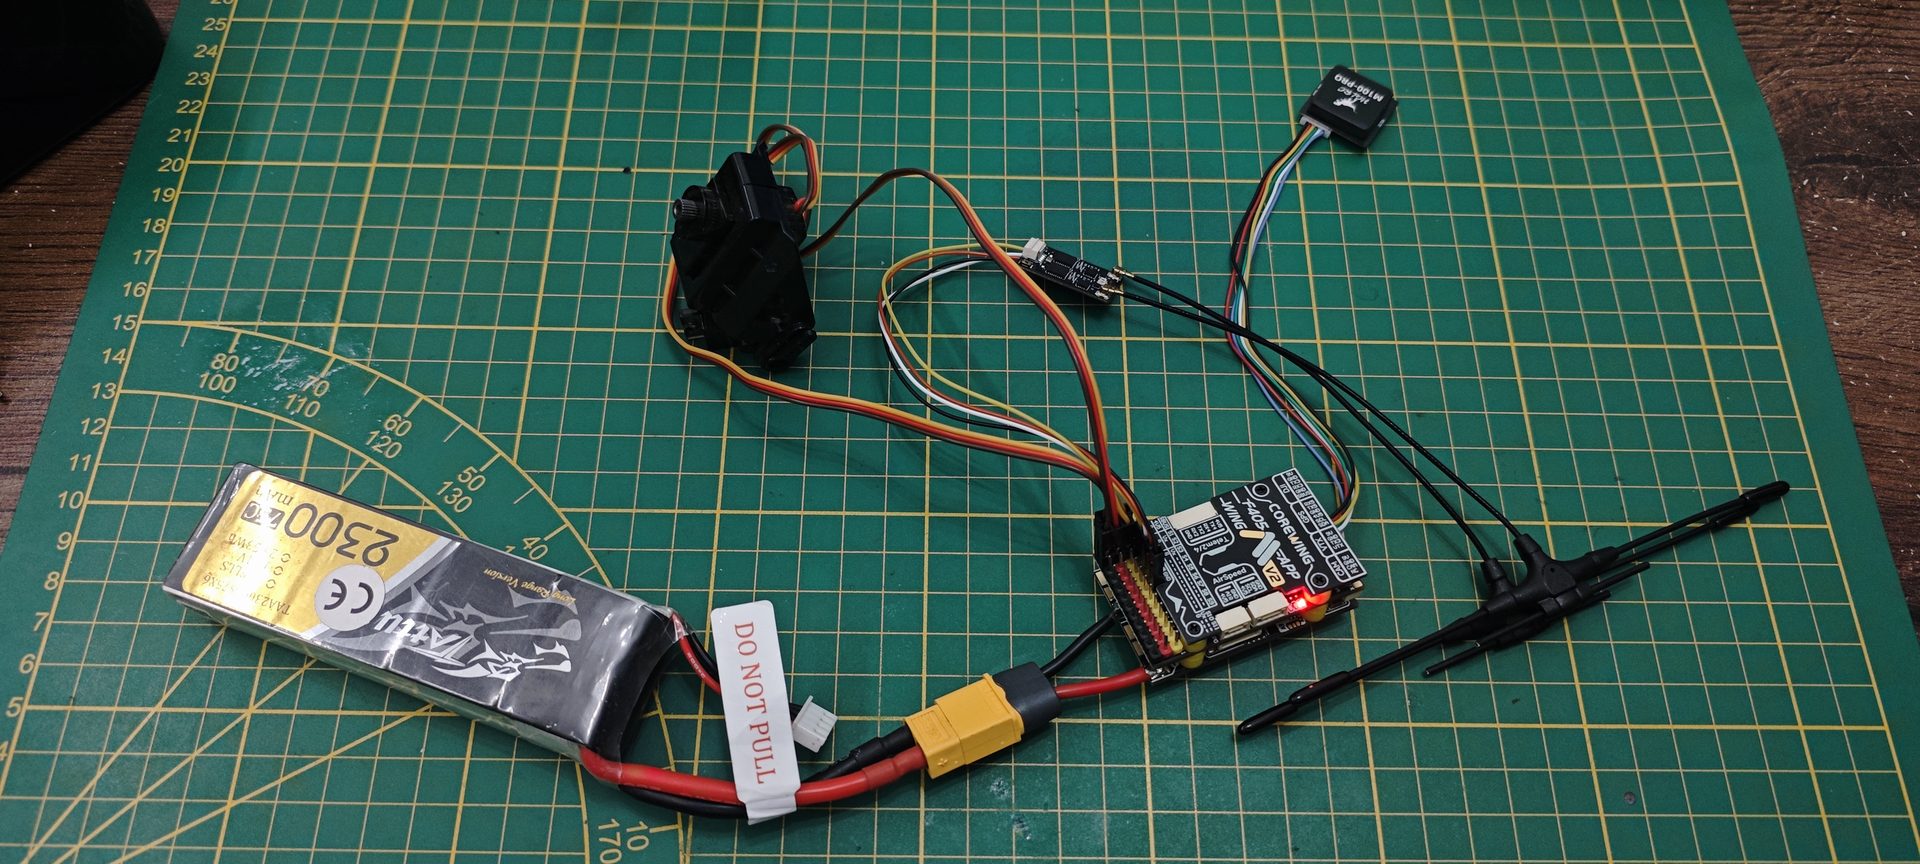
Stanowisko testowe Corewing F405 Wing V2 połączone z pakietem Tattu 2300mAh, modułem GPS M100-PRO i odbiornikiem RadioMaster XR4 Gemini
Powiększ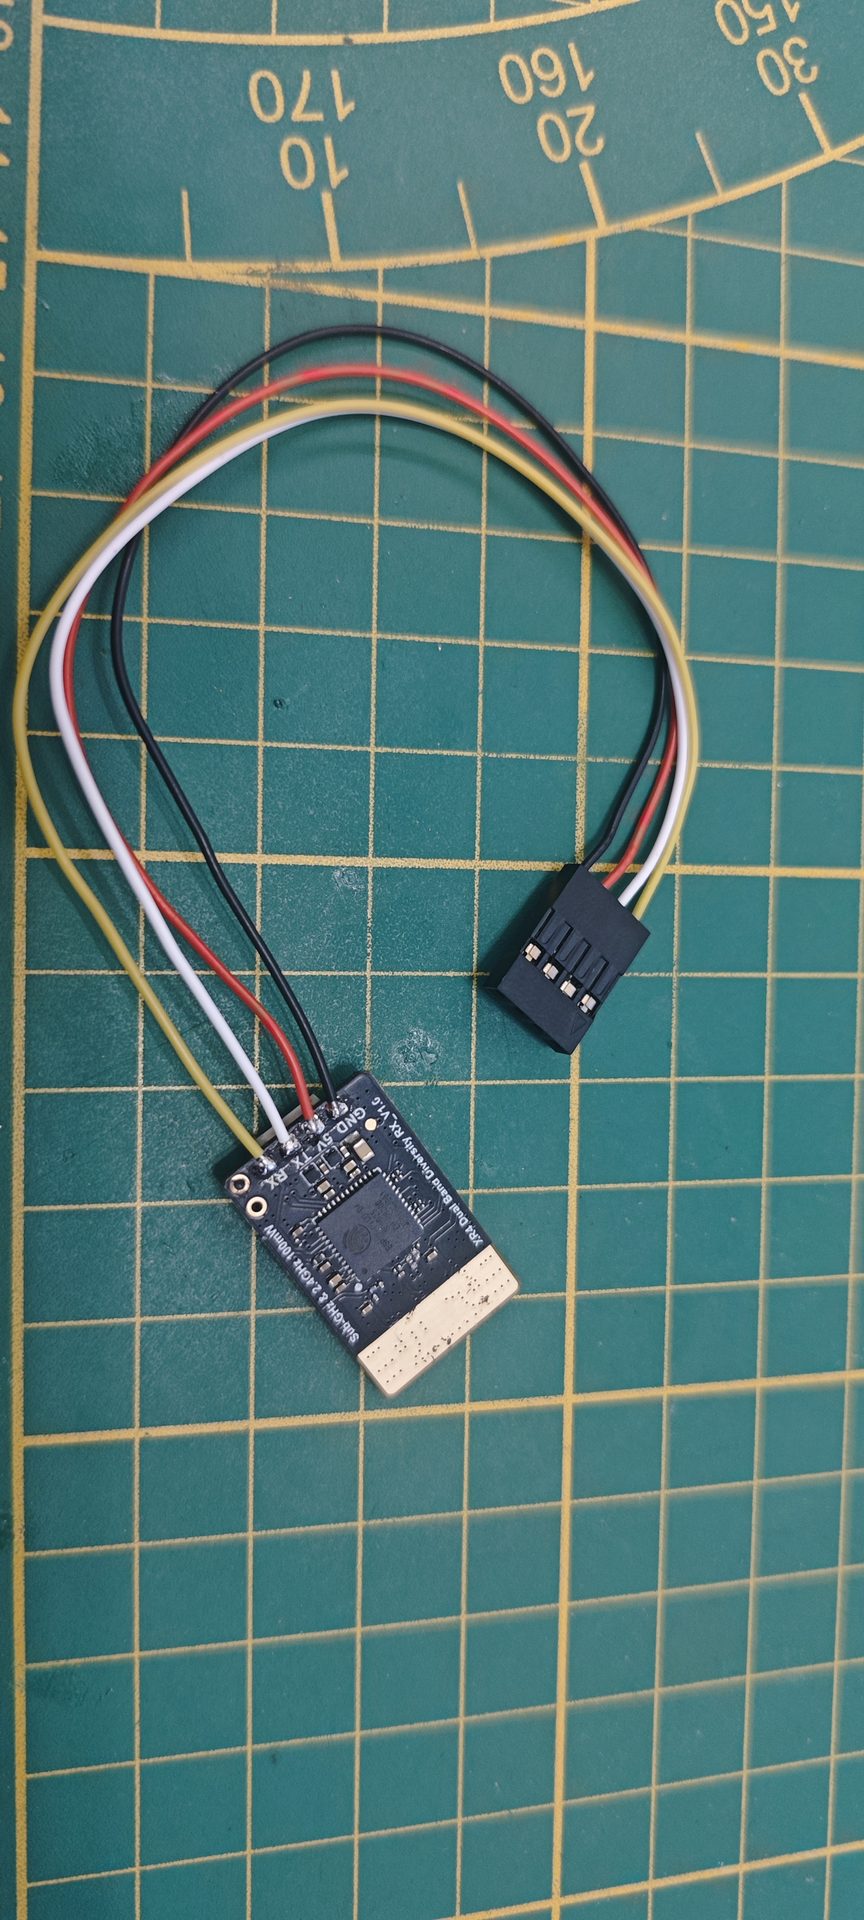
Zbliżenie płytki odbiornika RadioMaster XR4 Dual Band Diversity V1.0 z widocznymi wyprowadzeniami GND, 5V, TX, RX
Powiększ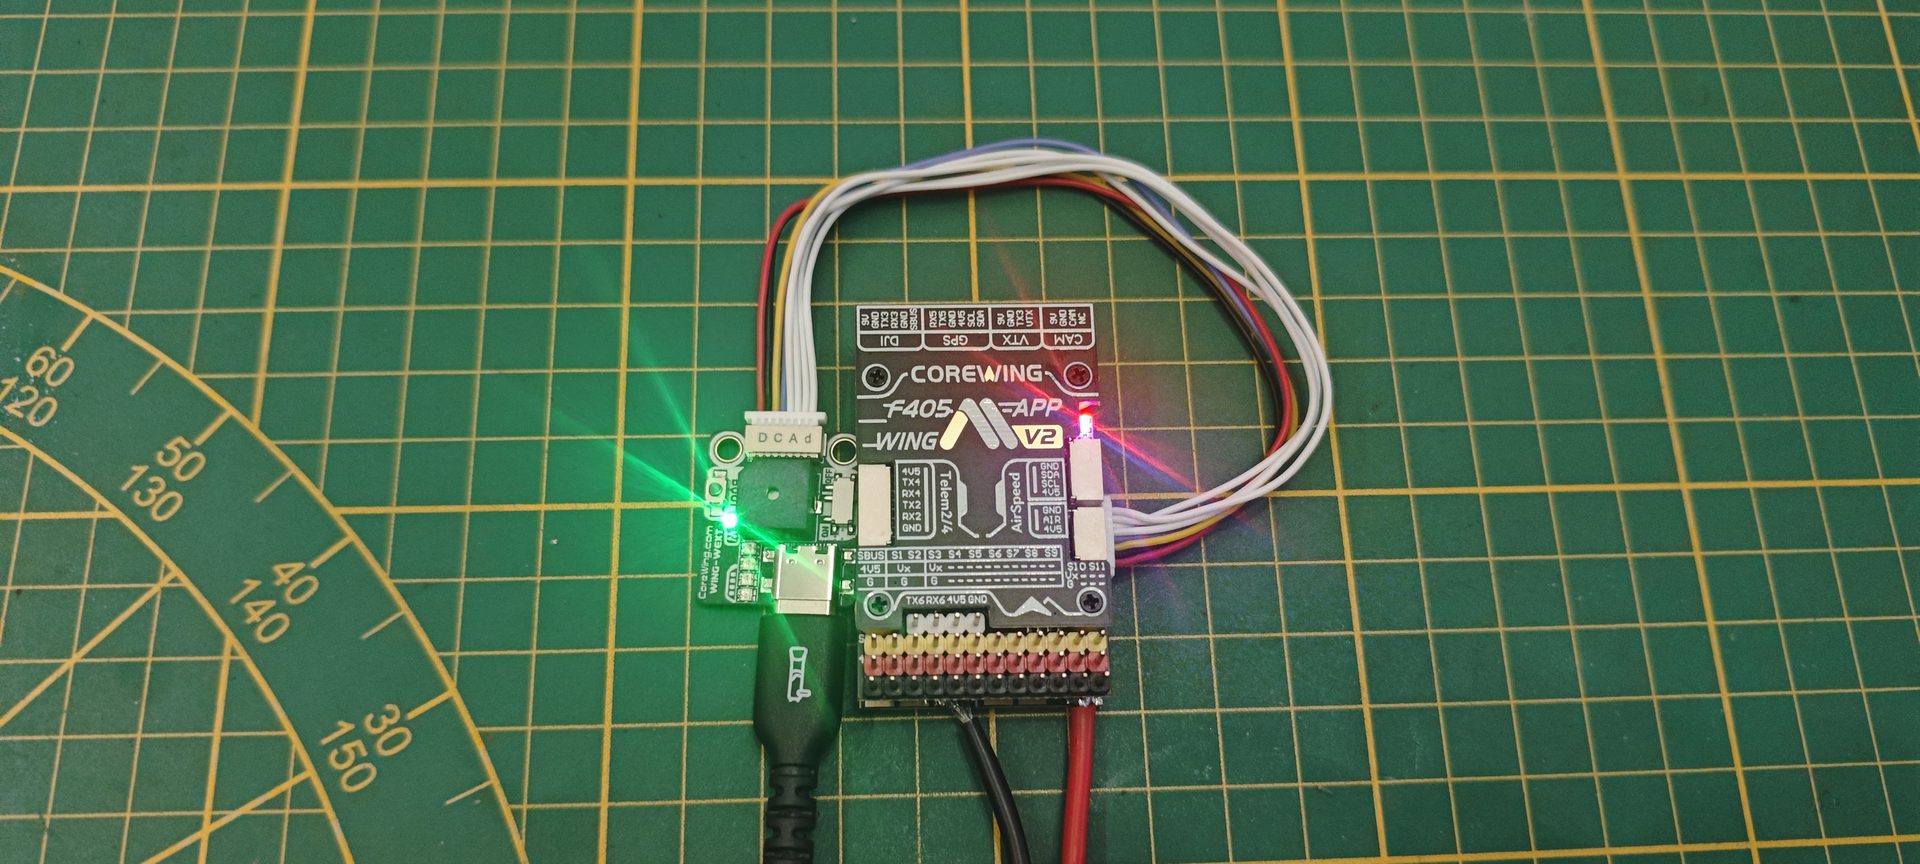
Zbliżenie płytki kontrolera Corewing F405 WING V2 z aktywnymi diodami LED i opisem portów DJI, GPS, VTX, CAM, Telem2/4
Powiększ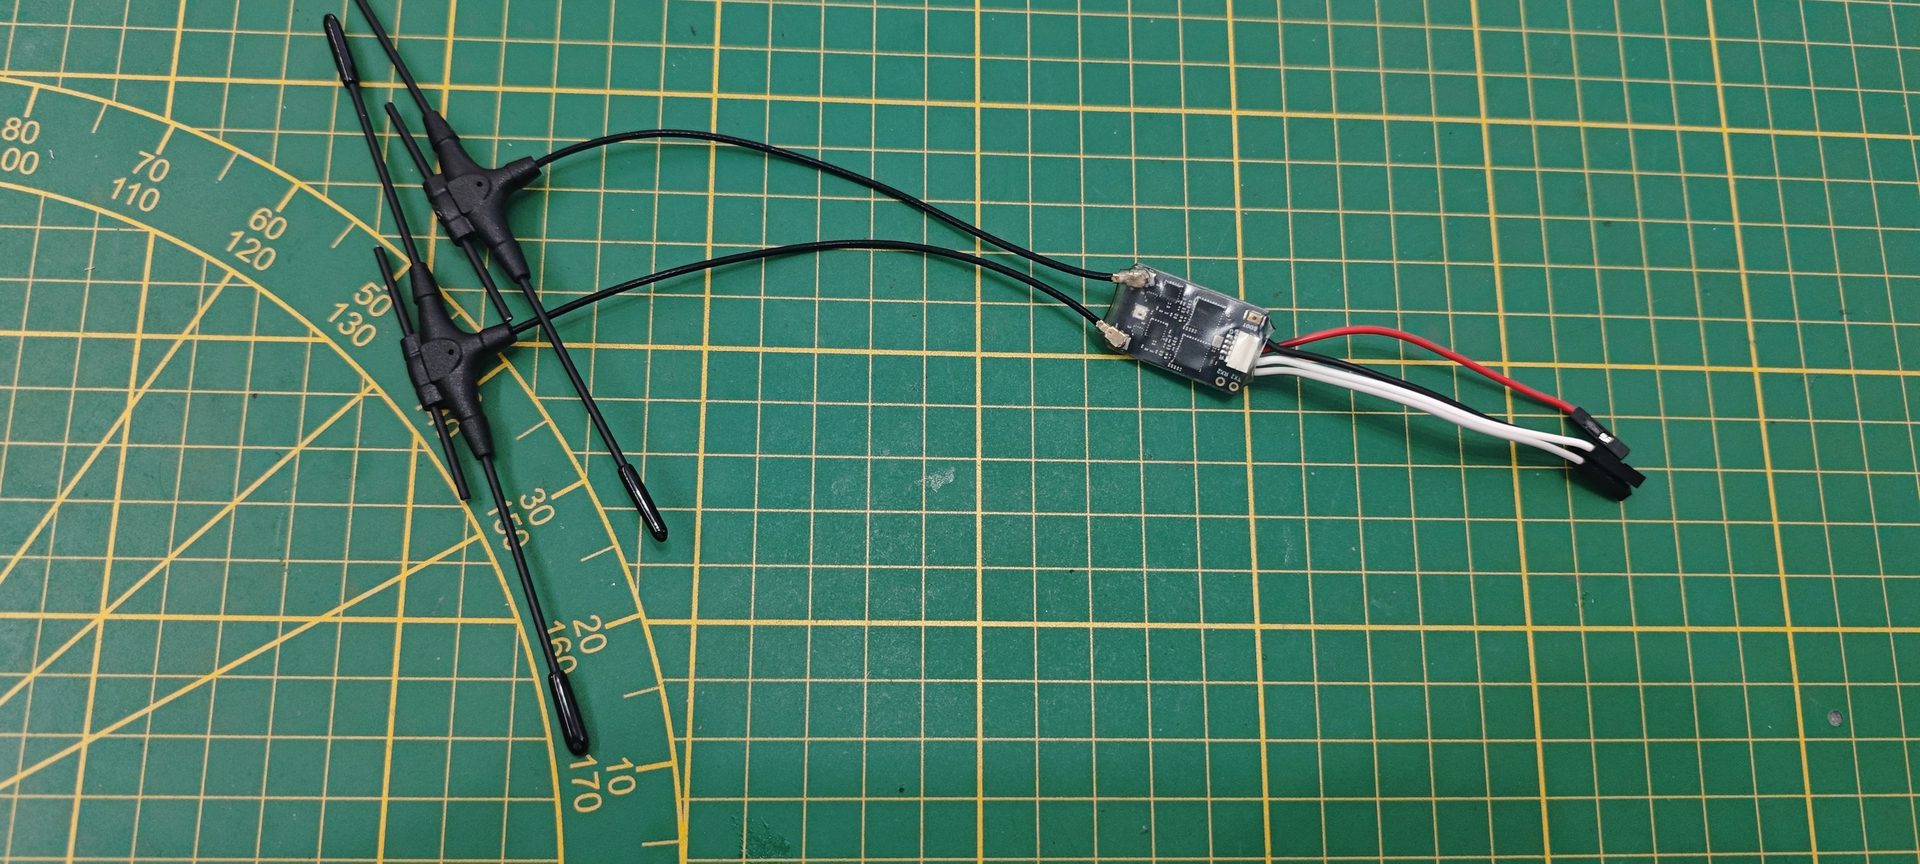
Odbiornik RadioMaster XR4 ExpressLRS Gemini diversity z podwójną anteną T-antenna i wyprowadzoną magistralą CRSF Serial
Powiększ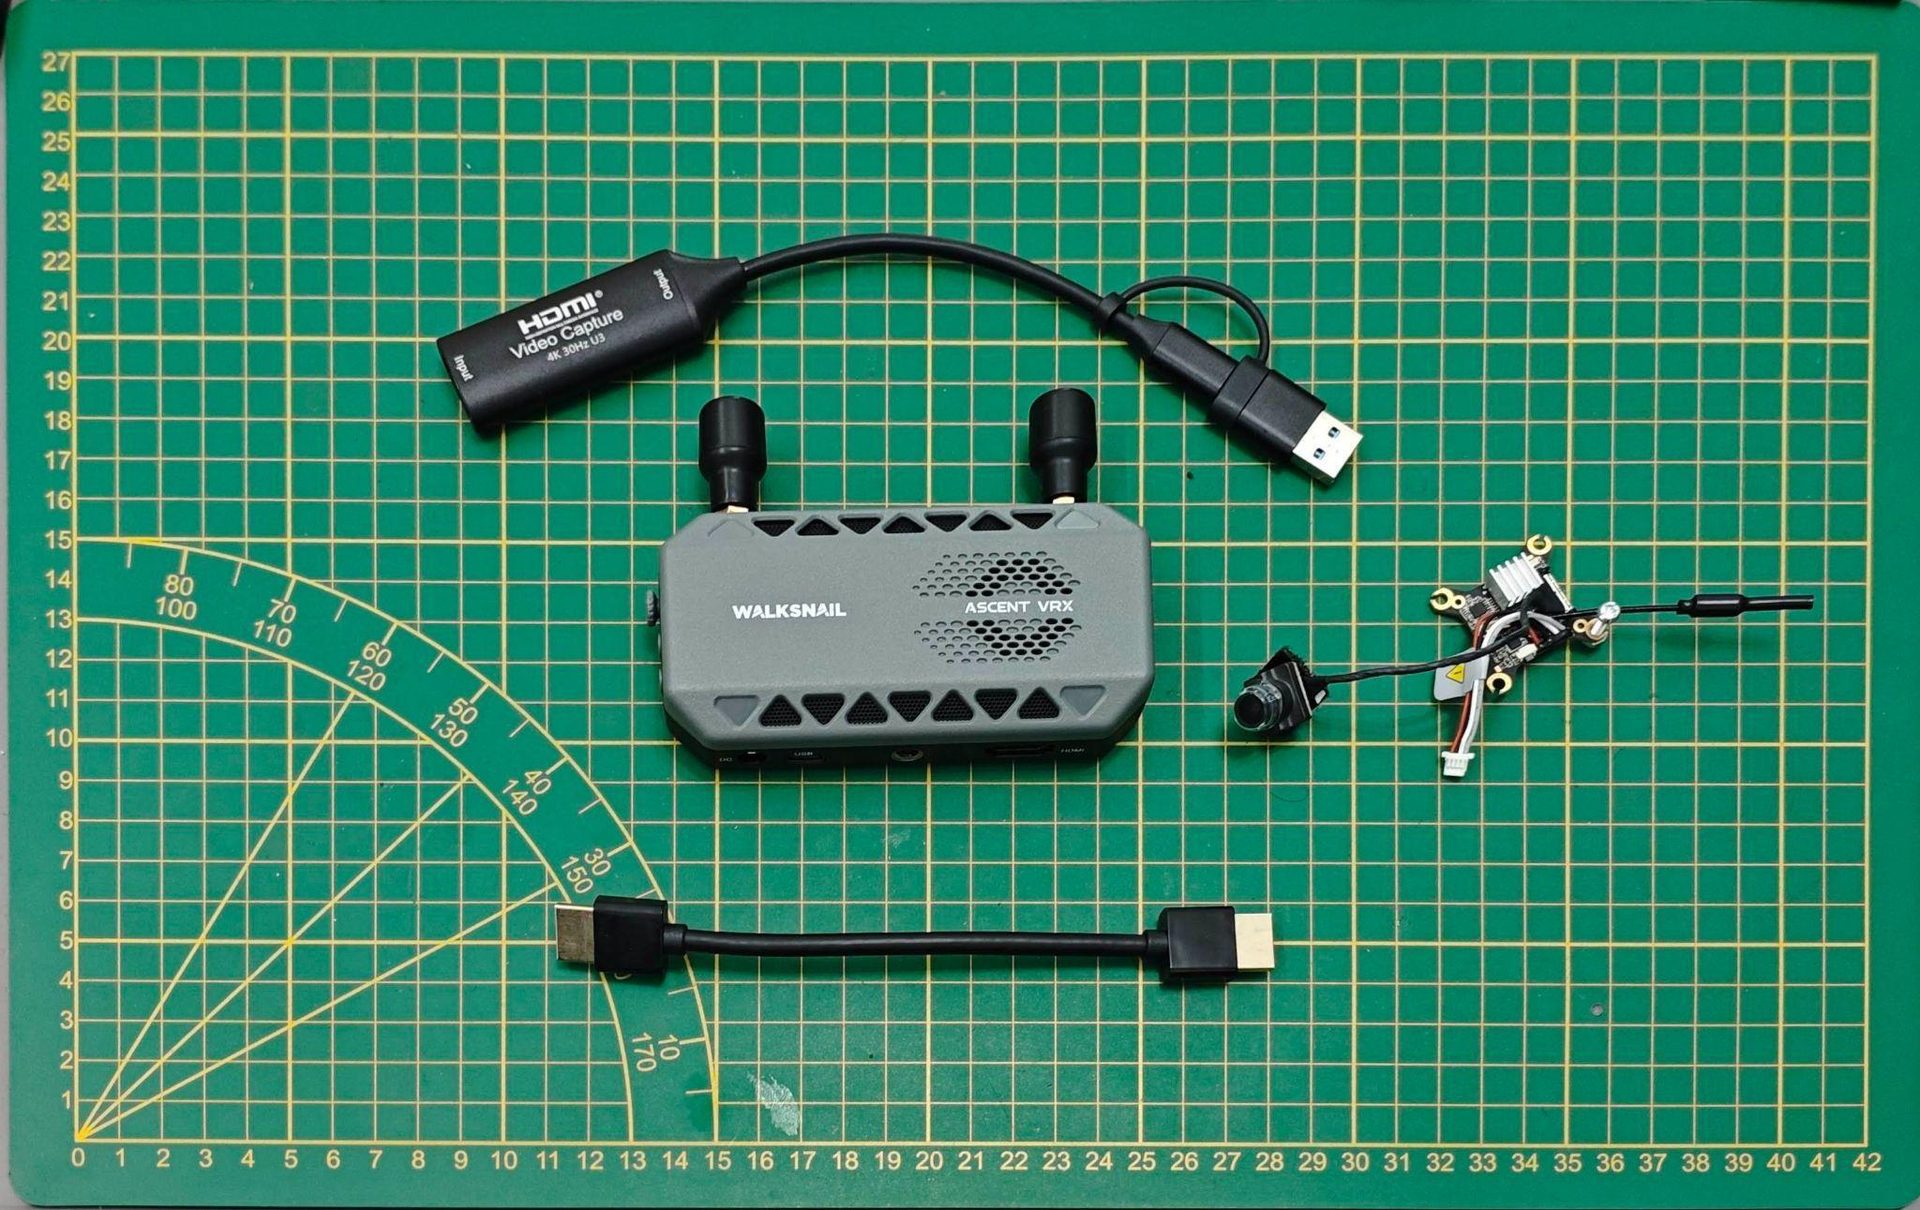
Zestaw FPV: Odbiornik Walksnail Avatar VRX z dedykowanym grabberem HDMI-to-USB
Powiększ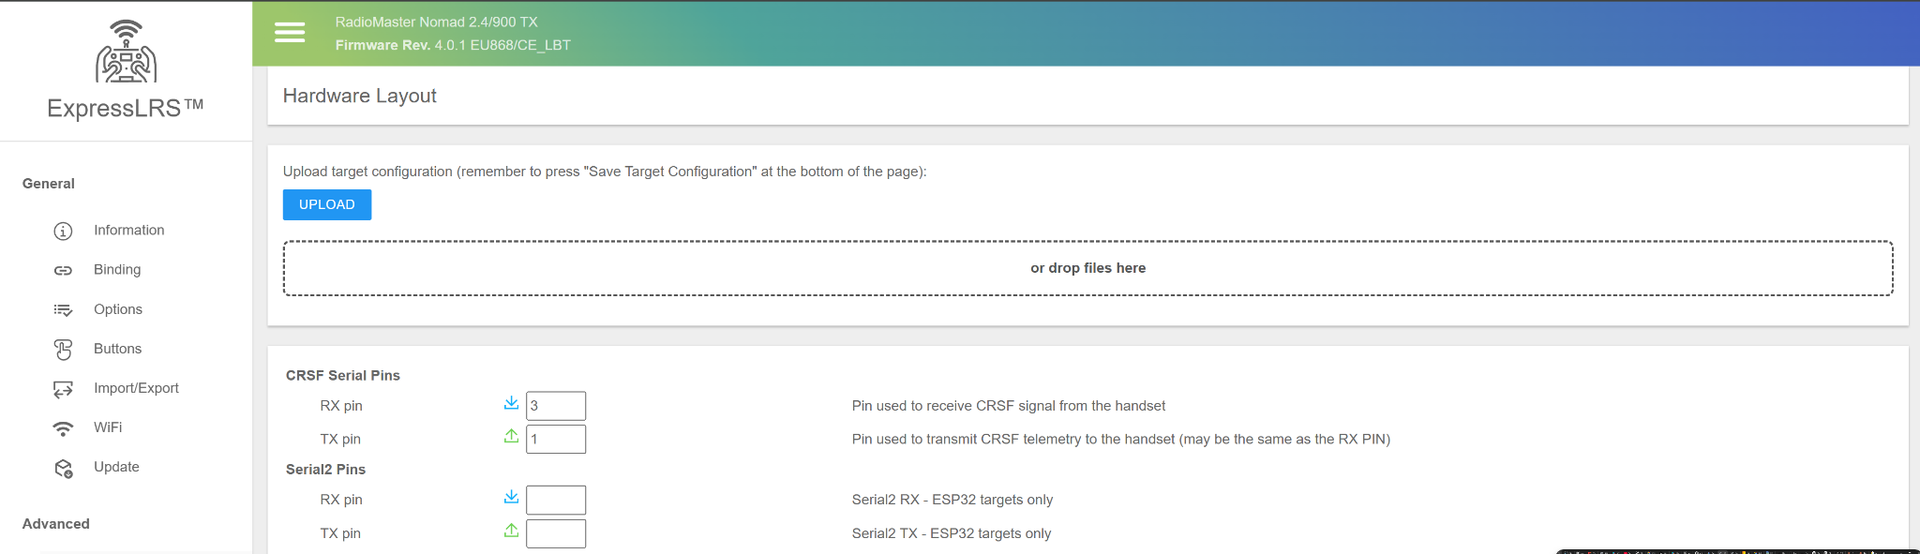
Panel WebUI nadajnika RadioMaster Nomad: Konfiguracja przypisania pinów CRSF Serial
PowiększPoradnik Wideo i Demonstracja
Instrukcja Budowy: Tier 3: RF Direct & Protokoły (RadioMaster Nomad, ER5C V2 I2C-IMU, XR4 & Corewing F405)
Konfiguracja Arduino IDE, Biblioteki & Wgrywanie
1. Adres Menedżera Płytek (Boards Manager URL)
Wklej poniższy oficjalny adres w: Plik -> Preferencje (Ctrl + ,) -> Dodatkowe adresy URL do menedżera płytek:
https://github.com/ExpressLRS/ExpressLRSPakiet do zainstalowania:ExpressLRS Configurator (v1.7+) / Narzędzie esptool.py dla układów ESP8285 / ESP32
2. Wymagane Biblioteki (Menedżer Bibliotek - Ctrl + Shift + I)
| Nazwa Biblioteki | Autor | Rola / Zastosowanie |
|---|---|---|
| CRSF Protocol v3 | Team BlackSheep / ExpressLRS | Kanały RC oraz surowe IMU 0x13; orientacja 0x1E jest osobną ramką. |
| Wire (I2C Master) | Arduino / Espressif | Sprzętowa obsługa magistrali I2C na zrekonfigurowanych pinach CH4 (SDA) i CH5 (SCL) |
| MPU9250 / MPU6050 Driver | RCSIM Custom Firmware | Pomiar akcelerometru i żyroskopu oraz temperatury; ramka 0x13 nie zawiera magnetometru. |
3. Ustawienia Menu Narzędzia (Tools Menu Settings)
| Opcja w Narzędzia | Wartość | Uwagi / Dlaczego tak |
|---|---|---|
| Firmware Build | ELRS_V4.1_RadioMaster_ER5Cv2_MPU9250_CRSF13.bin.gz | Gotowy skompresowany plik binarny do wgrania przez stronę WebUI odbiornika |
| Target MCU | ESP8285 / RadioMaster ER5C V2 | Dedykowany odbiornik PWM 2.4GHz z 5 wyjściami serwomechanizmów |
| GCS Baudrate | 420000 / 115200 / 921600 | 420000 dla Nomad/CRSF Direct, 115200 dla Ranger Micro USB, 921600 dla BetaFPV |
| Direct USB RX/TX | RX: 3, TX: 1 | Natywny UART0 procesora ESP32 (GPIO 3 / GPIO 1) połączony bezpośrednio z USB |
Rozpiska Pinout & Ustawień Portów Serial / Direct USB dla Nadajników
W trybie Direct USB moduł nadawczy łączy się bezpośrednio z portem USB komputera PC. W menu WebUI modułu (10.0.0.1/hardware.html) należy zmienić domyślne piny CRSF na natywny port UART0 (RX = 3, TX = 1) oraz odznaczyć Use Backpack. Poniższa tabela zawiera kompletne parametry połączenia oraz fabryczne wartości do przywrócenia modułu do pracy w aparaturze radiowej.
| Model Nadajnika | Typ Wnęki / Port | Direct USB (hardware.html) | DIP Switch | Baudrate | Przywracanie do Radia (Revert) | Sposób Podłączenia do PC |
|---|---|---|---|---|---|---|
| Aparatury z wbudowanym ELRS / EdgeTX (Pocket, MT12, Boxer, TX16S, Zorro) | Zintegrowany moduł ELRS / Port USB-C (Virtual COM Port) | EdgeTX: SYS -> Hardware -> USB-VCP: CRSF Trainer / MDL -> Setup -> Trainer: CRSF | Brak / None (Połączenie w 100% cyfrowe) | USB CDC (custom firmware; verify transport) | EdgeTX: SYS -> Radio Setup -> USB Mode: Ask / Joystick | Własny firmware EdgeTX może przekazywać kanały i odbieraną telemetrię przez USB. Testuj konkretną wersję; odbiór telemetrii nie gwarantuje przekazywania zapytań MSP do FC. |
| RadioMaster Nomad Gemini (Dual 1W) | Standard JR Bay (5-pin) / Port USB-C | CRSF RX = 3, TX = 1 (Use Backpack: No) | Brak / None | 420000 / 115200 | RX: 13, TX: 13, Backpack: 16/17 (Yes) | Konwerter USB-UART (FTDI/CP2102) z krzyżowaniem (USB TX -> Pin 1/RX, USB RX -> Pin 5/TX, GND -> Pin 4, VCC -> Pin 3) lub port USB-C |
| RadioMaster Ranger Micro (1W) | Standard Micro JR / Port USB-C (CP2102) | CRSF RX = 3, TX = 1 (Use Backpack: No) | Brak / None | 115200 (zalecany) / 921600 | RX: 13, TX: 13, Backpack: 16/17 (Yes) | Bezpośredni przewód USB-C (wbudowany mostek CP2102) do portu USB 3.0 / Fast Charge komputera PC |
| RadioMaster Ranger Nano (1W) | Nano (Lite) Bay / Port USB-C | CRSF RX = 3, TX = 1 (Use Backpack: No) | Brak / None | 115200 / 921600 | RX: 13, TX: 13, Backpack: 16/17 (Yes) | Bezpośredni przewód USB-C do portu USB 3.0 PC (sterownik Silicon Labs CP210x) |
| RadioMaster Ranger (Standard 1W) | Standard JR Bay / XT30 / Port USB-C | CRSF RX = 3, TX = 1 (zależnie od rewizji) | Na niektórych rewizjach | 115200 / 420000 / 921600 | RX: 13, TX: 13, Backpack: 16/17 (Yes) | Port USB-C z dodatkowym zasilaniem z portu XT30 przy pracy z mocą 1W |
| BetaFPV 2400 1W Micro TX | Standard JR (5-pin) / Port USB-C (STM32) | CRSF RX = 3, TX = 1 (lub Backpack 3/1) | Ustaw w pozycji 'Firmware Upgrade' | 921600 (potwierdzony) / 115200 | RX: 13, TX: 13, Backpack: 3/1 (Yes) | Port USB-C (sterownik STMicroelectronics Virtual COM Port) lub piny kieszeni JR z adapterem FTDI |
| BetaFPV 2400 Micro / Nano TX | Standard JR / Nano Bay / USB-C | CRSF RX = 3, TX = 1 | Brak / None | 921600 / 115200 | RX: 13, TX: 13 (Nano V2: 21/21, Backpack: 18/5) | Kabel USB-C do portu USB 3.0 komputera PC |
| Happymodel ES24TX / Slim Pro | Standard JR Bay / Nano Lite Bay / USB-C | CRSF Serial Full-Duplex (RX: Pin 3 / TX: Pin 1) | Zależnie od wersji | 115200 / 420000 | Sprawdź plik JSON modelu w repozytorium ELRS | Konwerter USB-TTL do pinów JR (TX->Pin 1, RX->Pin 5, GND->Pin 4) lub port USB-C |
| TBS Crossfire Micro TX V2 / Crossfire TX | Standard JR Bay 5-Pin / USB-C | Protokół CRSF v3 (Baudrate 420000) / USB VCP | Brak / None | 420000 Baud | Automatyczny powrót (Auto-detect w radiu) | Port USB-C w trybie VCP lub piny JR (FTDI TX -> Pin 1, FTDI RX -> Pin 5, GND -> Pin 4) |
Ważne Wskazówki Wgrywania & Zabezpieczenia Sprzętowe
- Zasilanie USB i Porty Fast-Charge (KRYTYCZNE): Moduł nadawczy 1W przy pełnej mocy może pobierać do 700mA - 3A przy 5V. Standardowy port USB 2.0 (500mA) obniża moc nadawania i drastycznie redukuje zasięg na torze. Zawsze podłączaj moduł do portu USB 3.0 (niebieski) lub portu z symbolem błyskawicy (Fast Charge 900mA-1.5A+) bezpośrednio na płycie głównej komputera, albo zmniejsz moc nadawania w WebUI do 250mW.
- Pułapka Pinów Backpacka (Backpack 16/17 na ESP32): Wiele poradników zaleca kopiowanie pinów Backpacka (16 / 17). Na modułach ESP32 (Ranger Micro, Ranger Nano, Nomad) to NIE DZIAŁA, ponieważ układ Backpacka nie przekazuje strumienia danych z USB do procesora głównego. Właściwe piny dla portu USB to RX = 3, TX = 1 oraz odznaczenie opcji 'Use Backpack'.
- Ukryta Zakładka Hardware w WebUI: Po połączeniu z Wi-Fi modułu (ExpressLRS_TX_ / expresslrs), jeśli w menu pod adresem http://10.0.0.1 nie widać zakładki Hardware, otwórz bezpośredni adres: http://10.0.0.1/hardware.html
- Przywracanie Modułu do Pracy w Aparaturze (Revert): Przed zmianami zapisz oryginalne wartości CRSF Serial RX/TX (np. 13 / 13 dla Ranger Micro). Aby moduł znów działał w radiu, wpisz w hardware.html wartości fabryczne z poniższej tabeli, zaznacz 'Use Backpack' i kliknij Save.
- Wgrywanie Oprogramowania ER5C V2 (OTA): Połącz się z punktem Wi-Fi odbiornika (ExpressLRS RX / expresslrs), wejdź na http://10.0.0.1/#update i wgraj plik ELRS_V4.1_RadioMaster_ER5Cv2_MPU9250_CRSF13.bin.gz.
- Konfiguracja Pinów I2C Odbiornika: W WebUI odbiornika (http://10.0.0.1) w sekcji Connections / PWM Pin Functions ustaw: Output 4 -> 'I2C SDA', Output 5 -> 'I2C SCL'. Podłącz czujnik MPU6050/9250 (SDA->CH4, SCL->CH5, AD0 do GND).
- GPS + IMU w WebUI: CH3 / GPIO3 ustaw na RX Serial i główny Serial Protocol na GPS (nie CRSF); połącz GPS TX z CH3 i dopasuj baud do GPS. Opcjonalne CH2 TX Serial umożliwia GPS RX, ale zabiera wyjście PWM. IMU używa CH4 SDA i CH5 SCL. Zapisz i zrestartuj. W GCS sprawdź Raw CRSF 0x13, payload 18 bajtów, zmieniający się czas próbki i rzeczywiste dane GPS.
Instrukcja Montażu Krok po Kroku
Wgraj Custom Firmware na ER5C V2
Połącz się z siecią Wi-Fi odbiornika (ExpressLRS RX / expresslrs) i wgraj plik `ELRS_V4.1_RadioMaster_ER5Cv2_MPU9250_CRSF13.bin.gz` przez zakładkę Update (http://10.0.0.1/#update).
Skonfiguruj Piny I2C w WebUI
W zakładce PWM Pin Functions ustaw Output 4 na 'I2C SDA' oraz Output 5 na 'I2C SCL'. Zapisz (SAVE) i zrestartuj odbiornik.
Podłącz Czujnik Ruchu IMU (MPU6050/9250)
Podłącz zasilanie IMU (VCC/GND), linię SDA do pinu sygnałowego CH4, a SCL do pinu sygnałowego CH5. Upewnij się, że pin AD0 jest podłączony do GND (adres 0x68).
Skonfiguruj Nadajnik RadioMaster Nomad
Podłącz nadajnik do PC z fizycznym krzyżowaniem linii (USB TX -> Nomad RX) i w panelu WebUI nadajnika upewnij się o włączonym wyjściu CRSF Serial.
Weryfikacja CRSF lub MAVLink w GCS
Wybierz CRSF Direct i baud zgodny z interfejsem nadajnika. Sprawdź 0x13 (18 bajtów), czas nowych próbek oraz GPS. Sama orientacja 0x1E nie potwierdza surowego IMU. Dla ArduPilot wybierz MAVLink RF, zgodny baud i SysID; użyj pomocy konfiguracji Mission Planner w GUI.