Rozdział 7: Telemetria, MAVLink, CRSF i Integracja Tier 3 (Flight Controllers / ELRS)
Ten rozdział omawia protokoły transmisji telemetrycznej, bezwzględne zabezpieczenia danych oraz integrację ze sprzętem Tier 3 (Kontrolery Lotu, RadioMaster Nomad ELRS, Mission Planner).
📊 1. Potok Telemetryczny 50Hz i Zabezpieczenie NaN Guard
Telemetria wysyłana z RPi 5 / Kontrolera Lotu zawiera odczyty przyspieszeń, prędkości, kątów roll/pitch/yaw oraz napięć.
[!IMPORTANT] Telemetry NaN Guard Gotcha: Surowy strumień danych telemetrycznych nigdy nie może być rzutowany bezpośrednio na typ
intlub przekazywany do rysowania w PySide6 bez uprzedniej weryfikacji funkcjimath.isfinite(). WartośćNaNrzucona przy braku odczytu czujnika wywoła wyjątekTypeErrori trwale zamrozi interfejs GUI.
🛸 2. Integracja Tier 3: Kontrolery Lotu (ArduPilot / Mission Planner)
Dla zaawansowanych platform Tier 3 system RCSIM wspiera bezpośrednią integrację z kontrolerami lotu (Flight Controllers, np. Matek, Pixhawk, Speedbee) uruchamiającymi oprogramowanie ArduPilot / Betaflight:
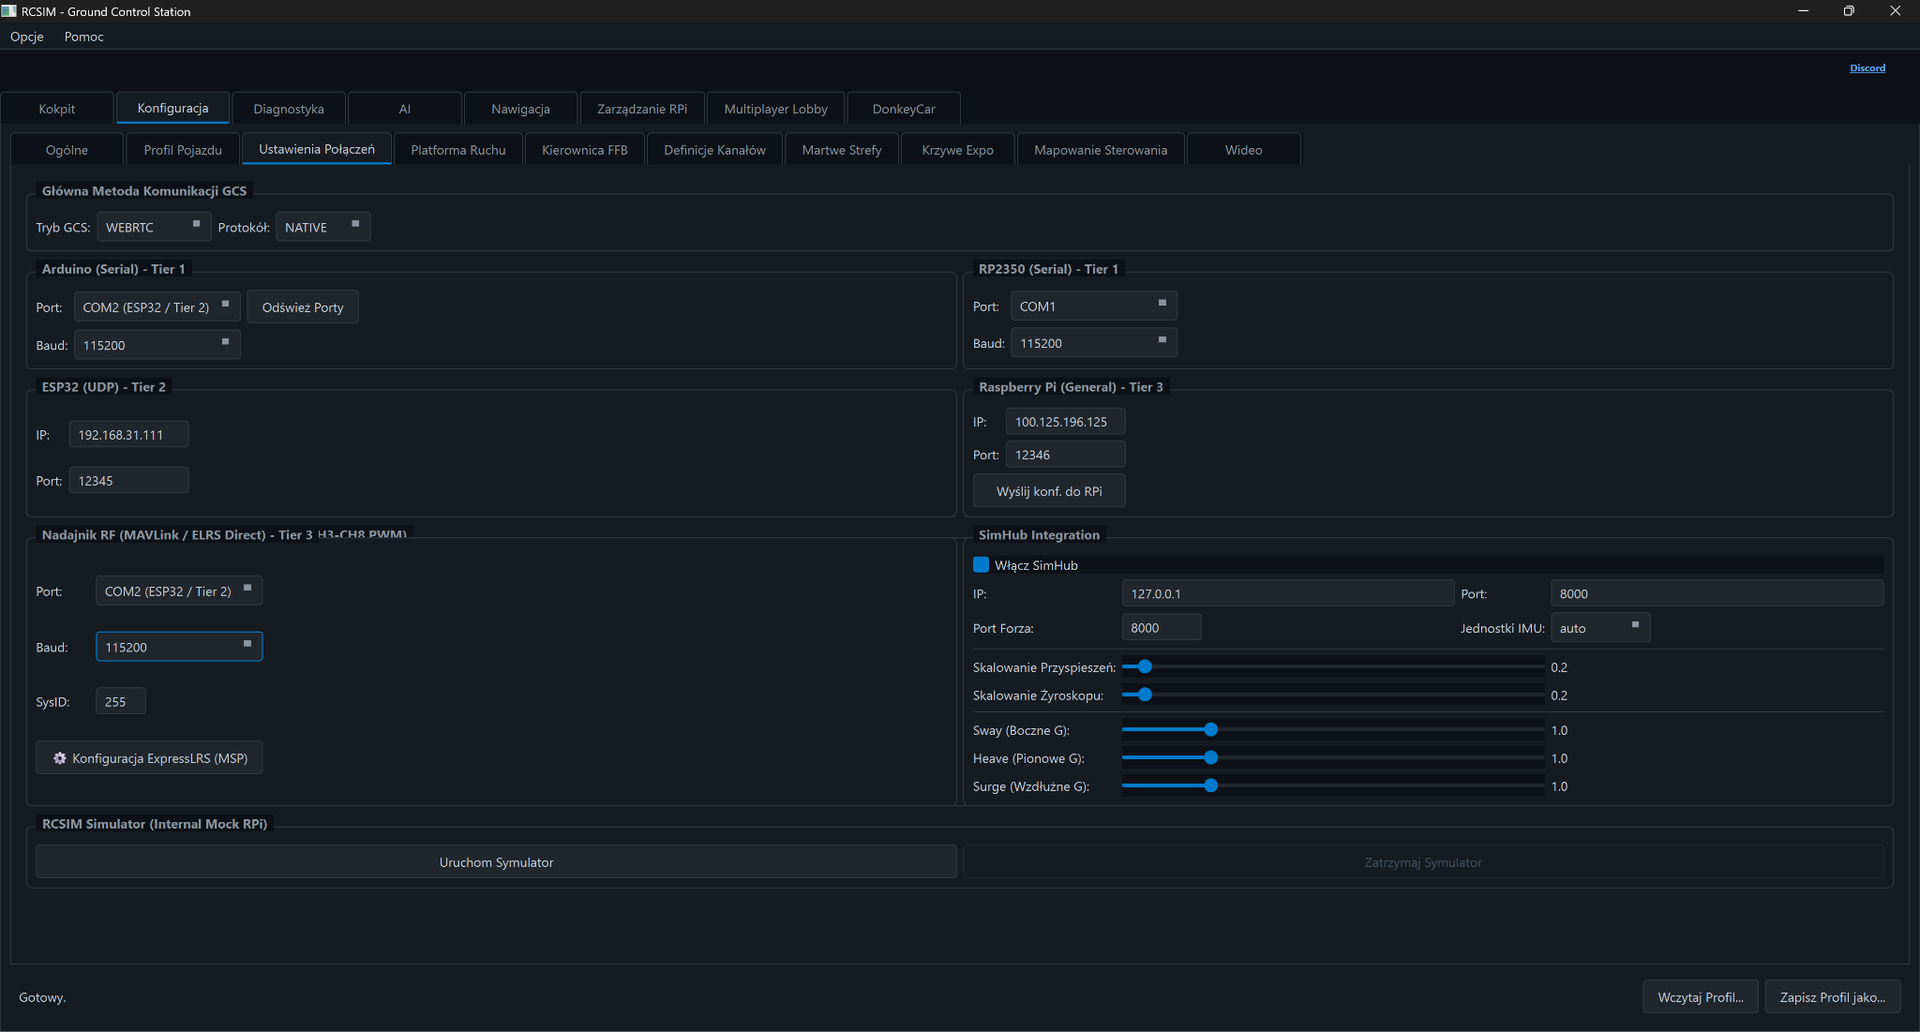
- Wsparcie dla CRSF Direct & MAVLink 2.0: Bezpośrednia komunikacja z dwupasmowymi nadajnikami RadioMaster Nomad (Gemini Crossband 1W ELRS), modułami mLRS oraz kontrolerami lotu (ArduPilot/Betaflight).
- CRSF Direct Mode: Binarny przesył 16 kanałów (11-bit), Gemini Heartbeat 10Hz oraz asynchroniczny Emergency Flush.
- Wbudowany Konfigurator ExpressLRS (MSP over CRSF): Dedykowane okno dialogowe w GUI (
elrs_configurator_dialog.py) umożliwiające bezpośredni odczyt i programowanie modułów nadawczych ELRS przez port USB без otwierania strony WebUI. Obsługuje parametry: Packet Rate, Telem Ratio, Switch Mode, Antenna Diversity, Gemini Link Mode, Model Match, TX Power, Dynamic Power, Fan Threshold, RF Band. Wszystkie zapisy autoryzowane są adresem LUA0xEF(ADDR_ELRS_LUA) w formacie Big-Endian (>H,>f) z kolejkowaniem 1 ramki na cykl pętli 250 Hz. - Standard Wyłącznika Bezpieczeństwa AUX1 (CH5) & Neutral Snap (Gotcha 24): W ekosystemie ExpressLRS kanał 5 (AUX1) jest sztywnym standardem uzbrojenia modelu (1000 µs = DISARMED / STOP, 2000 µs = ARMED). Wciśnięcie SPACJI lub przycisku DISARM natychmiast przestawia kanał 5 na 1000 µs, zeruje bufor
channels_normdo pozycji neutralnej 1500 µs (0.0) i wymusza awaryjny pakiet STOP UART, natychmiast odcinając zasilanie silnika w regulatorze ESC. - MAVLink RF 2.0 Mode: Transmisja ustrukturyzowana
RC_CHANNELS_OVERRIDEograniczona do 20Hz, dwukierunkowy odczyt telemetrii (ATTITUDE,SYS_STATUS,GPS_RAW_INT,RADIO_STATUS) oraz automatyczne wgrywanie misji nawigacyjnych (MISSION_ITEM_INT).
- Współpraca z Mission Planner (MAVLink Forwarding & Synchronizacja):
- MAVLink Forwarding (UDP 127.0.0.1:14550): Stacja RCSIM GCS podłączona do portu szeregowego nadajnika Nomad przesyła strumień MAVLink na port UDP 14550, co pozwala uruchomić aplikację Mission Planner na tym samym komputerze PC z jednoczesnym podglądem map 3D i sztucznego horyzontu.
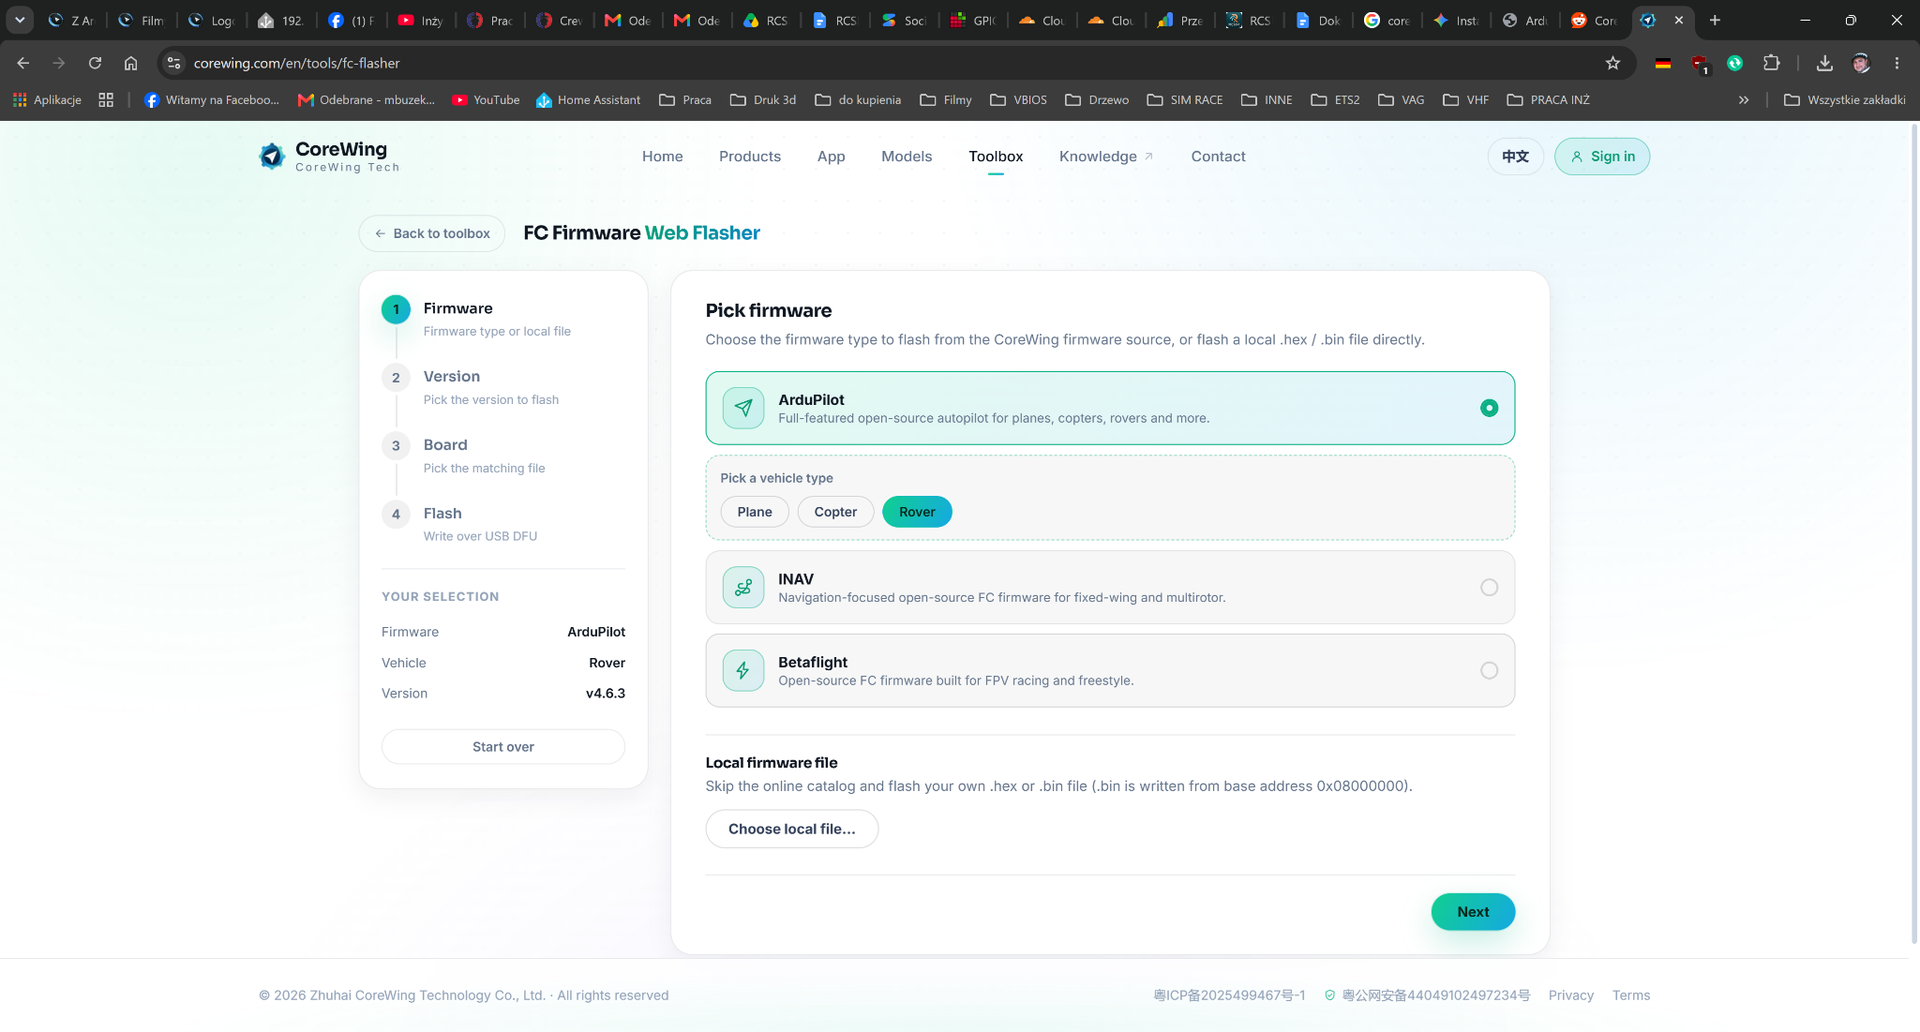
- Kalibracja i Wgrywanie Oprogramowania: Pierwotna kalibracja akcelerometrów, kompasu oraz zakresów PWM regulatora ESC wykonywana jest w Mission Plannerze / FC Flasherze.
- Synchronizacja Plików Misji: Trasy i punkty nawigacyjne (
.waypoints/.plan) utworzone w Mission Plannerze są w 100% zgodne z maszyną stanów wgrywania misji w RCSIM GCS.
- Natywne IMU i Ochrona ESC w Odbiorniku RadioMaster ER5C V2 (Custom Firmware):
- Surowe IMU
0x13: Aktualny mod ER5C V2 przesyła czas próbki, żyroskop, akcelerometr i temperaturę oddzielnie od orientacji0x1E; wymagany jest poprawny odczyt I2C. - Przypisanie pinów GPS: Główny Serial Protocol musi mieć wartość GPS. CH3 to Serial RX; opcjonalny CH2 Serial TX zastępuje jego funkcję PWM.
- Dynamiczny Auto-Baudrate GPS & NMEA RMC: Odbiornik automatycznie cyklicznie próbuje prędkości 9600 i 115200 bps, zatrzaskując się trwale na poprawnej sumie kontrolnej modułu GPS (np. Beitian BN-180, NEO-6M), oraz wyciąga prędkość i kurs bezpośrednio z uniwersalnej ramki
$xxRMC. - Dekodowanie GCS: Stacja naziemna GCS przelicza wartości LSB na jednostki fizyczne ($g$, $deg/s$, $\mu T$) i przekazuje je bezpośrednio do modułu Force Feedback (FFB) oraz wskaźników horyzontu OSD.
- Surowe IMU
- FC Flasher & Corewing Tools: Dedykowane narzędzia do wgrywania oprogramowania układowego ArduPilot/Betaflight bezpośrednio z poziomu panelu narzędziowego.