2.3 Tier 3: RF Direct & Protokoły (RadioMaster Nomad, CRSF, MAVLink & Mission Planner)
Niniejszy rozdział zawiera pełny opis integracji radiowej i telemetrycznej w architekturze Tier 3 systemu RCSIM.
🎯 1. Cel i Architektura Tier 3
Tier 3 (Pro Racing & MAVLink) to zaawansowana platforma radiowa przeznaczona do profesjonalnego sterowania na duże odległości (wielokilometrowy zasięg RF bez opóźnień).
Stacja naziemna RCSIM GCS komunikuje się bezpośrednio z nadajnikami radiowymi (np. RadioMaster Nomad Gemini Dual 1W, moduły ExpressLRS / Crossfire lub oprogramowanie mLRS) podłączonymi przez port USB / konwerter szeregowy.
Obsługiwane Protokoły:
- CRSF Direct Mode (420000 Baud): Bezpośrednie pakowanie 16 kanałów (11-bit, zakres 172-1811, stan neutralny MID=992) z natywnym konfiguratorem LUA/MSP oraz podtrzymaniem ramki Gemini Heartbeat 10Hz.
- MAVLink RF 2.0 Mode (57600 Baud): Throttling ramek
RC_CHANNELS_OVERRIDEdo 20Hz (50ms) zabezpieczający bufor RF przed przelaniem, dynamiczne odkrywanietarget_systemoraz maszyna stanów wgrywania misji nawigacyjnych. - Mission Planner Mirroring (UDP 127.0.0.1:14550): Przekazywanie telemetrii MAVLink w czasie rzeczywistym do oprogramowania Mission Planner.
⚠️ 2. Tryb Direct USB, Zasady Podłączenia i Wymóg Zamiany Pinów (ELRS & Direct USB Gotchas)
W Tier 3 komunikacja między stacją RCSIM GCS na PC a modelem może odbywać się na dwa sposoby:
- Ścieżka z Mostkiem/Adapterem (Pico Zero / USB-UART FTDI): Sygnał z PC trafia do mostka, a stamtąd do modułu radiowego. Moduł zachowuje fabryczną konfigurację i może być bez problemu przekładany do aparatury RC.
- Ścieżka Direct USB (Zalecana dla maksymalnej mocy i prostoty okablowania): Moduł nadawczy ELRS (np. RadioMaster Nomad, Ranger Micro, BetaFPV 1W) wpinamy bezpośrednio kablem USB do komputera PC. Pozwala to uzyskać pełną moc anteny nadawczej bez dodatkowych pośredników, wymaga jednak jednorazowej zmiany pinów w oprogramowaniu modułu.
⚡ 1. KRYTYCZNA ZASADA: Zasilanie USB i Porty Fast-Charge (Moc 1W a Zasięg na Torze)
- Problem niedozasilenia: Moduł 1W ELRS przy pełnej mocy nadawania może pobierać w szczycie od 700 mA do nawet 3 A przy napięciu 5V.
- Pułapka USB 2.0: Standardowy port USB 2.0 w komputerze PC ma limit prądowy do 500 mA. Podłączenie modułu 1W do takiego portu skutkuje spadkiem napięcia na wzmacniaczu w.cz. (PA), drastycznym obniżeniem mocy nadawczej i ograniczeniem zasięgu. Jest to najczęstsza przyczyna problemu: "na biurku działa, a na torze po 20 metrach gubi sygnał".
- Rozwiązanie:
- Zawsze podłączaj moduł do portu USB 3.0 (niebieskiego) lub portu z symbolem błyskawicy (Fast Charge / 900 mA - 1.5 A+) bezpośrednio na tylnym panelu płyty głównej komputera (unikaj pasywnych hubów i długich, cienkich kabli do ładowania telefonu).
- W panelu konfiguracyjnym modułu ogranicz moc nadawania do 250 mW (dla torów halowych i sim-racingu to w zupełności wystarcza i zapewnia idealnie stabilne zasilanie z każdego portu USB).
🛠️ 2. Pułapka Pinów Backpacka (16/17 vs 3/1 na procesorach ESP32)
- W wielu internetowych poradnikach dla ELRS podaje się wskazówkę, aby w konfiguracji portu CRSF skopiować wartości Backpacka (
16 / 17). - Na modułach opartych o procesor ESP32 (RadioMaster Ranger Micro, Ranger Nano, Nomad) to KATEGORYCZNIE NIE DZIAŁA! Wbudowany mikrokontroler Backpack nie przekazuje strumienia danych telemetrycznych CRSF z portu USB do procesora głównego.
- Właściwa konfiguracja dla mostka USB podłączonego do natywnego UART0 układu ESP32 to:
CRSF Serial RX = 3(GPIO 3 - wejście z PC)CRSF Serial TX = 1(GPIO 1 - wyjście do PC)Use Backpack: Odznaczone (Wyłączone).
🌐 3. Dostęp do Ukrytej Zakładki Hardware (hardware.html)
- Połącz się z punktem Wi-Fi nadajnika (SSID:
ExpressLRS_TX_..., domyślne hasło:expresslrs). - Otwórz w przeglądarce stronę
http://10.0.0.1. - Jeśli w menu głównym brakuje zakładki Hardware, przejdź bezpośrednio pod ukryty adres:
http://10.0.0.1/hardware.html. - Zapisz swoje bieżące wartości fabryczne (np. 13 / 13), wprowadź nowe piny (
RX: 3, TX: 1), odznaczUse Backpacki kliknij Save (moduł zrestartuje się).
🔌 4. Tabela Kompatybilności i Konfiguracji Nadajników (Direct USB vs Radio Revert):
| Model Nadajnika | Typ Wnęki / Port | Direct USB (hardware.html) |
DIP Switch | Zalecany Baudrate | Wartości Fabryczne do Radia (Revert) | Sposób Podłączenia do PC (GCS) |
|---|---|---|---|---|---|---|
| Pocket z testowanym zmodyfikowanym EdgeTX | USB-C Virtual COM | Wymagana obsługa CRSF Trainer w zmodyfikowanej kompilacji | Brak | 115200 w testowanej kompilacji | Wybierz tryb USB serial obsługiwany przez tę kompilację | Potwierdzono odbiór telemetrii GPS/IMU. Żądania MSP z PC do ELRS nie przechodziły w naszym teście. Fabryczny EdgeTX i inne aparatury nie gwarantują tej samej obsługi. |
| RadioMaster Nomad Gemini (Dual 1W) | Standard JR Bay (5-pin) / Port USB-C | RX: 3, TX: 1 (Backpack: No) |
Brak | 420000 / 115200 | RX: 13, TX: 13, Backpack: 16/17 (Yes) |
Konwerter USB-UART (FTDI/CP2102) z krzyżowaniem (TX->Pin 1, RX->Pin 5, GND->Pin 4, VCC->Pin 3) lub kabel USB-C |
| RadioMaster Ranger Micro (1W) | Micro JR / Port USB-C (CP2102) | RX: 3, TX: 1 (Backpack: No) |
Brak | 115200 (zalecany) / 921600 | RX: 13, TX: 13, Backpack: 16/17 (Yes) |
Bezpośredni kabel USB-C do portu USB 3.0 / Fast Charge komputera PC (sterownik Silicon Labs CP210x) |
| RadioMaster Ranger Nano (1W) | Nano (Lite) Bay / Port USB-C | RX: 3, TX: 1 (Backpack: No) |
Brak | 115200 / 921600 | RX: 13, TX: 13, Backpack: 16/17 (Yes) |
Bezpośredni kabel USB-C do portu USB 3.0 PC |
| RadioMaster Ranger (Standard 1W) | Standard JR Bay / Port USB-C | RX: 3, TX: 1 (zależy od rewizji) |
Na niektórych rewizjach | 115200 / 420000 | RX: 13, TX: 13, Backpack: 16/17 (Yes) |
Port USB-C z dodatkowym zasilaniem z portu XT30 przy pracy z mocą 1W |
| BetaFPV 2400 1W Micro TX | Standard JR (5-pin) / Port USB-C (STM32) | RX: 3, TX: 1 (lub Backpack 3/1) |
Ustaw w pozycji Firmware Upgrade | 921600 (potwierdzony) / 115200 | RX: 13, TX: 13, Backpack: 3/1 (Yes) |
Port USB-C (sterownik STMicroelectronics Virtual COM Port) lub piny kieszeni JR z adapterem FTDI |
| BetaFPV 2400 Micro / Nano TX | Standard JR / Nano Bay / USB-C | RX: 3, TX: 1 |
Brak | 921600 / 115200 | RX: 13, TX: 13 (Nano V2: 21/21, Backpack: 18/5) |
Kabel USB-C do portu USB 3.0 komputera PC |
| Happymodel ES24TX / Slim Pro | Standard JR Bay / Nano Lite Bay / USB-C | RX: 3, TX: 1 (Full-Duplex) |
Zależnie od wersji | 115200 / 420000 | Sprawdź plik JSON modelu w repozytorium ELRS | Konwerter USB-TTL do pinów JR (TX->Pin 1, RX->Pin 5, GND->Pin 4) lub port USB-C |
| TBS Crossfire Micro TX V2 / Full TX | Standard JR Bay 5-Pin / USB-C | Protokół CRSF v3 (Baudrate 420000) / USB VCP | Brak | 420000 Baud | Automatyczny powrót (Auto-detect w radiu) | Port USB-C w trybie VCP lub piny JR (FTDI TX -> Pin 1, FTDI RX -> Pin 5, GND -> Pin 4) |
🔄 5. Procedura Przywracania Modułu do Pracy w Aparaturze Radiowej (Revert):
Gdy moduł znajduje się w trybie Direct USB, tradycyjna aparatura RC nie będzie mogła z nim komunikować się przez kieszeń JR. Aby przywrócić moduł do pracy w radiu:
- Podłącz moduł kablem USB do komputera PC.
- Połącz się z siecią Wi-Fi modułu (
ExpressLRS_TX_...) i wejdź nahttp://10.0.0.1/hardware.html. - Przywróć fabryczne wartości
CRSF Serial RX / TX(np. dla Ranger Micro wpisz z powrotem13 / 13). - Zaznacz ponownie pole
Use Backpack: Włączone. - Kliknij Save, odłącz moduł od komputera i wsuń go z powrotem do kieszeni JR aparatury. Radio natychmiast rozpozna moduł.
🚀 6. Zero Hardware Bridge: Aparatury EdgeTX z wbudowanym ELRS (Pocket, MT12, Boxer) przez USB-C
Dzięki wsparciu trybu CRSF Trainer over USB-VCP (PR #7630 do EdgeTX) z patchem RCSIM Full-Duplex:
- Zasada działania: Zwykła aparatura modelarska z EdgeTX (np. RadioMaster Pocket, MT12, Boxer, TX16S) podłączona kablem USB-C do PC zgłasza się jako port szeregowy CDC (Virtual COM Port).
- Kierunek w dół (PC -> Radio): Stacja RCSIM-GCS nadaje ramki kanałów 1-16 (CRSF
0x16) z częstotliwością 100 Hz. EdgeTX przekazuje je bezpośrednio do miksera (trainerInput[]), a wbudowany nadajnik ELRS natychmiast transmituje je do modelu. - Kierunek w górę (Radio -> PC): Pokładowa telemetria (Link Statistics
0x14, napięcie i stan baterii0x08, pozycja GPS0x02, sztuczny horyzont IMU0x1E) odbierana przez radio jest natychmiast przekazywana przez bufor USB CDC z powrotem do komputera (telemetrySetMirrorCb), zasilając wskaźniki stacji GCS i algorytmy Force Feedback na kierownicy sim-racingowej. - Konfiguracja w menu EdgeTX:
SYS->Radio Setup:USB Mode=VCP(lubAsk).SYS->Hardware:USB-VCP=CRSF Trainer.MDL->Model Setup: sekcjaTrainer:Mode=CRSF(CH1-CH16).MDL->Special Functions:Action: Trainer,Value: Sticks(włączone pod przełącznikiem fizycznym lub na stałeON).
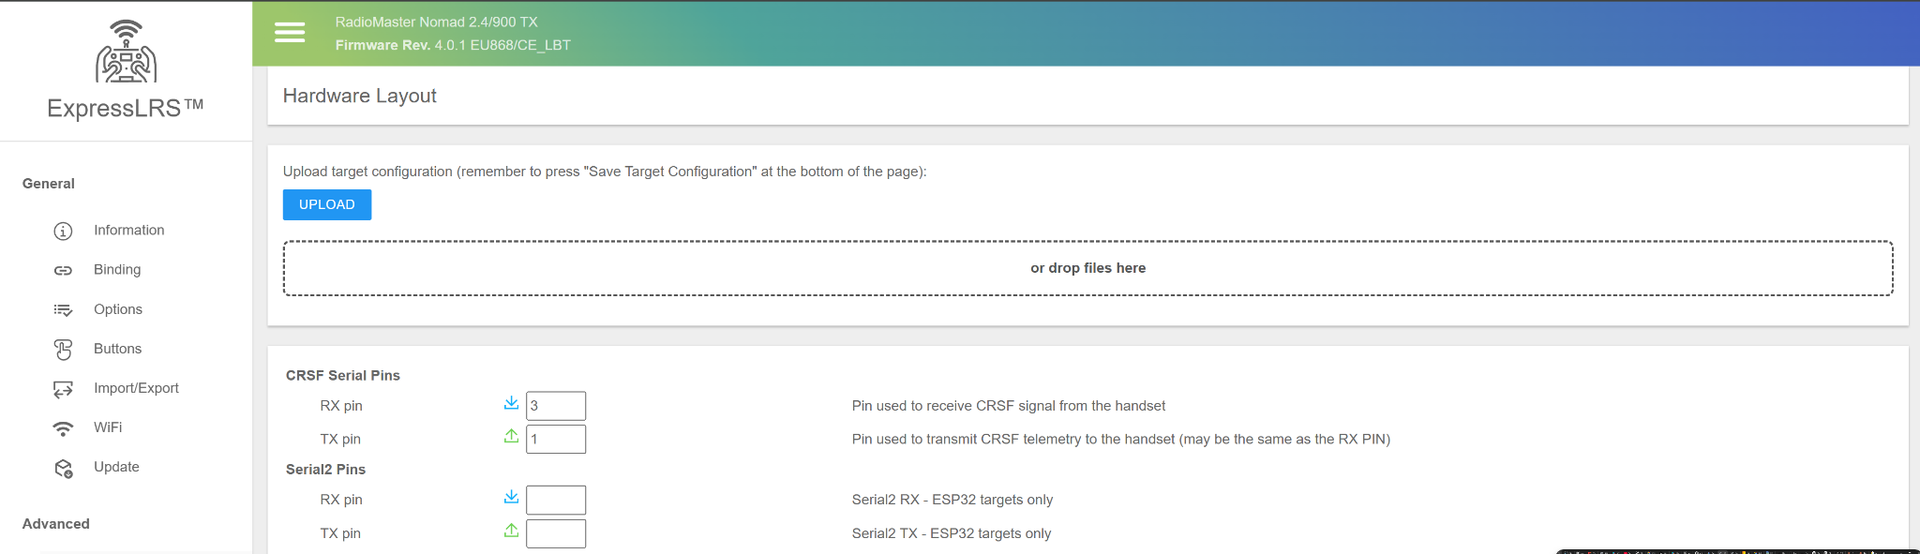 Rysunek 2.19: Panel WebUI nadajnika RadioMaster Nomad: Konfiguracja przypisania pinów CRSF Serial.
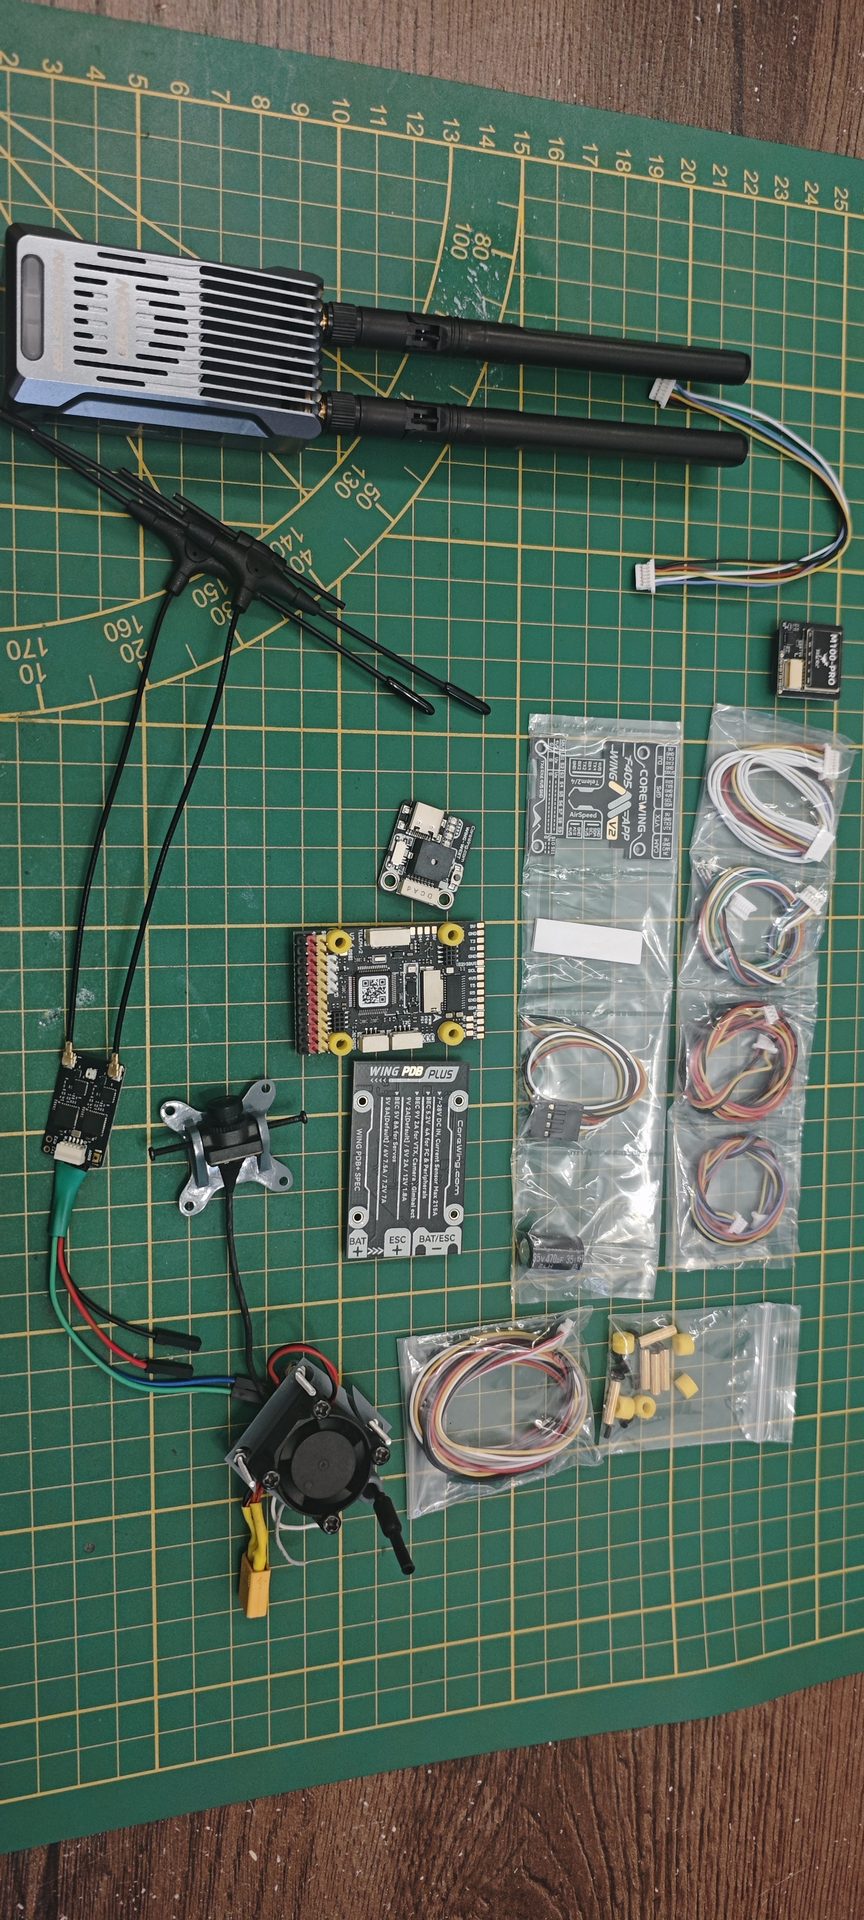 Rysunek 2.20: Kompletny ekosystem sprzętowy Tier 3: Nadajnik RadioMaster Nomad Gemini, kontroler Corewing F405 Wing V2, odbiornik XR4 Gemini, moduł GPS M100-PRO oraz kamera FPV.
📡 3. Dwa Warianty Sprzętowe Tier 3
🔹 Wariant A: RadioMaster ER5C V2 z Custom Firmwarem I2C IMU (Bez Kontrolera Lotu)
Dla kierowców i modelarzy, którzy pragną realistycznego Force Feedback (FFB) na kierownicy sim-racingowej bez konieczności montowania skomplikowanego kontrolera lotu, RCSIM oferuje autorskie oprogramowanie układowe dla odbiornika RadioMaster ER5C V2:
📺 Oficjalny Poradnik Wideo i Demonstacja: Obejrzyj na YouTube (Budowa i konfiguracja Tier 3)
Status Tier 2 / Tier 4: Poprawki ESP32V2autocalibPCA obejmują wysyłanie do 40 Hz, jawne jednostki i identyfikatory próbek; Raspberry Pi zachowuje surowe IMU oddzielnie od orientacji. Kompilacja i testy programowe przeszły; aktualizacji tych nie zweryfikowano jeszcze po wgraniu na sprzęt.
1. Wyprowadzenia i Tabela Podłączenia Sprzętowego (Pinout)
- Wyjścia PWM / GPS: CH1 pozostaje PWM. CH3 przechodzi na Serial RX GPS; CH2 pozostaje PWM tylko wtedy, gdy nie przypisano go do opcjonalnego Serial TX.
- Magistrala I2C (CH4 i CH5): Odbiornik rekonfiguruje piny kanałów 4 i 5 jako sprzętową magistralę I2C do odczytu czujnika IMU.
| Pin czujnika IMU (MPU6050 / MPU9250) | Pin odbiornika RadioMaster ER5C V2 | Oznaczenie w WebUI | Rola |
|---|---|---|---|
| VCC | + (Linia zasilania PWM) |
Zasilanie 3.3V / 5V | Zasilanie sensora |
| GND | - (Masa PWM) |
Masa (GND) | Masa układu |
| SDA | ~ (Sygnałowy Kanał 4 / CH4) |
I2C SDA |
Linia danych I2C |
| SCL | ~ (Sygnałowy Kanał 5 / CH5) |
I2C SCL |
Linia zegara I2C |
💡 Uwaga: Upewnij się, że pin/zworka
AD0na płytce IMU MPU6050/MPU9250 jest zwarta doGND(domyślny adres magistrali I2C:0x68).
2. Wgrywanie Oprogramowania Układowego (Firmware Flashing)
- Metoda A (Bezprzewodowa OTA przez WebUI - Rekomendowana):
- Połącz się z siecią Wi-Fi odbiornika (SSID:
ExpressLRS RX, Hasło:expresslrs). - Otwórz w przeglądarce stronę aktualizacji:
http://10.0.0.1/#update. - Wybierz plik
ELRS_V4.1_RadioMaster_ER5Cv2_MPU9250_CRSF13.bin.gzi kliknij Update.
- Połącz się z siecią Wi-Fi odbiornika (SSID:
- Metoda B (Przewodowa przez FTDI USB-UART):
- Zewrzyj przycisk BOOT na spodzie ER5C V2 i podłącz adapter FTDI do USB komputera.
- Wykonaj polecenie (zastępując
COMXwłaściwym portem):esptool.py --port COMX --baud 115200 --chip esp8266 write_flash -fm dout 0x00000 ELRS_V4.1_RadioMaster_ER5Cv2_MPU9250_CRSF13.bin
3. Konfiguracja Pinów I2C w WebUI Odbiornika
- Po włączeniu odbiornika odczekaj 60s na uruchomienie trybu punktu dostępowego Wi-Fi.
- Połącz się z siecią
ExpressLRS RXi wejdź nahttp://10.0.0.1. - W sekcji Connections / PWM Pin Functions ustaw:
- Output 4:
I2C SDA - Output 5:
I2C SCL
- Output 4:
- Kliknij SAVE na dole strony i zrestartuj odbiornik.
4. Surowe IMU (Ramka CRSF 0x13)
Aktualny mod wysyła standardową ramkę CRSF 0x13 z 18-bajtowym payloadem: czas próbki, trzy osie żyroskopu, trzy osie akcelerometru i temperatura. Orientacja pozostaje oddzielnie w 0x1E; ramka nie zawiera pomiarów magnetometru.
- Odczyt czujnika działa w pętli 100 Hz; radio i harmonogram telemetrii określają częstotliwość odbioru na PC. Hz łącza nie oznacza częstotliwości unikalnych próbek IMU.
- Błędy I2C nie generują fikcyjnych próbek 1g. W RCSIM sprawdź wiek próbki i częstotliwość odbioru.
- Firmware obsługuje już GPS. W WebUI ustaw główny
Serial Protocol = GPS, nie CRSF i nieSerial1 Protocol. Ustaw CH3 = Serial RX i połącz TX GPS z CH3. Opcjonalny CH2 = Serial TX łączy się z RX GPS i zastępuje PWM na CH2. Zachowaj CH4 = I2C SDA, CH5 = I2C SCL. - Potwierdzone ścieżki surowych danych to ten mod ER5C V2 oraz ArduPilot MAVLink przez zgodny firmware mLRS na XR4 i Nomad. Surowego IMU z Betaflight przez CRSF nie uzyskaliśmy na testowanym zestawie; samo ustawienie opcji nie potwierdza przekazywania
0x13przez każdy etap radia/USB.
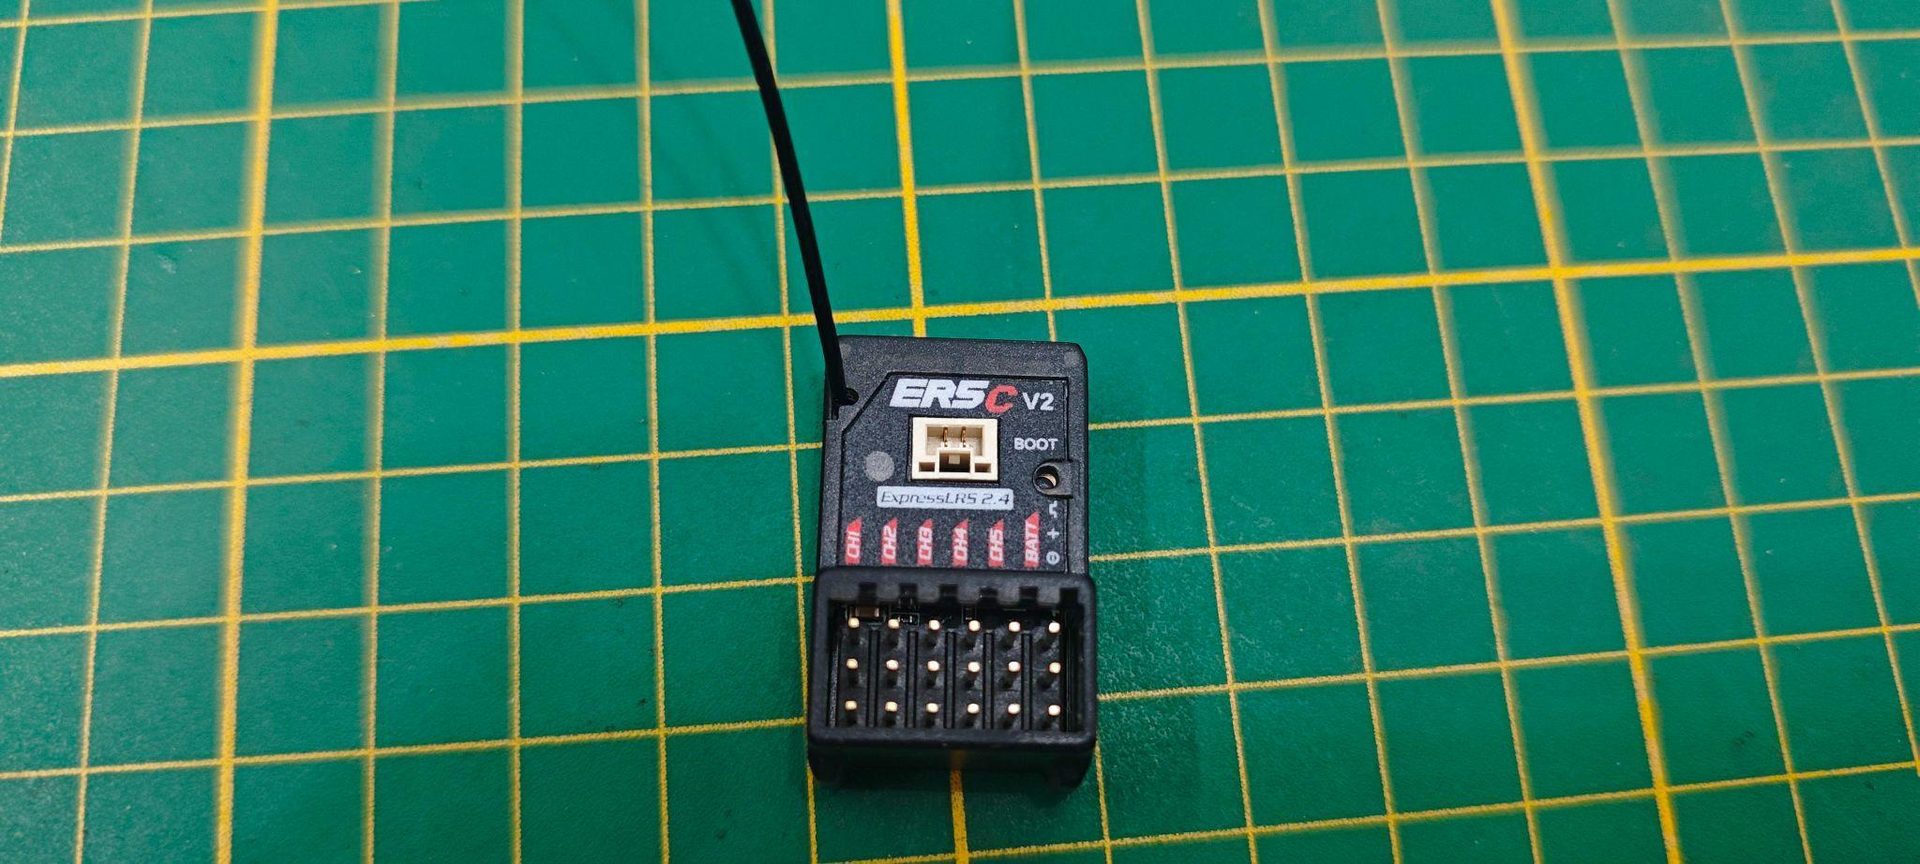 Rysunek 2.21: Odbiornik PWM ExpressLRS 2.4GHz ER5C V2 ze złączami serw (CH1-CH3) oraz pinami szyny I2C IMU (CH4-CH5).
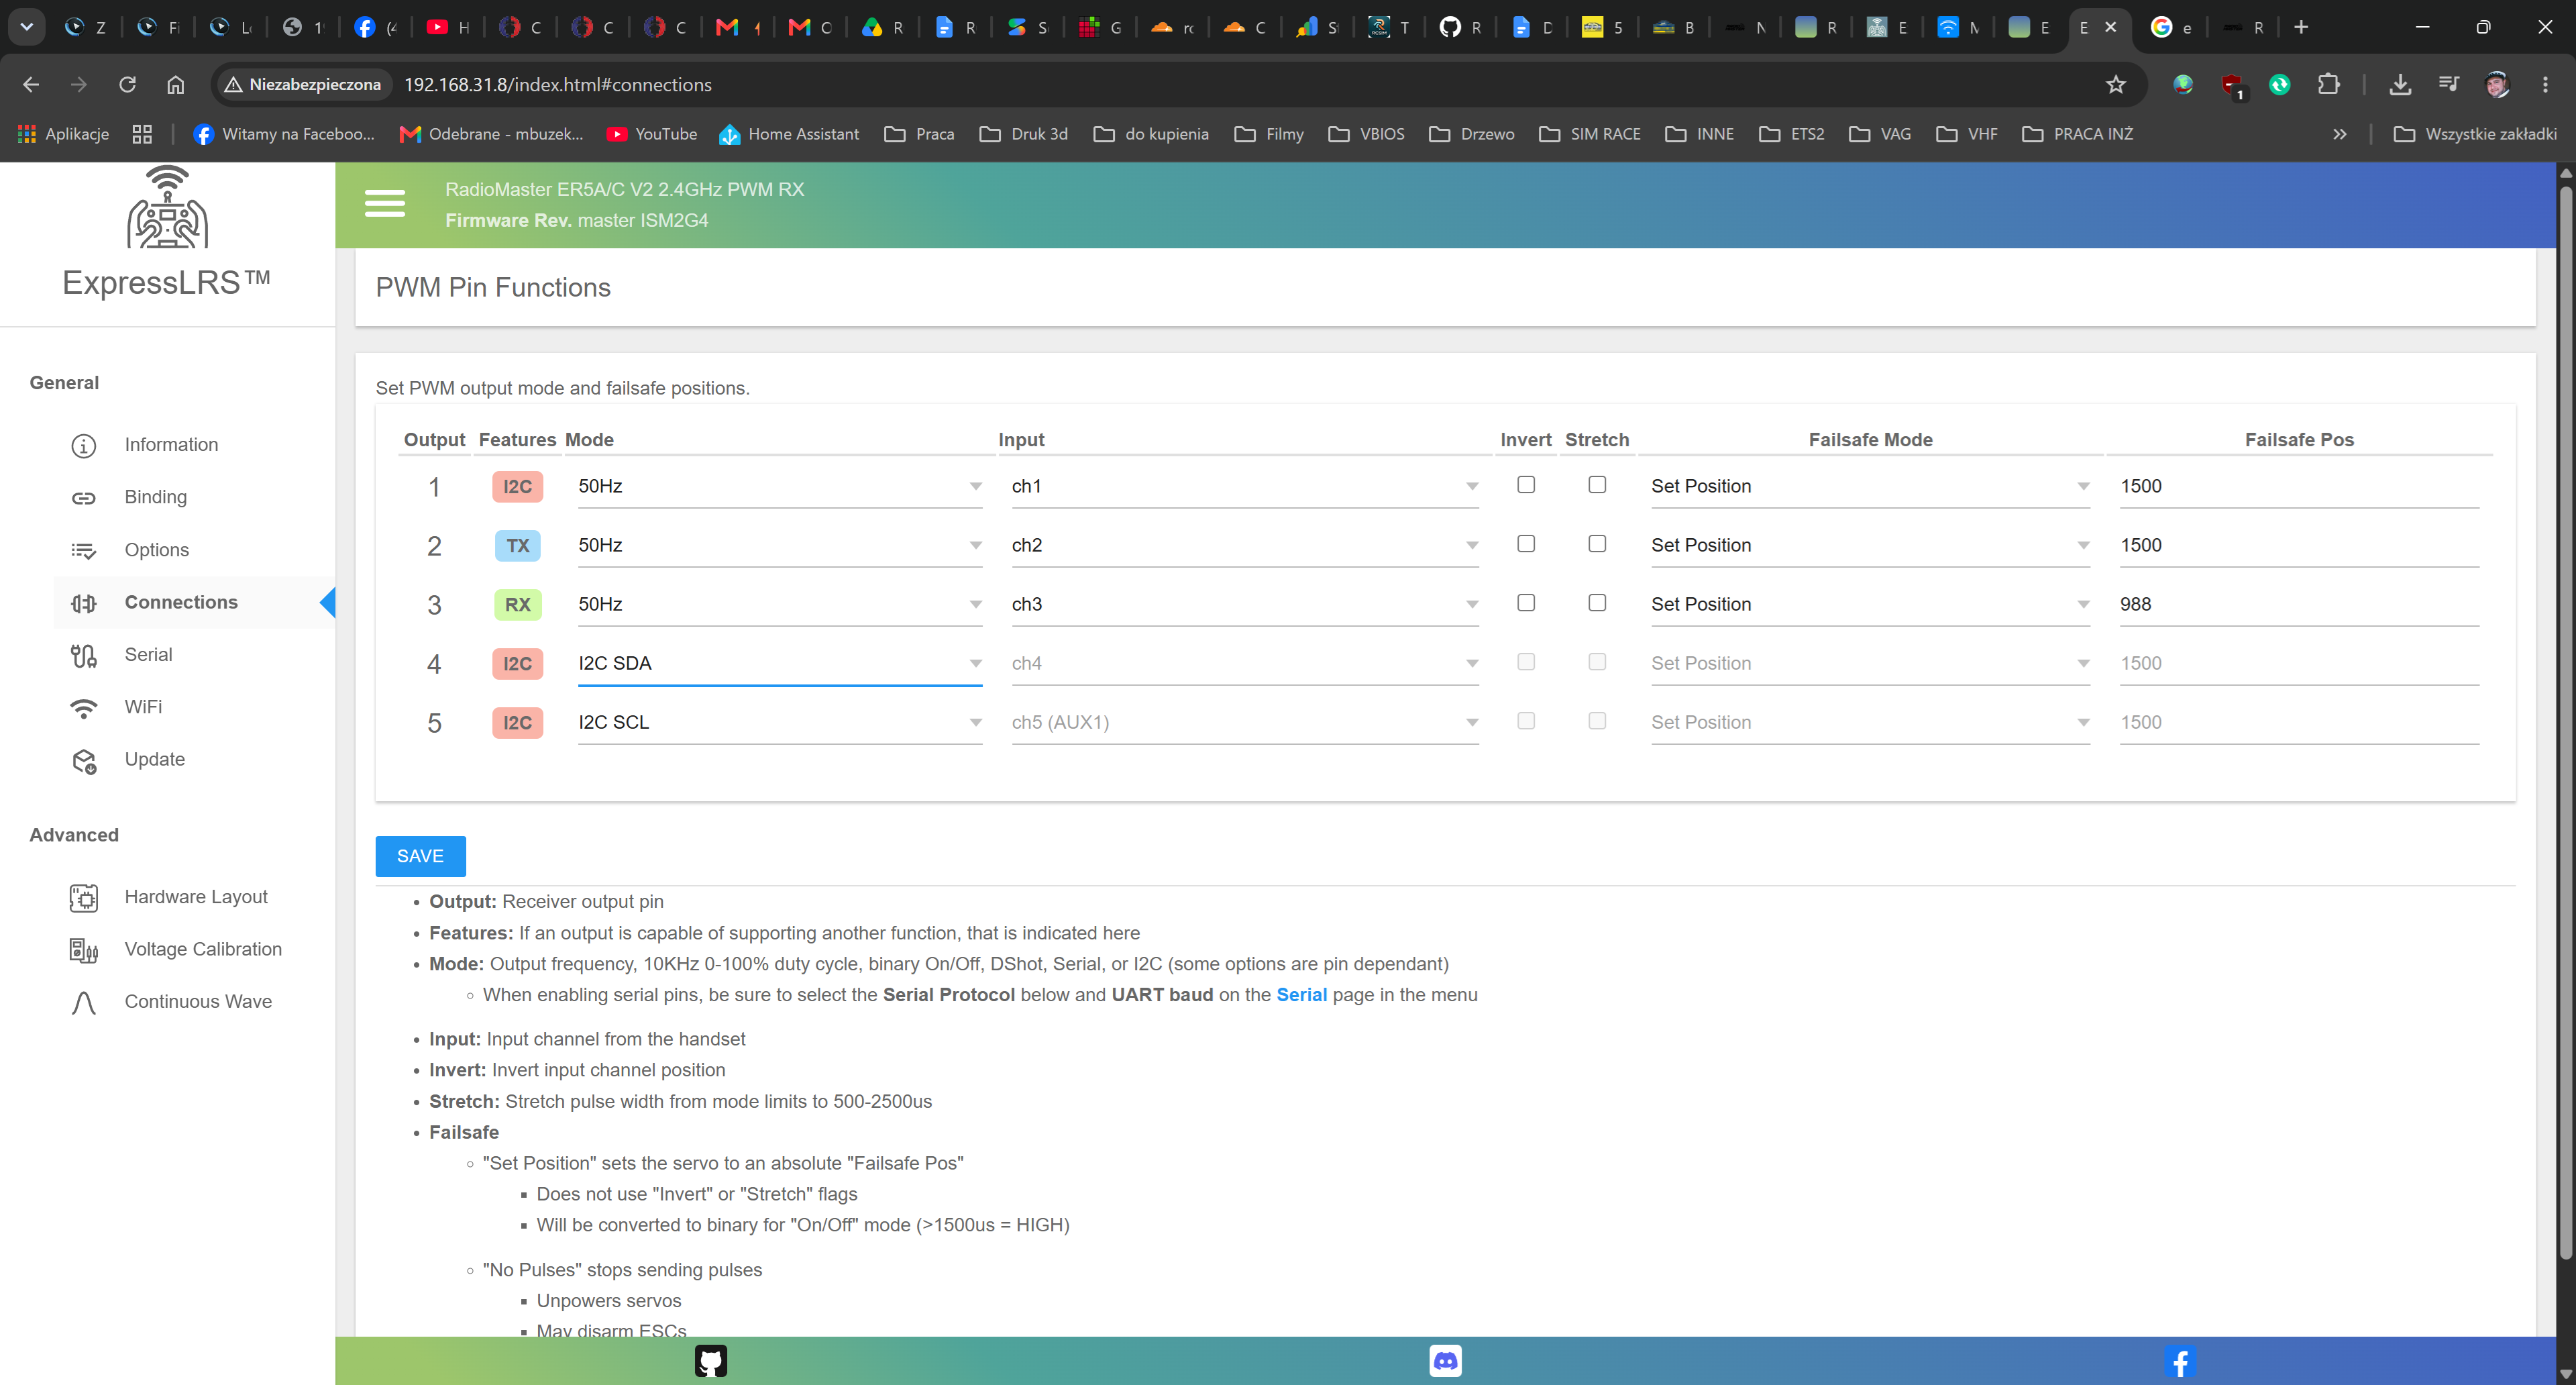 Rysunek 2.22: Panel WebUI odbiornika ER5C V2: Konfiguracja przypisania pinów sprzętowej szyny I2C (Pin 4: I2C_SDA, Pin 5: I2C_SCL) pod sensor MPU6050/9250.
🔹 Wariant B: Kontroler Lotu Corewing F405 Wing V2 i Odbiornik RadioMaster XR4 Dual Diversity
Dla zaawansowanych zastosowań autonomicznych, misji waypointowych i pełnej telemetrii MAVLink 2.0:
- Kontroler Lotu Corewing F405 WING V2: Płytka ze zintegrowanymi przetwornicami BEC dla serwomechanizmów (6V/7.2V) oraz systemu wizyjnego (12V VTX/CAM), połączona magistralą MAVLink 2.0.
- Odbiornik RadioMaster XR4 Dual Diversity: Podwójny tor radiowy Sub-GHz i 2.4GHz z wyprowadzonymi liniami GND, 5V, TX, RX wpiętymi bezpośrednio w port UART kontrolera F405.
- System FPV Walksnail Avatar HD: Odbiornik cyfrowy VRX podłączony kablem HDMI do dedykowanego grabbera wideo USB w komputerze PC.
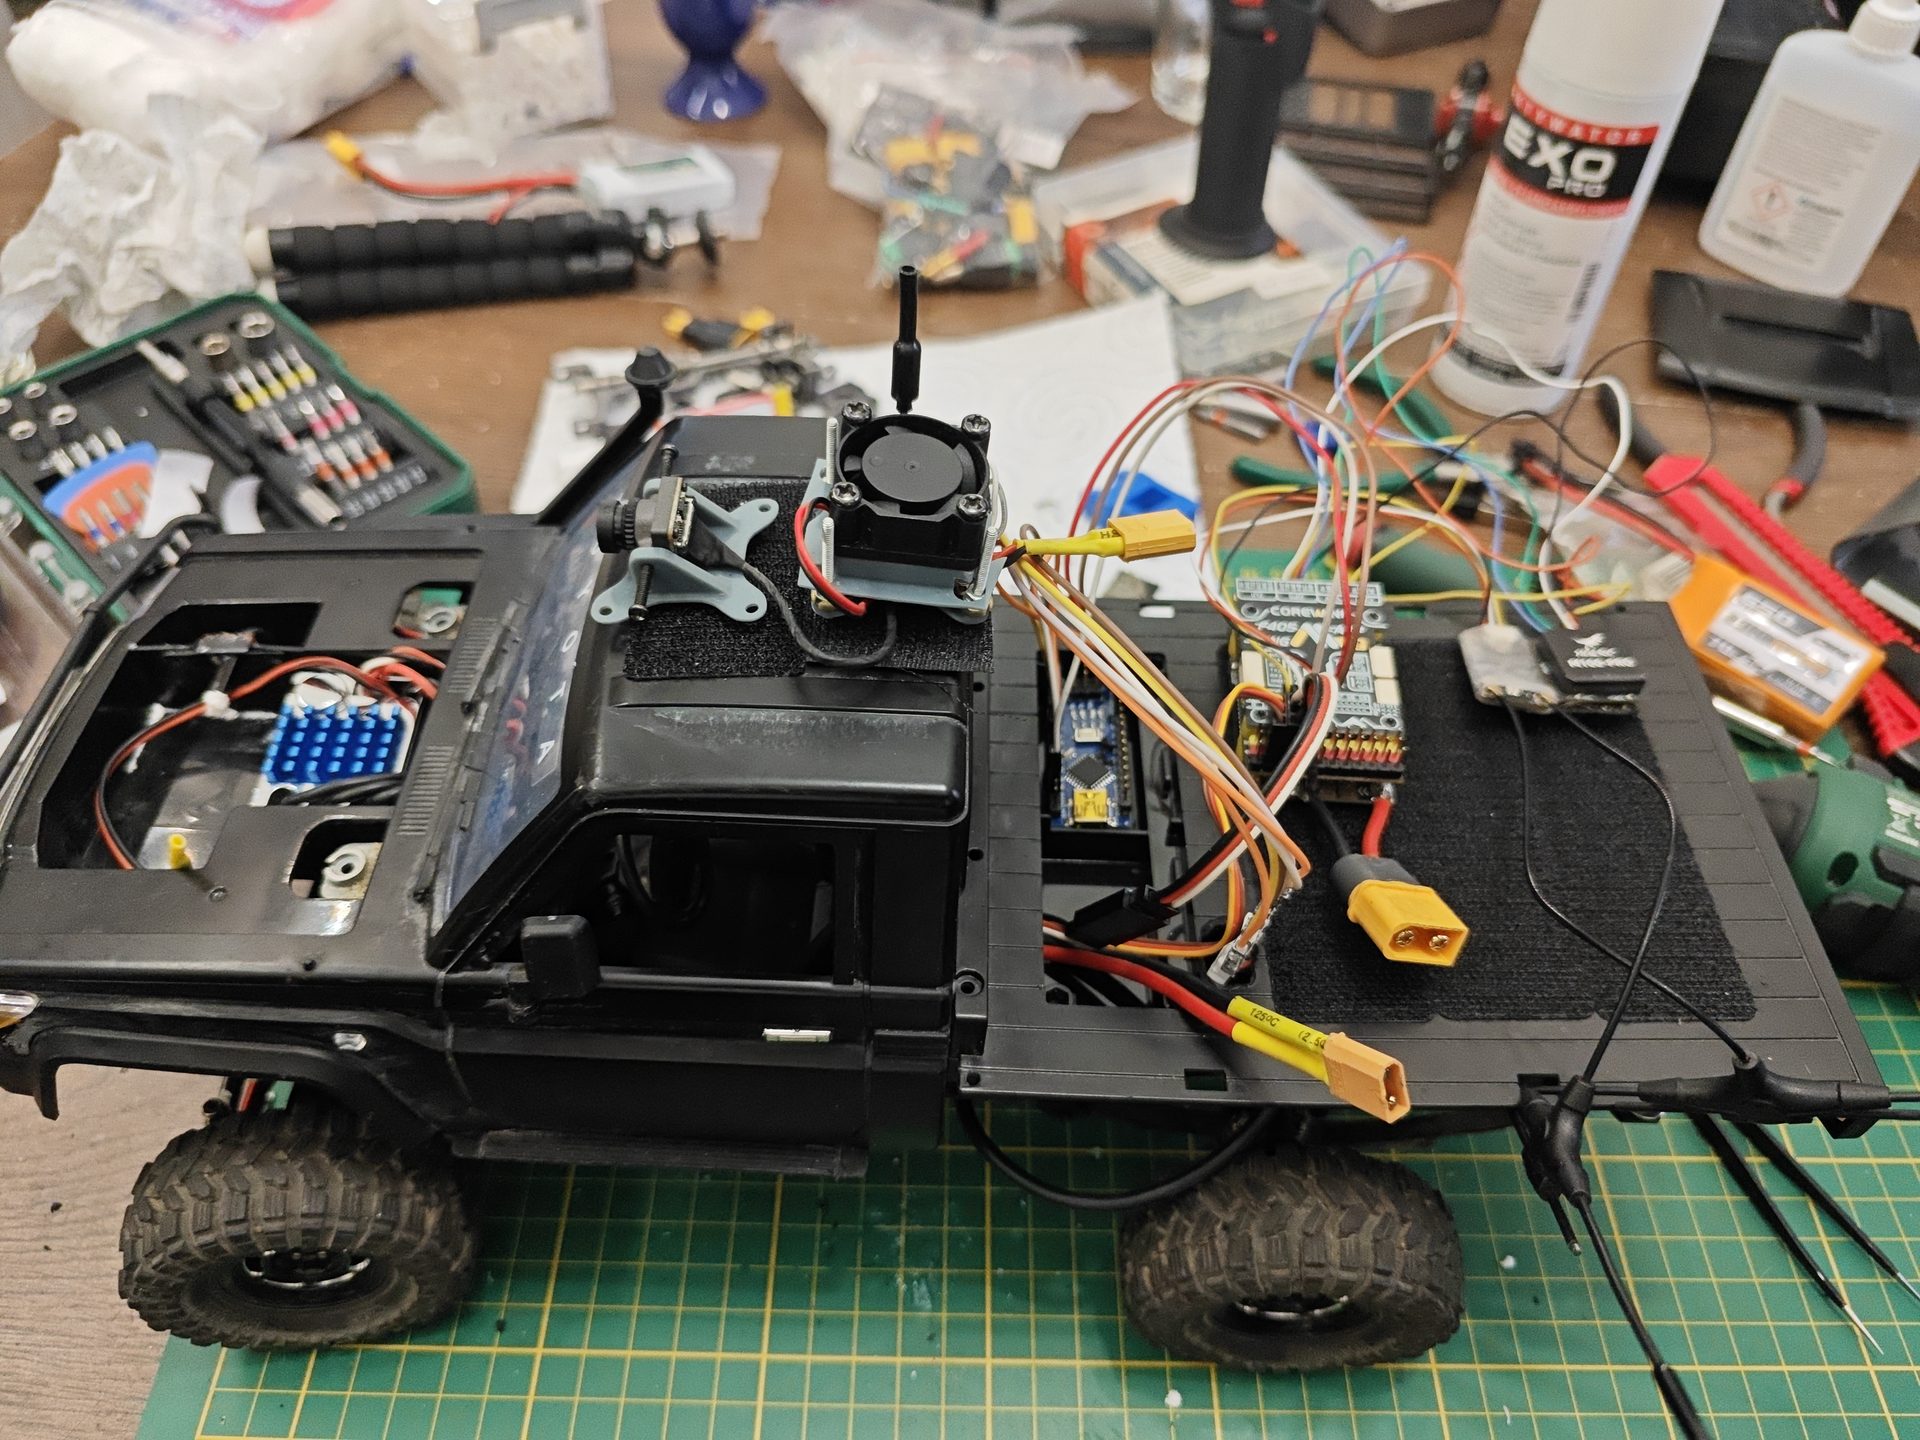 Rysunek 2.23: Montaż kontrolera lotu Corewing F405 Wing V2 i odbiornika XR4 na podwoziu RC Pickup Truck z wentylatorem chłodzącym.
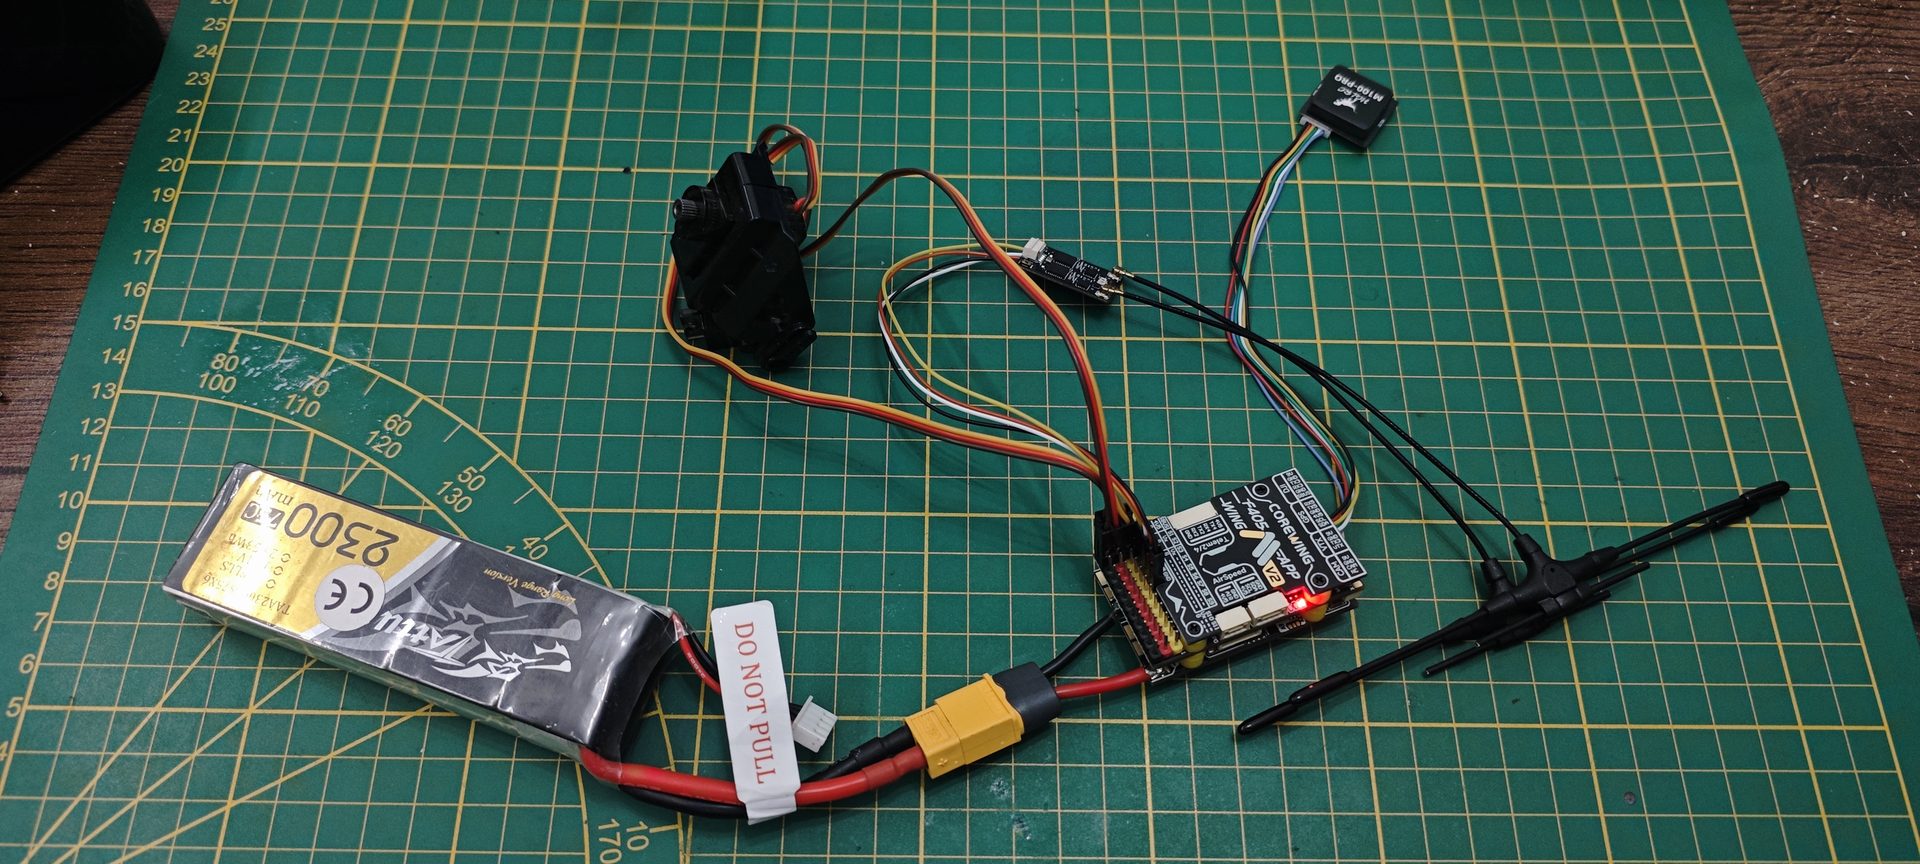 Rysunek 2.24: Stanowisko laboratoryjne: Kontroler Corewing F405 połączony z modułem GPS M100-PRO, odbiornikiem XR4 i pakietem LiPo.
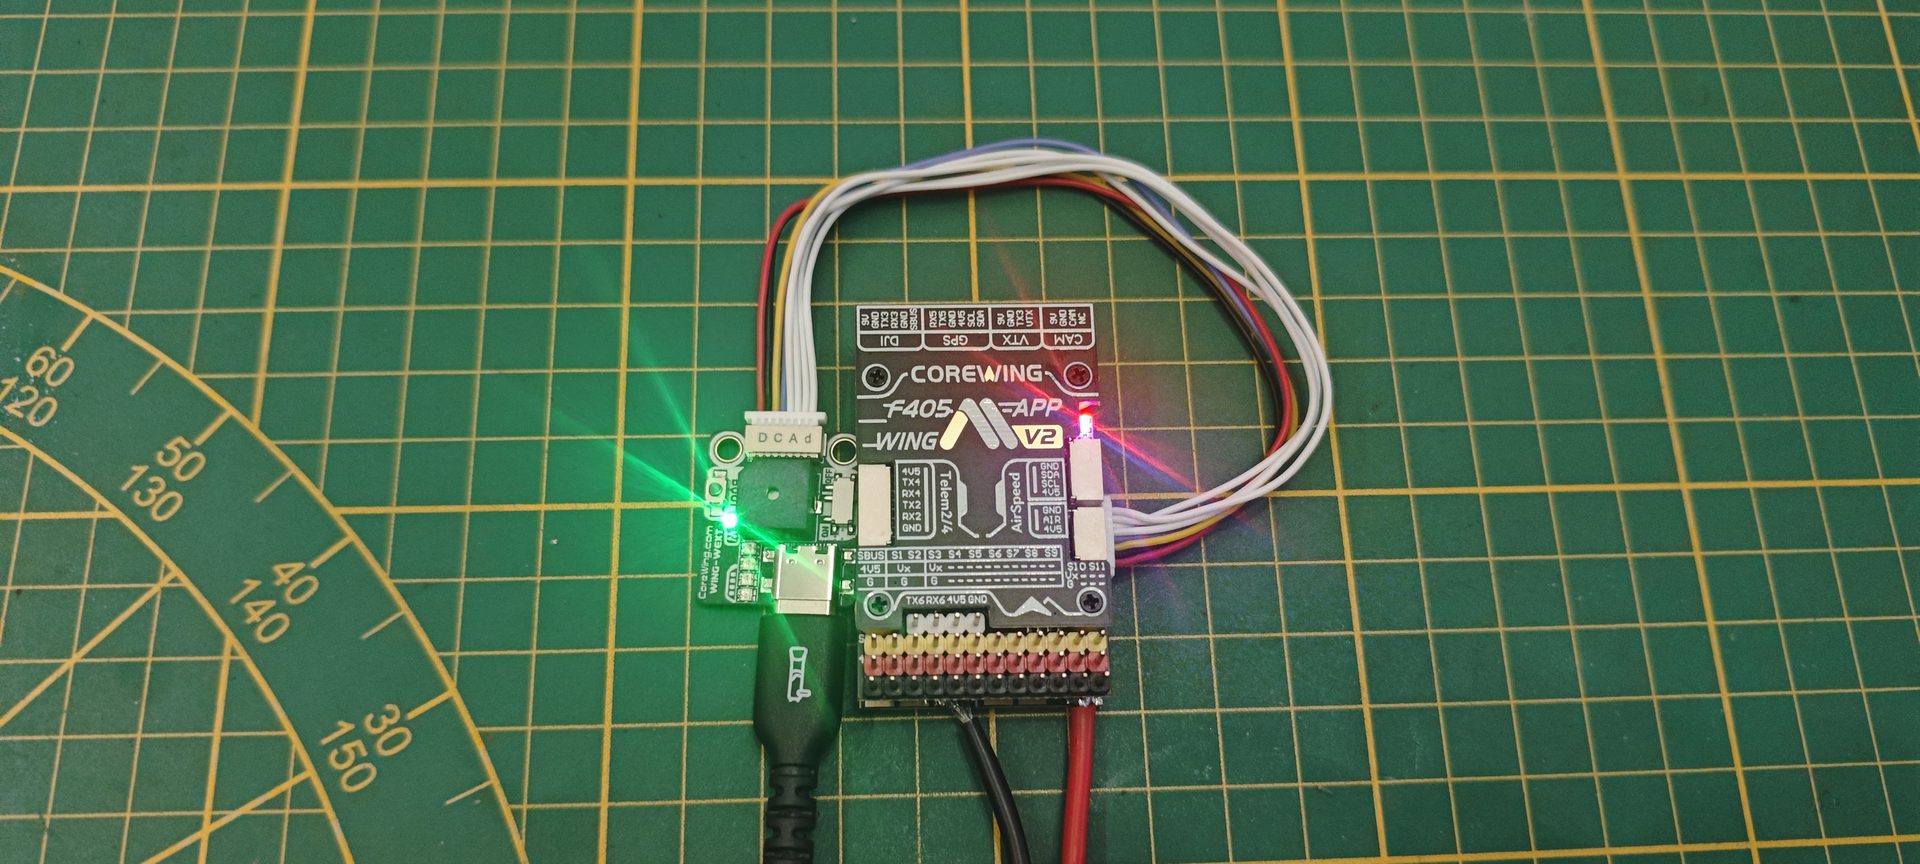 Rysunek 2.25: Zbliżenie płytki kontrolera Corewing F405 Wing V2 z aktywnymi diodami LED i opisem portów DJI, GPS, VTX, CAM, Telem2/4.
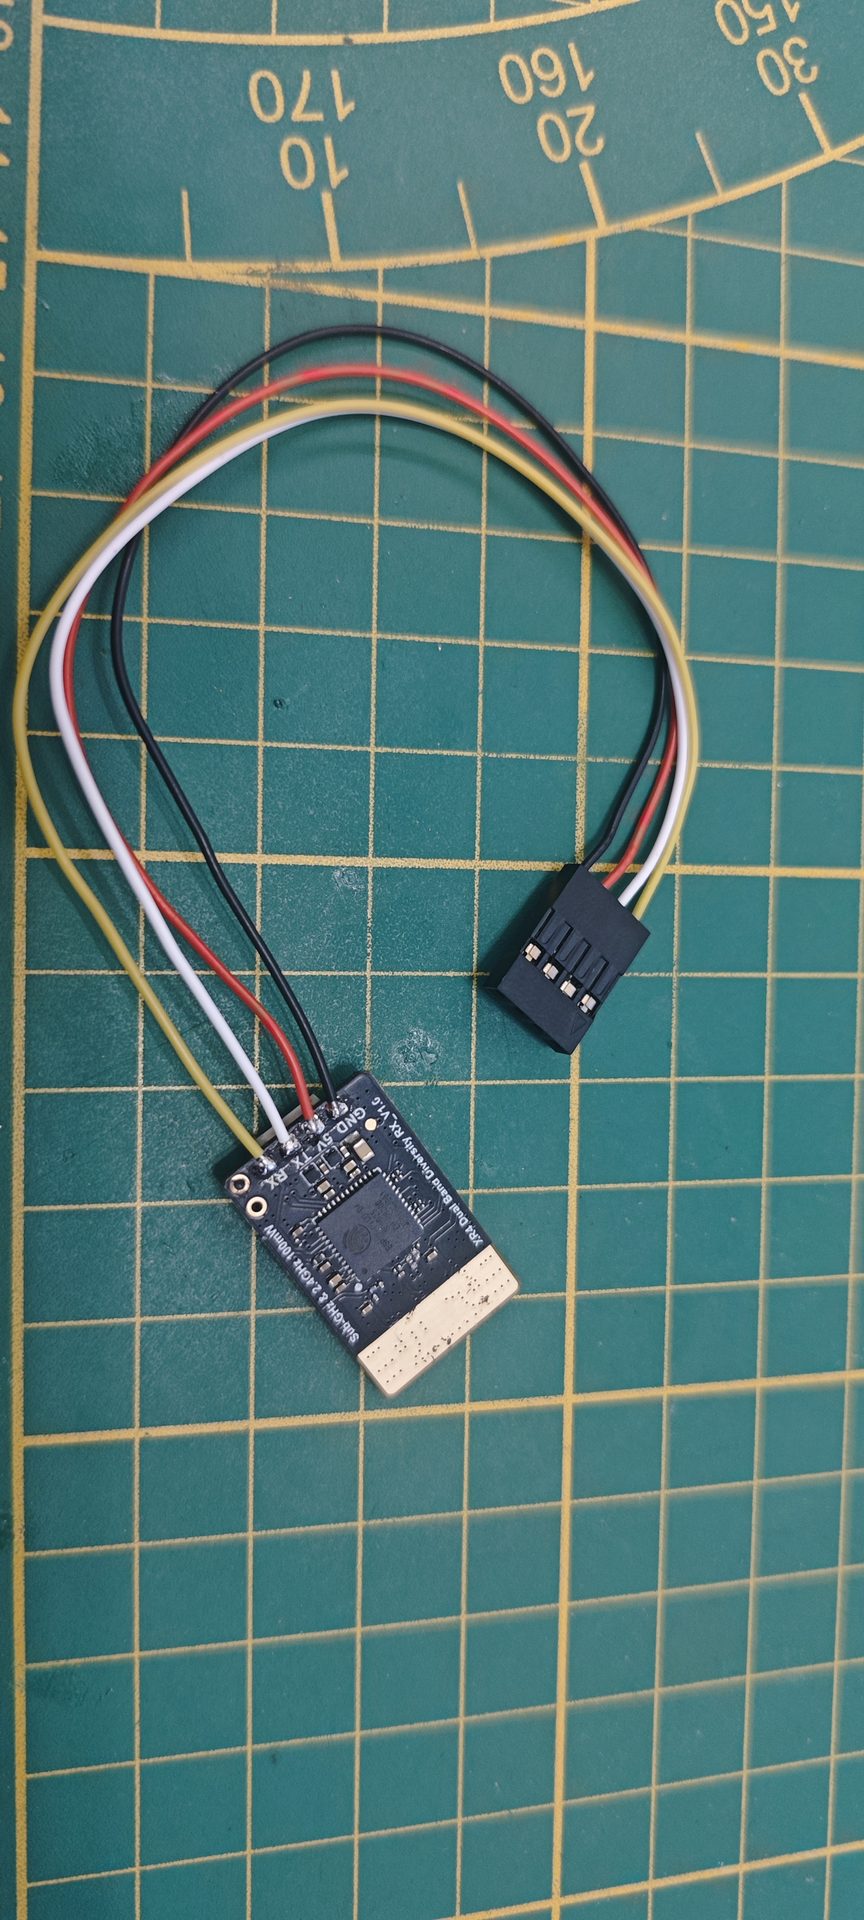 Rysunek 2.26: Zbliżenie na wyprowadzenia UART (GND, 5V, TX, RX) odbiornika RadioMaster XR4 Gemini Diversity.
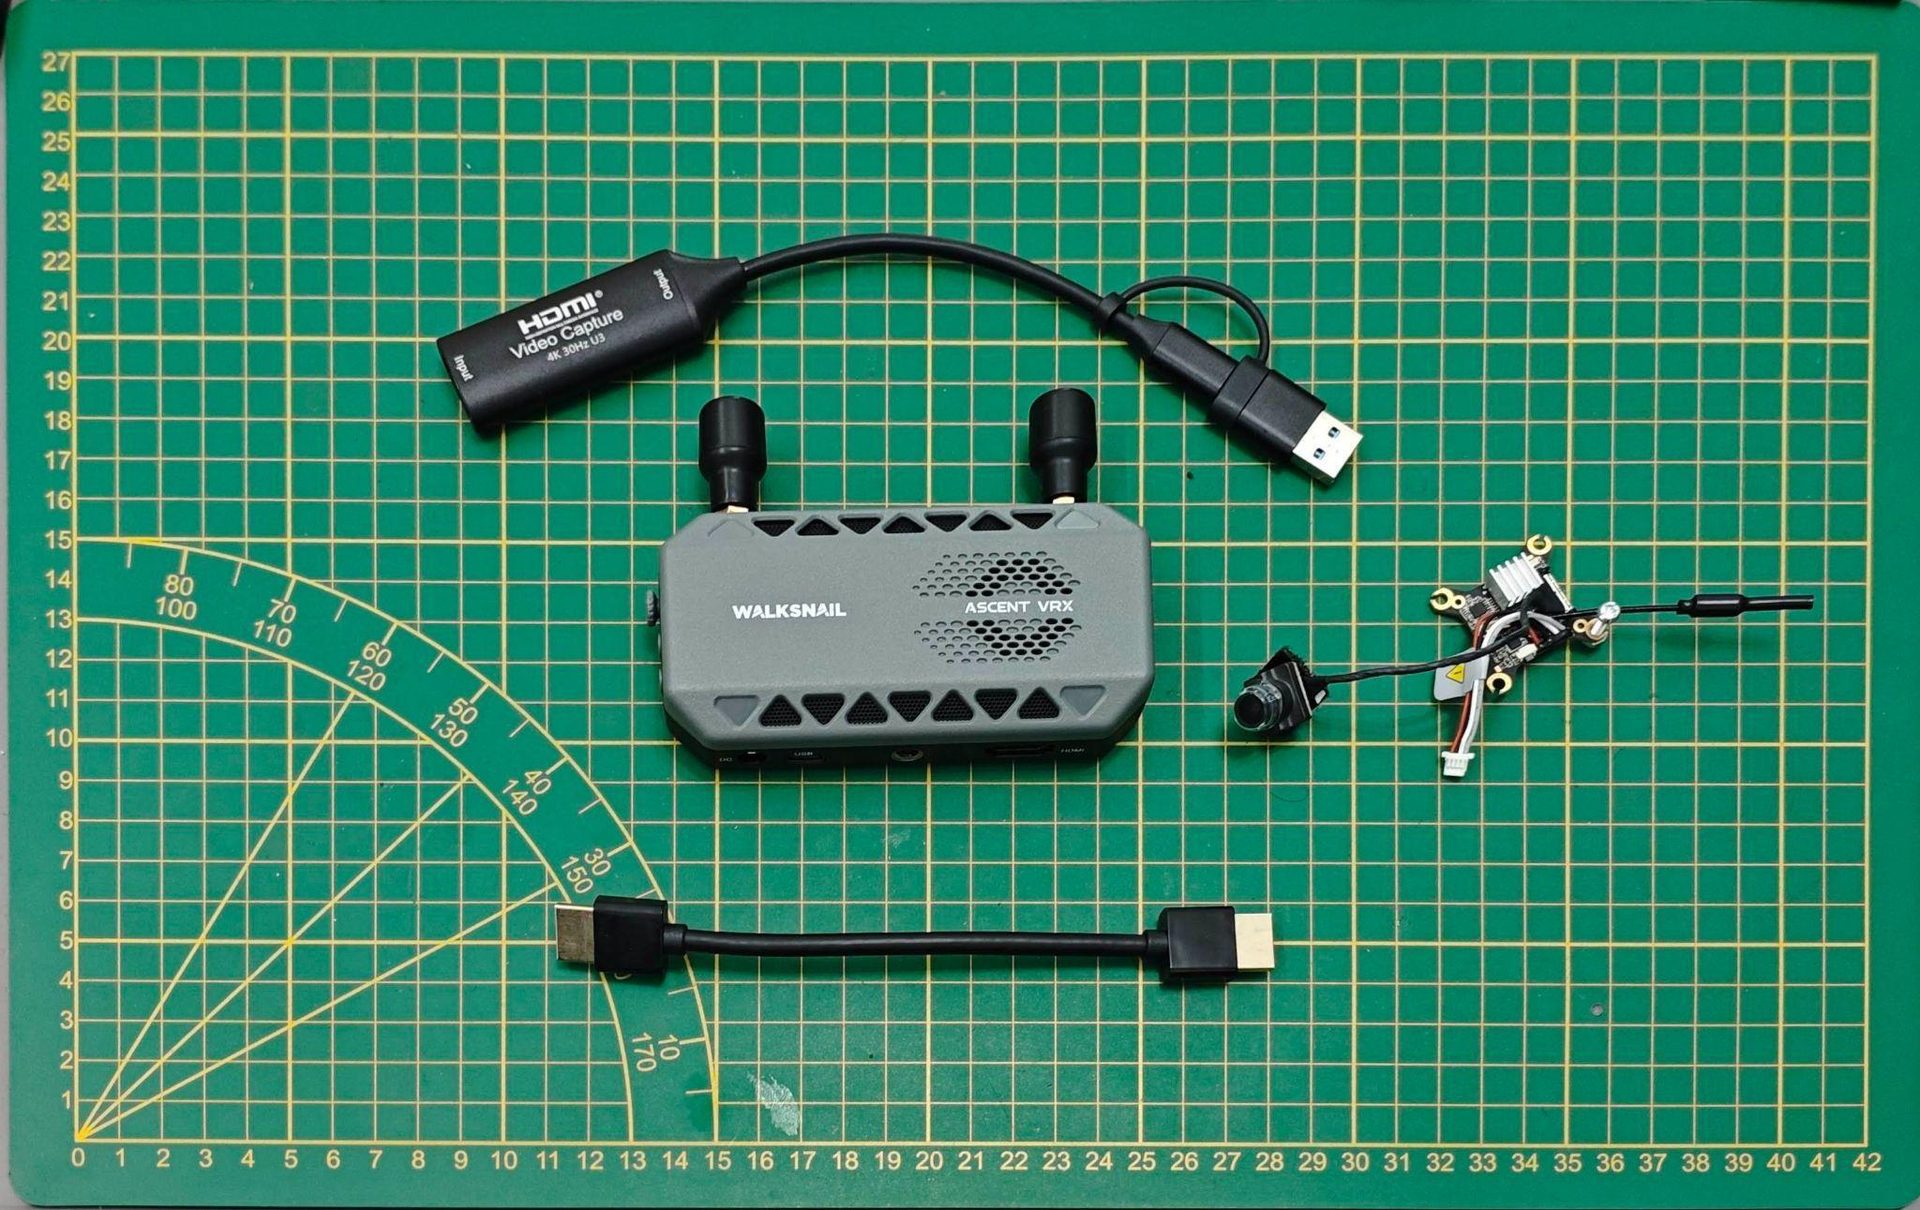 Rysunek 2.27: Zestaw FPV: Cyfrowy odbiornik Walksnail Avatar VRX podłączony przez grabber wideo HDMI-USB do stacji GCS.